
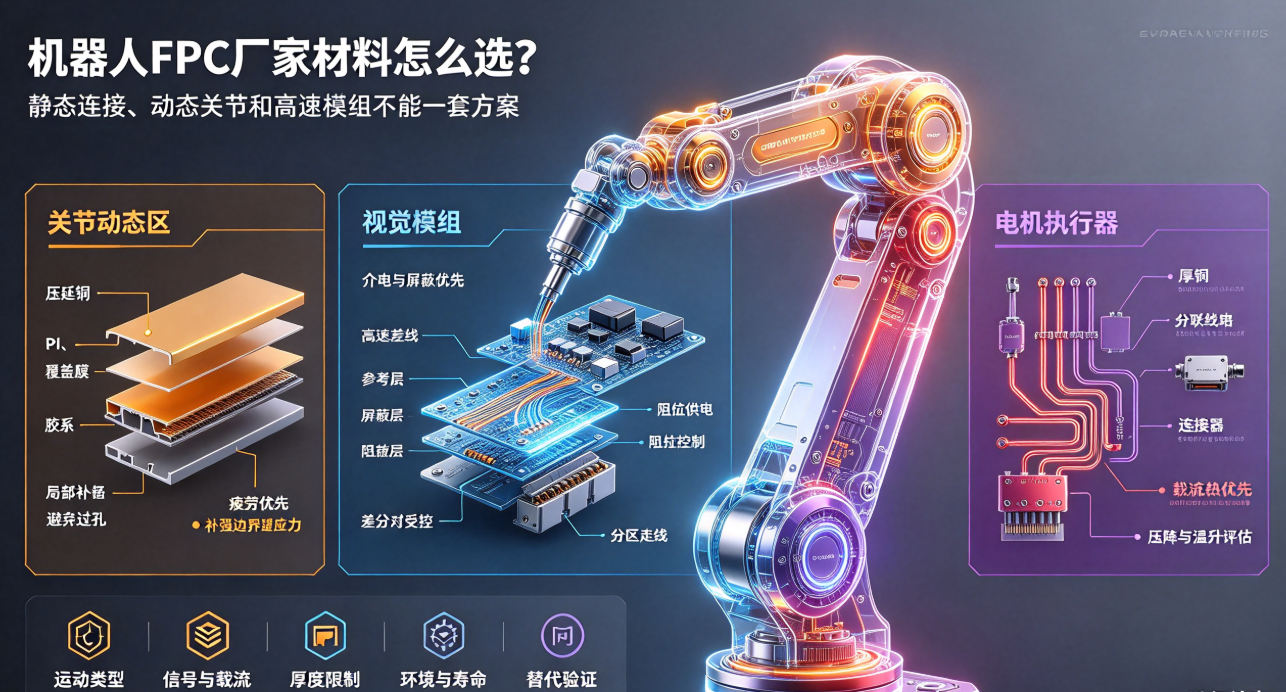
機器人FPC覆蓋關節、視覺、感測和電機模組,不同位置的柔性、載流、阻抗和耐溫要求差異明顯。本文按應用場景說明材料與疊層如何選擇。
機器人FPC並不是一個統一產品。關節動態連線、視覺高速鏈路、末端感測和電機供電,對柔性、載流、阻抗、遮蔽和溫度的要求各不相同。機器人FPC廠家若用一套材料覆蓋所有模組,可能在某個場景中犧牲不必要的成本或可靠性。
關節動態區優先看疲勞
壓延銅、PI、覆蓋膜、膠系和層數共同影響彎折壽命。過孔、補強和大面積銅要避開主要動態區,固定點和運動軌跡也要先確定。材料手冊的靜態彎折資料不能直接替代裝配壽命驗證。
聯結器端需要區域性支撐
關節和末端模組通常既要彎又要插接。可以透過區域性補強、端部厚度分割槽和鎖止結構提高插拔穩定性,但補強邊界不能落在應力集中位置。材料厚度需要和聯結器視窗、殼體間隙同步確認。
視覺模組要關注介電和遮蔽
高速差分線路需要控制介質、銅厚、參考層和阻抗。遮蔽層會增加厚度和剛度,應結合視覺模組是否運動、是否靠近電機和聯結器空間選擇。高速線路與供電、時鐘和驅動線的分割槽同樣重要。
電機和執行器模組要看載流與熱
電源線路需要評估持續與峰值電流、壓降和溫升。增加銅厚會影響壓合、蝕刻和柔性,必要時可以透過並聯線路、分割槽供電和最佳化聯結器降低風險。
材料評審的五個問題
產品是靜態連線、動態彎折還是彎折加扭轉?
訊號、載流、阻抗和遮蔽的優先順序是什麼?
聯結器、補強和殼體對厚度有哪些限制?
溫度、溼熱、振動和壽命目標如何定義?
替代材料怎樣驗證和取得批准?
弘億精密可按機器人不同模組提供材料、疊層、結構和驗證建議。專業的機器人FPC廠家不會先問“要哪種材料”,而是先理解產品如何運動、傳輸和裝配,再選擇合適的材料組合。