
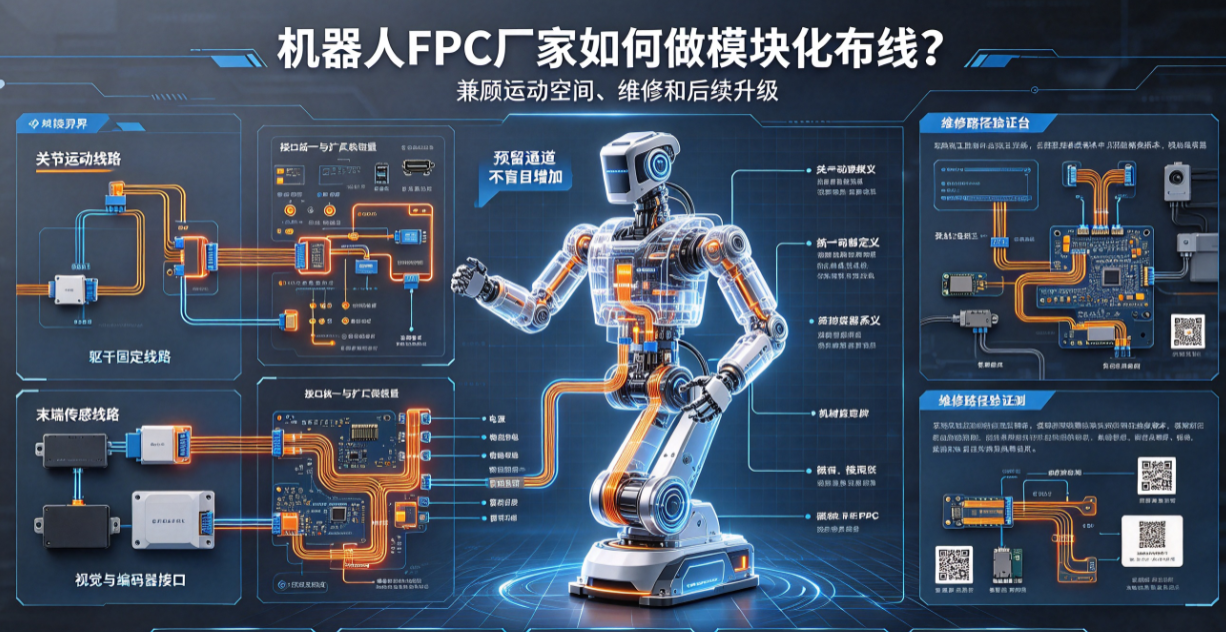
機器人FPC不僅要在關節中彎折,還要服務於整機模組替換、除錯和升級。本文從模組邊界、介面統一、動態區、維修路徑和版本擴充套件說明機器人FPC的模組化設計方法。
機器人產品持續迭代,關節、視覺、感測和末端執行器可能需要單獨升級或維修。FPC如果只按一次裝機狀態設計,後續更換時容易出現介面不相容、彎折路徑改變和版本混裝。機器人FPC廠家可以透過模組化思路,把線路、連線和維護路徑一起規劃。
模組邊界先看功能和運動
一個模組的邊界不應只按外殼分割,還要考慮哪些線路隨關節運動、哪些線路固定在軀幹或末端。動態FPC儘量保持連續,聯結器放在運動穩定、可接近且受力可控的位置。
介面統一要保留擴充套件餘量
電源、地、通訊、編碼器和感測器介面可以透過統一引腳定義、聯結器系列和機械定位降低版本差異。對於未來可能增加的通道,應提前預留引腳和測試點,但不能盲目增加線路和聯結器,造成空間和可靠性負擔。
動態區與模組介面之間要有緩衝
聯結器端和補強通常較硬,不能直接落在主要彎折起點。應設定緩衝段、固定點和應力釋放結構,避免模組拆裝時把拉力傳到動態區。三維運動包絡需要覆蓋維護時的極限姿態。
維修路徑要在樣機階段驗證
現場工程師要能夠識別模組版本、拔出聯結器、替換FPC並完成複測。若維修需要強行拉扯或拆除永久固定件,說明模組邊界沒有設計好。標籤、二維碼、介面編碼和測試點要在實際殼體中可見或可接近。
版本擴充套件的質量控制
每個模組有獨立料號、圖紙、BOM和介面定義;
聯結器、固定點和FPC版本能夠透過標籤追溯;
新舊模組混裝時有明確的相容性檢查;
升級後重新驗證動態、訊號和熱環境;
維修替換件與量產件的材料和工藝保持受控。
弘億精密可參與機器人FPC的模組介面、三維路徑、動態彎折和樣機維修評估。模組化的目的不是增加聯結器數量,而是讓機器人在升級、維護和量產中擁有清晰且可驗證的邊界。