
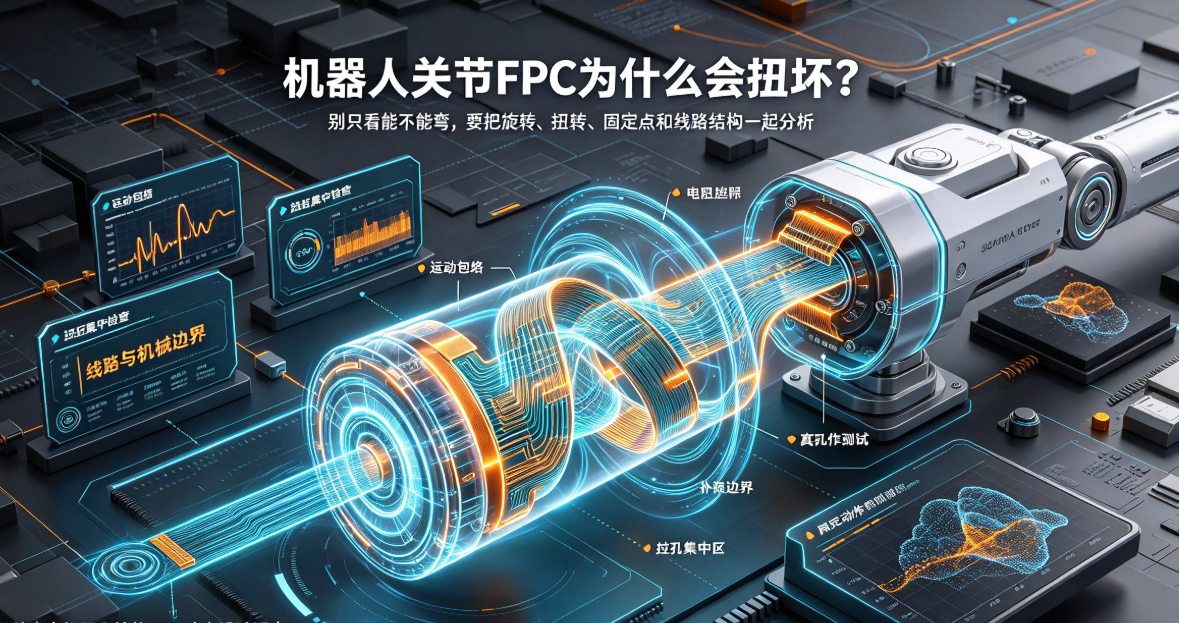
機器人關節FPC的失效不一定來自彎折次數不足,也可能是旋轉中心、扭轉路徑、固定點和聯結器偏載共同造成。本文以設計評審記錄的方式拆解動態壽命風險。
這是一份機器人關節FPC設計評審中經常遇到的記錄:樣品平放導通正常,低速動作也沒有異常,但經過一段時間的往復旋轉後,某條迴路出現間歇性斷路。
初步看像是彎折壽命不足,拆開後卻發現裂紋不一定在最明顯的彎折點,而可能出現在固定點邊緣、聯結器端或扭轉路徑變化的位置。關節FPC需要把旋轉、扭轉和裝配約束一起分析。
評審記錄一:先畫出運動包絡
我們先要求專案補充旋轉軸線、角度範圍、速度、加減速、迴圈次數、固定點、線束出口和極限姿態。把這些條件放入三維結構後,才看清FPC有一段並不是單純彎折,而是在旋轉過程中同時發生扭轉和軸向拉伸。
這一步的結果通常會把FPC劃分為固定區、緩衝過渡區和動態工作區。沒有運動包絡,所謂“最小彎折半徑”很可能只是靜態圖紙上的數字。
評審記錄二:檢查扭矩有沒有集中到一個位置
固定點過少,FPC會在殼體內拍打和摩擦;固定點過多,動態段失去釋放空間。聯結器、補強末端、過孔集中和銅面突然變寬,也可能把扭矩集中到區域性。
因此我們會重點看聯結器出線方向、補強邊界、線路方向、自由長度和相鄰零件間隙,而不是隻看板材是不是足夠柔軟。柔軟並不能自動消除扭轉應力。
評審記錄三:把線路和機械邊界疊在一起
動態區儘量避免安排焊盤、聯結器、過孔密集區和突然結束的補強。線路轉角和銅分佈變化也要平滑,避免同一截面出現剛度和應力的雙重變化。
如果必須在狹小空間內分支,應先確認分支在極限姿態下不會互相摩擦或被殼體夾住。靈巧手和關節雖然都屬於機器人FPC,但運動邊界並不相同,不能直接套用。
評審記錄四:測試工裝要復現真實動作
動態測試要寫清旋轉角度、扭轉角、行程、速度、頻率、迴圈次數、溫度、通電狀態、固定方式和失效判據。關鍵迴路建議線上監測導通、電阻或功能訊號,捕捉靜態測試看不到的瞬斷。
測試前後要檢查聯結器保持、焊點、覆蓋膜、補強、摩擦位置和裂紋。只有測試條件、樣品版本和裝配狀態都能對應,壽命資料才有工程意義。
這份評審最後留下了什麼
最終輸出不是一個“可以彎多少次”的宣傳數字,而是一套明確的運動邊界、線路和補強方案、聯結器固定方式、測試工裝、線上監測方法和放行標準。後續圖紙、材料和工藝變更也要回到這套邊界重新確認。
弘億精密面向人形機器人關節、靈巧手、視覺和電機模組,提供FPC、FPCA的三維結構評估、動態彎折與扭轉設計、工程打樣、可靠性驗證和批次生產支援。具體壽命目標以客戶整機工況和雙方批准方案為準。
結論:機器人關節FPC扭壞,很多時候不是材料單項不夠強,而是運動路徑、固定點、聯結器和線路結構沒有協同。先把扭轉工況畫清楚,才知道應該在哪裡釋放應力。