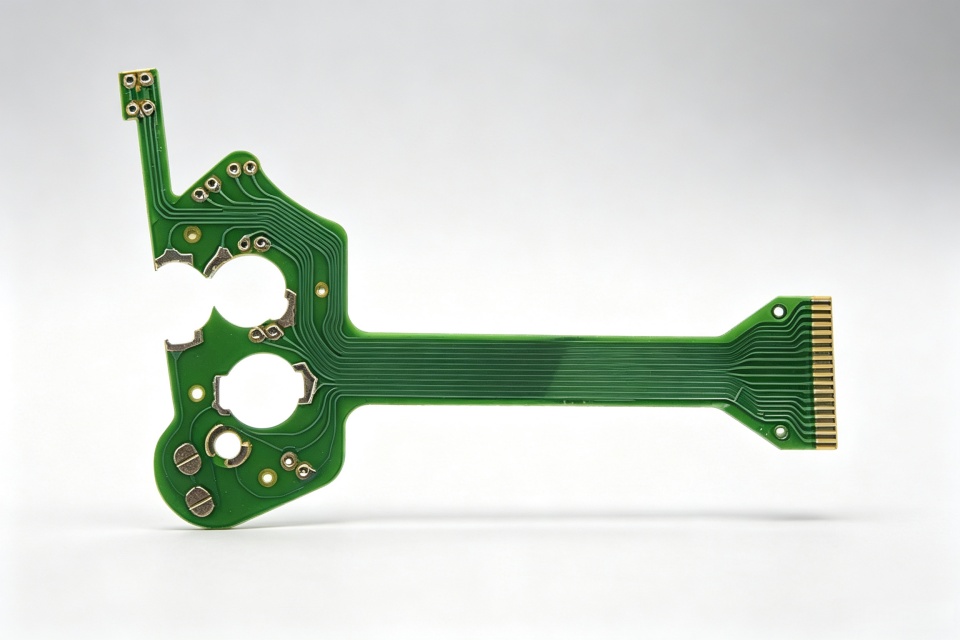
空心杯電機 FPC
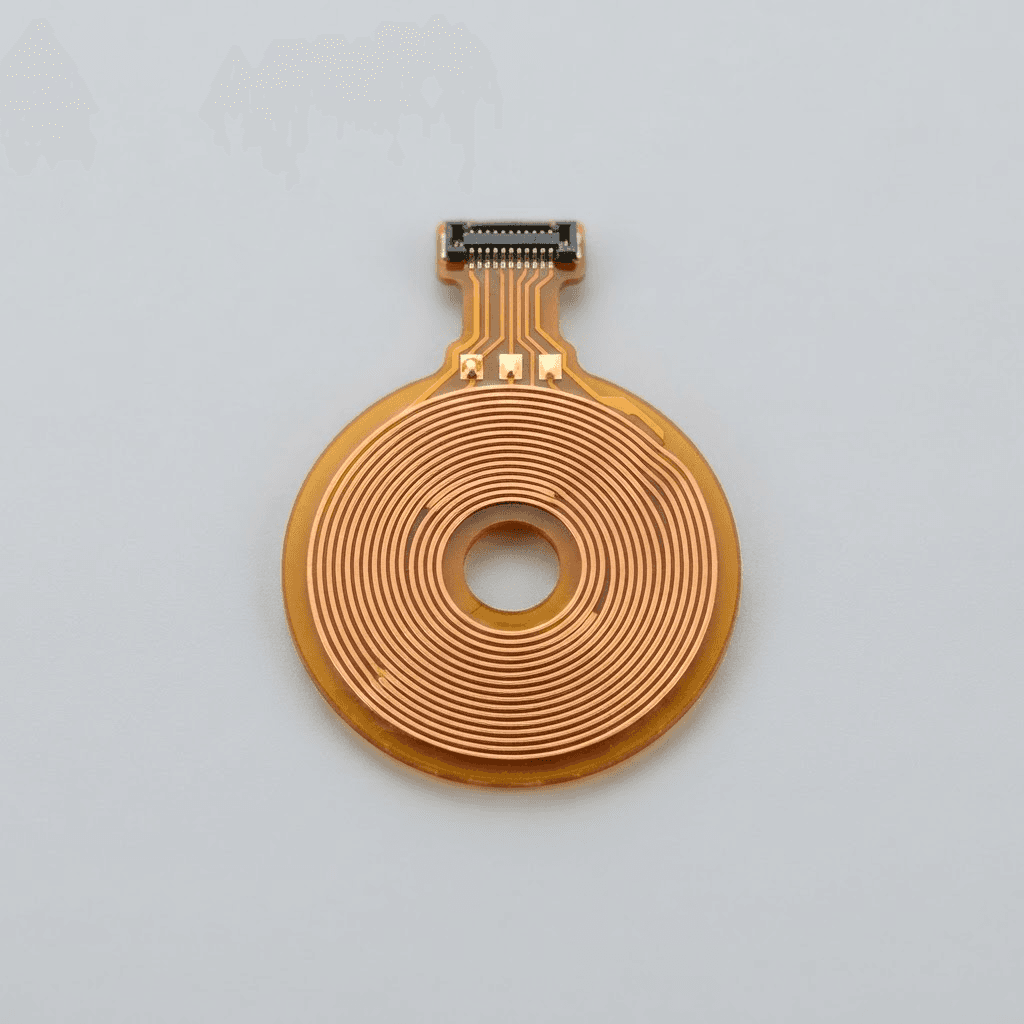
空心杯電機廣泛用於人形機器人靈巧手與小型關節驅動,其結構緊湊、轉速高,對繞線精度與連線可靠性要求極高。我們提供圓形與異形空心杯電機 FPC,以精密線圈圖形與穩定的焊接介面,支撐高轉速下的長期穩定執行。
核心特性
精密線圈圖形
高精度蝕刻保障線圈圖形一致性與電氣效能。
緊湊圓形結構
圓形與異形輪廓精密模切,貼合電機內腔。
穩定焊接介面
焊盤表面處理最佳化,提升焊接可靠性與耐久度。
高轉速耐受
結構與固定方案協同設計,適配高轉速工況。
工藝規格
- 層數
- 1 – 2 層
- 最小線寬/線距
- 50 / 50 µm
- 基材
- PI 12.5 / 25 µm
- 銅厚
- 9 / 12 / 18 µm
- 外形工藝
- 精密模切 / 鐳射切割
- 表面處理
- ENIG、鍍金
- 外形公差
- ± 0.05 mm
- 電測覆蓋
- 100 % 全檢
相關閱讀
技術觀察
AI機器人FPC廠家如何連線視覺與算力模組?訊號、散熱和裝配要一起設計
AI機器人視覺和算力模組對FPC的要求,已經從簡單連線擴充套件到高速訊號、電源完整性、散熱避讓和可維護裝配。本文從模組介面、疊層、遮蔽、熱源和可靠性驗證說明選型重點。
瞭解更多技術觀察機器人FPC怎麼選?從關節、靈巧手到視覺模組看5項關鍵條件
機器人FPC不是普通柔性連線線。本文從運動路徑、空間、訊號、材料、聯結器和驗證條件出發,整理機器人專案選型FPC時需要確認的關鍵問題。
瞭解更多技術觀察機器人FPC廠家如何處理高速訊號與遮蔽?佈線、阻抗和運動要同時評估
機器人視覺、編碼器和高速感測連線既要滿足訊號完整性,又要適應狹小空間和動態運動。本文從疊構、迴流路徑、阻抗、串擾、遮蔽和彎折說明設計重點。
瞭解更多