
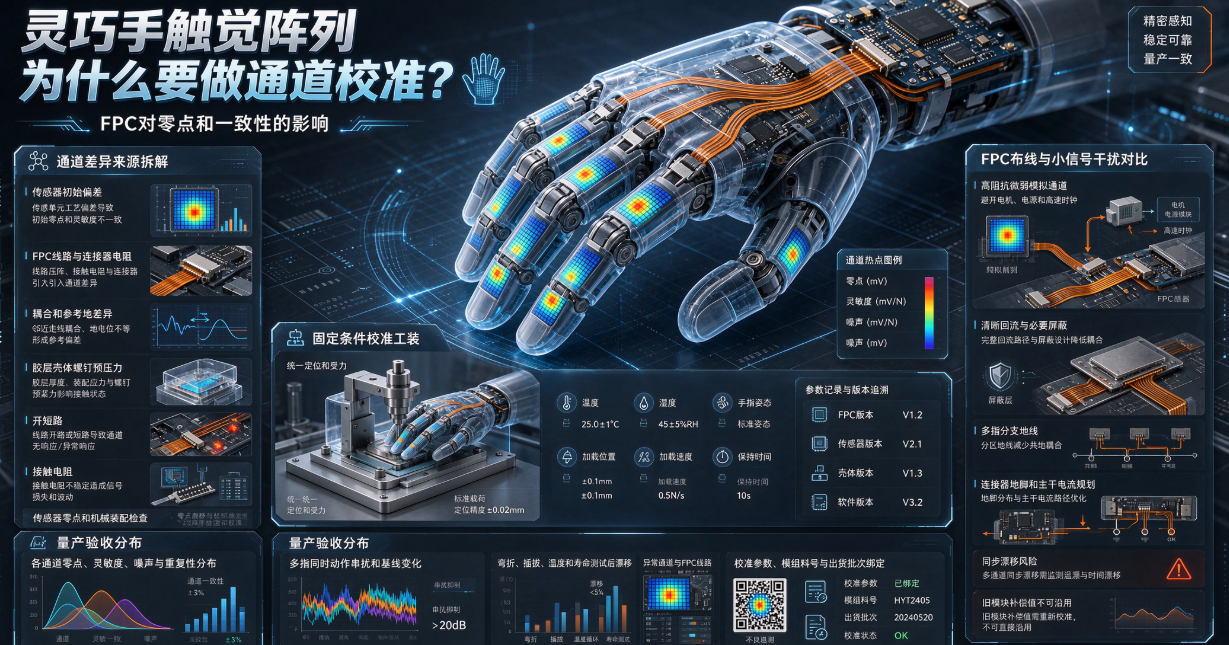
로봇 핸드 촉각 어레이는 채널 수가 많고 신호가 작기 때문에 FPC 배선, 솔더 조인트, 커넥터와 기계적 압력이 영점과 감도에 영향을 줄 수 있습니다. 보정, 배선, 조립과 동작 후 재검증의 관계를 설명합니다.
로봇 핸드의 촉각 어레이는 수십 개 이상의 미세 신호 채널을 포함할 수 있습니다. 같은 배치의 센서를 사용해도 채널별 영점, 이득과 노이즈가 다를 수 있으며, FPC 배선 길이, 솔더 조인트, 커넥터 접촉과 하우징 압력이 그 차이를 더 크게 만들 수 있습니다. 따라서 보정은 센서만이 아니라 FPC와 조립 상태를 포함해야 합니다.
채널 차이가 어디에서 발생하는지 구분합니다
센서 재료는 초기 편차를 만들고, FPC는 배선 저항, 결합과 기준 접지 차이를 추가합니다. 커넥터는 접촉 변화를 만들며, 접착층과 하우징은 센서에 기계적 예압을 줄 수 있습니다. 보정 전에는 개방·단락, 접촉저항, 센서 영점과 조립 이상을 각각 확인해야 합니다.
보정 조건을 고정해야 합니다
온도, 습도, 손가락 자세, 하중 위치, 속도와 유지 시간은 촉각 출력에 영향을 줍니다. 보정 지그는 위치와 힘을 일정하게 유지해야 하며, FPC, 센서, 하우징과 소프트웨어 버전을 함께 기록해야 서로 다른 배치의 데이터를 비교할 수 있습니다.
FPC 배선은 미세 신호에 영향을 줍니다
고임피던스 또는 미세 아날로그 채널은 모터, 전원과 고속 클록에서 떨어뜨리고, 명확한 리턴 패스와 필요한 차폐를 유지해야 합니다. 여러 손가락 분기의 접지와 커넥터 핀 배치가 적절하지 않으면 동작이나 부하 변화 중 일부 채널이 동시에 드리프트할 수 있습니다.
모듈 교체 후 재보정이 필요한 이유
손가락 또는 FPC를 교체하면 커넥터 접촉, 배선 임피던스와 기계적 예압이 바뀔 수 있습니다. 모듈 식별, 빠른 영점 점검과 표준 하중 시험으로 보정 파라미터를 갱신해야 이전 모듈의 보정값을 잘못 적용하지 않습니다.
양산 검사는 한 채널이 아니라 분포를 봅니다
전체 채널의 영점, 감도, 노이즈와 반복성 분포
여러 손가락 동시 동작 중의 크로스토크와 기준선 변화
굽힘, 삽입·분리, 온도와 수명 시험 후의 드리프트
이상 채널과 FPC 배선, 솔더 조인트 및 조립 위치의 관계
보정 파라미터와 모듈 품번, 출하 배치의 연결
弘亿精密은 로봇 핸드 촉각 어레이와 3D 구조를 기준으로 FPC 배선 분할, 인터페이스, FPCA 조립과 동적 검증을 지원합니다. 로봇 핸드 FPC의 가치는 많은 채널을 연결하는 것뿐 아니라, 각 채널이 안정적으로 보정되고 장기간 일관성을 유지하도록 만드는 데 있습니다.