
응용 분야
휴머노이드 로봇 FPC 솔루션
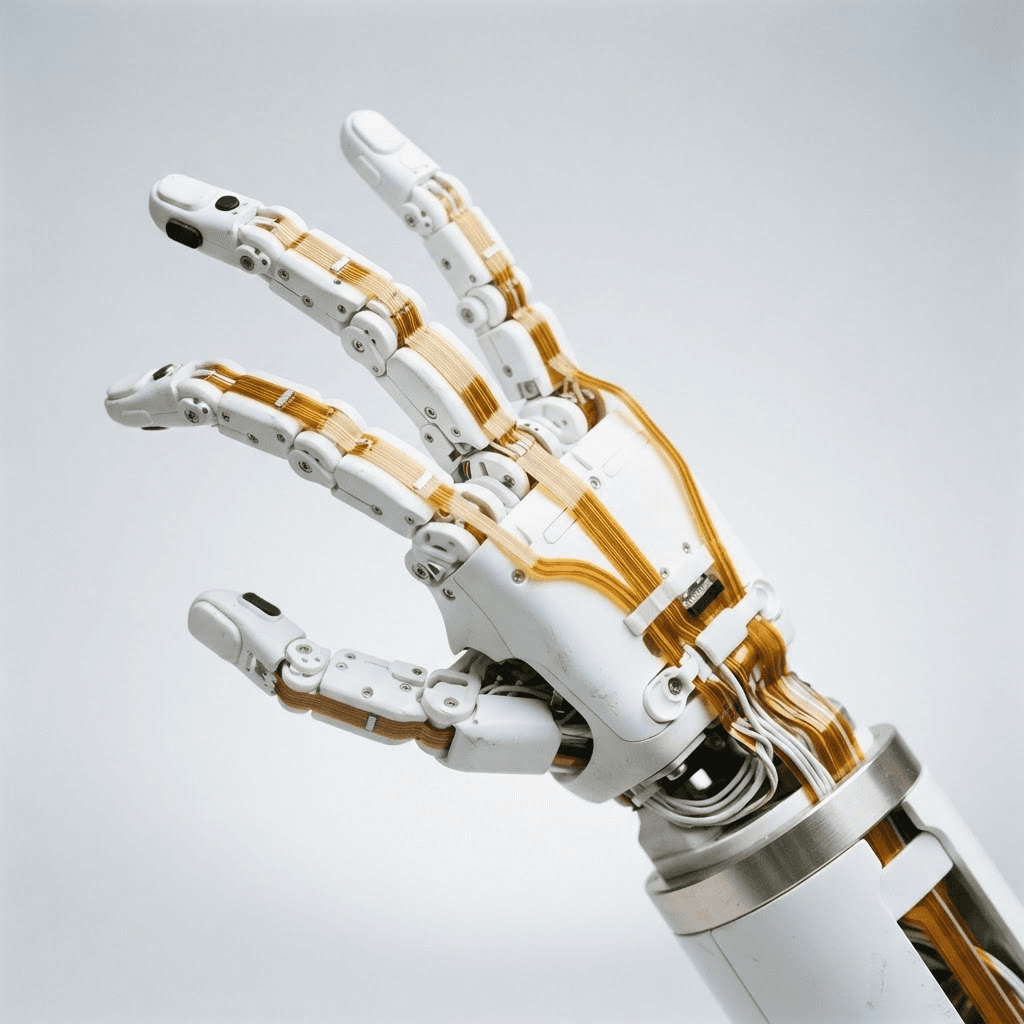
단일 휴머노이드 로봇은 관절 구동, 촉각 및 로봇 핸드, 비전 모듈에 걸쳐 40-70개의 유연한 회로를 사용합니다.
주요 요점
최근 휴머노이드 로봇의 산업적 도입이 가속화되었으며, 전용 고신뢰성 FPC 시장도 빠르게 성장하고 있습니다. 단일 휴머노이드 로봇은 관절 구동, 촉각 및 로봇 핸드, 비전 모듈에 걸쳐 40-70개의 유연한 회로를 사용합니다. 우리는 가장 까다로운 두 가지 범주, 즉 손 촉각 감지와 코어리스 모터 플렉스에 집중하며, 프로토타입부터 대량 생산까지 빠른 반복 지원을 제공합니다.
고밀도 촉각 감지
최소한의 공간에 밀도가 높은 센싱 노드는 촉각 해상도를 높입니다.
매우 높은 동적 플렉스 수명
전용 너클 벤드 디자인은 손 서비스 수명을 연장합니다.
빠른 반복 지원
3-4일 이내에 샘플을 확보하여 로봇 고객의 빠른 설계 주기에 맞춥니다.
추천 제품
관련 읽을거리
민첩한 손용 FPC의 다지 분기 설계 방법: 밀도, 유연성 및 조립·교체 간 균형 확보
민첩한 손용 FPC는 일반적으로 하나의 주 인터페이스에서 여러 개의 손가락 분기 회로를 분리해야 합니다. 분기 위치, 배선 길이, 고정 방식 및 커넥터 수는 모두 굴곡 내구성과 정비 효율성에 동시에 영향을 미칩니다. 본 기사는 다지 분기 아키텍처를 기반으로 설계상의 타협점을 설명합니다.
더 알아보기기술 관찰AI 로봇 FPC에서 통신 간섭이 발생할 경우 대처 방법: 파형, 귀환 경로 및 기계적 상태를 통한 문제 진단
AI 로봇 FPC의 통신 이상은 모터 시작, 관절 동작 또는 고부하 추론 시에만 나타날 수 있다. 본 문서는 현장 디버깅 접근법을 기반으로, 결함 재현, 파형 비교, 기준 지면(그라운드), 커넥터 및 운동 상태를 단계적으로 분석하여 문제를 정위한다.
더 알아보기기술 관찰로봇 FPC 제조사가 모듈식 배선을 구현하는 방법: 운동 공간, 정비 및 후속 업그레이드 고려
로봇용 FPC는 관절 내에서 굴곡될 뿐만 아니라 전체 기기의 모듈 교체, 디버깅 및 업그레이드를 지원해야 한다. 본 문서는 모듈 경계, 인터페이스 표준화, 동적 영역, 정비 경로 및 버전 확장 측면에서 로봇 FPC의 모듈식 설계 방법을 설명한다.
더 알아보기당신의 그림을 보내주세요
Gerber 파일이나 사양을 공유해 주시면, 엔지니어링 팀이 제조 가능성을 평가하고 공정 및 스택업에 대해 조언한 후, 샘플링과 대량 생산을 거쳐 자동차 표준으로 프로젝트를 진행합니다.