
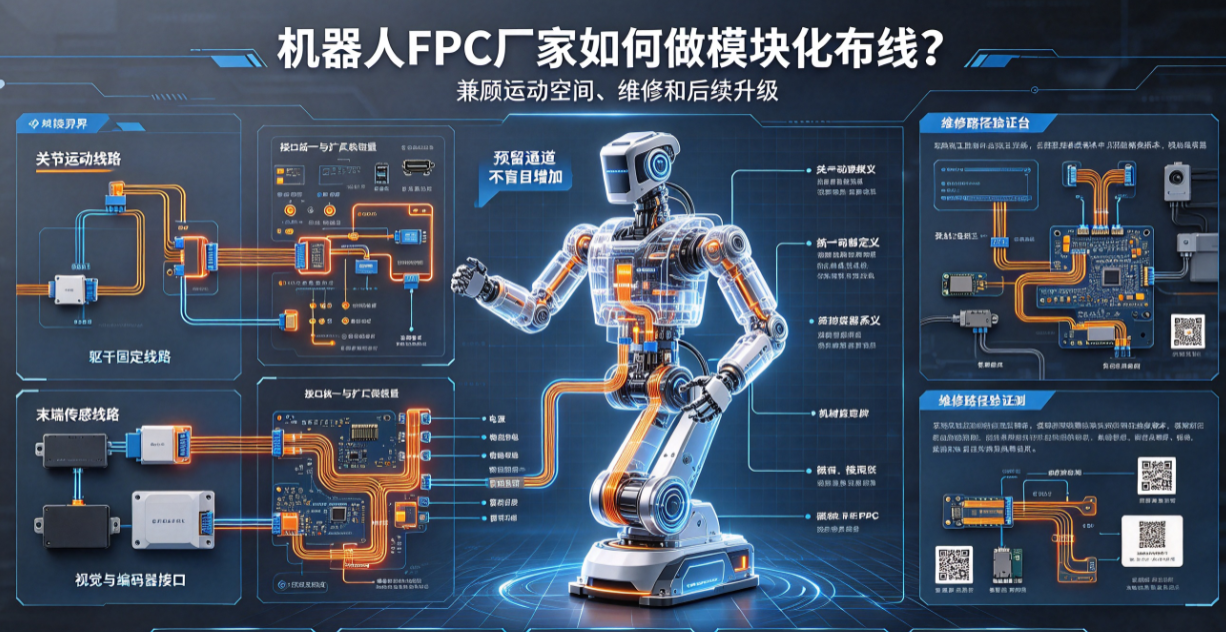
로봇용 FPC는 관절 내에서 굴곡될 뿐만 아니라 전체 기기의 모듈 교체, 디버깅 및 업그레이드를 지원해야 한다. 본 문서는 모듈 경계, 인터페이스 표준화, 동적 영역, 정비 경로 및 버전 확장 측면에서 로봇 FPC의 모듈식 설계 방법을 설명한다.
로봇 제품은 지속적으로 개선되며, 관절, 비전, 센서 및 말단 실행기 등이 개별적으로 업그레이드 또는 정비되어야 할 수 있다. FPC가 단일 설치 상태에만 기반해 설계된 경우, 후속 교체 시 인터페이스 불호환, 굴곡 경로 변경, 버전 혼용 등의 문제가 발생하기 쉽다. 로봇 FPC 제조사는 모듈식 접근 방식을 통해 배선, 연결 및 정비 경로를 통합적으로 계획할 수 있다.
모듈 경계는 먼저 기능 및 운동을 기준으로 설정한다
한 모듈의 경계는 외함 분할만으로 결정해서는 안 되며, 관절과 함께 움직이는 배선과 몸통 또는 말단에 고정되는 배선을 구분해야 한다. 동적 FPC는 가능하면 연속성을 유지하고, 커넥터는 운동이 안정적이며 접근이 용이하며 힘 전달이 제어 가능한 위치에 배치해야 한다.
인터페이스 표준화 시 확장 여유를 확보해야 한다
전원, 그라운드, 통신, 엔코더 및 센서 인터페이스는 통일된 핀 정의, 커넥터 시리즈 및 기계적 위치 지정을 통해 버전 간 차이를 최소화할 수 있다. 향후 추가될 수 있는 채널에 대해서는 사전에 핀 및 테스트 포인트를 예비해야 하나, 무분별한 배선 및 커넥터 증가는 공간 및 신뢰성 부담을 초래하므로 주의해야 한다.
동적 영역과 모듈 인터페이스 사이에는 버퍼 영역이 필요하다
커넥터 단부 및 보강재는 일반적으로 강성이 높아 주요 굴곡 시작점에 직접 배치해서는 안 된다. 버퍼 구간, 고정점 및 응력 해제 구조를 설정하여 모듈 장착/분리 시 인장력이 동적 영역으로 전달되지 않도록 해야 한다. 3차원 운동 범위는 정비 시 극한 자세까지 포함해야 한다.
정비 경로는 프로토타입 단계에서 검증해야 한다
현장 엔지니어는 모듈 버전을 식별하고, 커넥터를 분리하며, FPC를 교체한 후 재시험을 수행할 수 있어야 한다. 정비 과정에서 강제 당기기나 영구 고정 부품 제거가 필요한 경우, 이는 모듈 경계 설계가 부적절함을 의미한다. 라벨, QR 코드, 인터페이스 인코딩 및 테스트 포인트는 실제 케이스 내에서 가시적이거나 접근 가능해야 한다.
버전 확장을 위한 품질 관리
각 모듈은 독립적인 부품 번호, 도면, BOM 및 인터페이스 정의를 가져야 한다;
커넥터, 고정점 및 FPC 버전은 라벨을 통해 추적 가능해야 한다;
신규 및 기존 모듈 혼용 시 명확한 호환성 점검 절차가 있어야 한다;
업그레이드 후 동적 특성, 신호 품질 및 열 환경을 재검증해야 한다;
정비용 교체 부품과 양산 부품의 소재 및 공정은 통제 상태를 유지해야 한다.
홍이정밀은 로봇 FPC의 모듈 인터페이스, 3차원 배선 경로, 동적 굴곡 및 프로토타입 정비 평가에 참여할 수 있다. 모듈화의 목적은 커넥터 수를 증가시키는 것이 아니라, 로봇의 업그레이드, 정비 및 양산 과정에서 명확하고 검증 가능한 경계를 확보하는 것이다.