
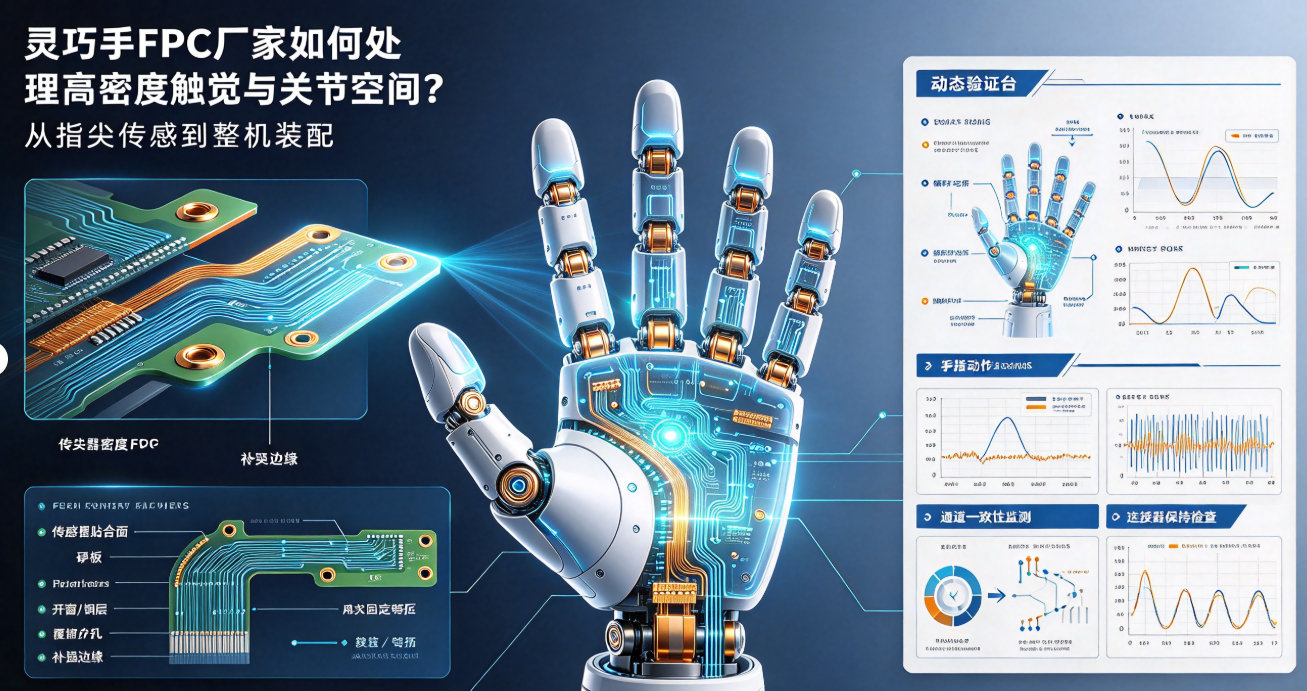
민첩한 손용 FPC는 끝부분 공간이 협소하고, 센서 포인트가 밀집되어 있으며, 반복적인 굽힘과 조립·정비 용이성 등 여러 과제를 동시에 안고 있다. 본 기사는 신호 분할, 유연한 테일 엔드, 고정 방식, 커넥터 설계 및 수명 검증을 중심으로 민첩한 손용 FPC의 설계 로직을 설명한다.
민첩한 손용 FPC의 주요 난제는 수 밀리미터 단위의 끝부분 공간과 지속적인 동작을 수행하는 손가락 관절에 집중된다. 배선은 촉각, 힘, 위치 또는 온도 센싱 신호를 전달해야 하며, 동시에 협소한 캐비티, 반복적인 굽힘, 그리고 분해·정비 가능성을 모두 충족시켜야 한다. 이를 일반적인 소형 FPC로 간주하면, 조립 및 수명 평가 단계에서 문제점이 노출되기 쉽다.
먼저 손가락 기능에 따라 배선 영역을 구분한다.
촉각, 힘 센싱, 위치 피드백, 전원 및 통신 배선은 잡음 민감도가 서로 다르다. 고임피던스 센싱 신호는 모터 및 드라이브 배선으로부터 최대한 멀리 배치하고, 적층 구조, 리턴 그라운드 및 커넥터 핀 배열 상에서 명확한 신호 귀환 경로를 확보해야 한다.
끝부분 영역의 패드, 윈도우 개구부 및 센서 접합면은 일반적으로 자유롭게 이동할 수 없으므로, FPC 제조사는 센서 치수 및 조립 공차를 먼저 확인한 후, 배선 탈출 경로 및 테일 엔드 배출 방향을 결정해야 한다.
고밀도란 선폭·선간 거리를 극한까지 압축하는 것을 의미하지 않는다.
민첩한 손용 FPC는 밀도, 유연성, 제조 수율 및 정비 용이성 사이에서 균형을 맞춰야 한다. 과도한 최소 선폭·선간 거리 추구는 에칭, 정렬, 검사 난이도를 증가시킬 뿐만 아니라, 끝부분 국부적 강성 및 열응력 민감도도 높일 수 있다.
동적 구역은 관절 운동에 따라 설계되어야 한다.
손가락 굽힘은 단순한 일방향 접기와는 다르며, 실제로는 롤링, 비틀림, 국부적 인장이 복합적으로 발생할 수 있다. 설계 시에는 관절 축선, 각도, 속도, 고정점, 극한 자세 및 인접 부품 정보를 제공하여 정적 고정 구역, 완충 구역, 동적 굽힘 구역을 명확히 구분해야 한다.
비아, 패드, 보강 종단부 및 커버필름 개구부는 주요 동적 응력 구역에 위치해서는 안 되며, 배선 방향은 주요 굽힘 방향과 조화를 이루어야 하여 굽힘 시 측방 비틀림이 발생하지 않도록 해야 한다.
고정 및 보강은 센서 정밀도를 위한 서비스 역할을 해야 한다.
고정점이 너무 적으면 FPC가 흔들리거나 마찰이 발생하고, 너무 많으면 자연스러운 운동이 제한된다. 끝부분 촉각 센서 영역에서는 보강재, 접착제층 또는 나사 압력이 센서의 하중 상태를 왜곡하지 않도록 주의해야 하며, 보강은 커넥터 및 조립 정위가 필요한 위치에 분할 적용해야 한다.
커넥터 및 테일 엔드는 고빈도 실패 지점이다.
커넥터 단부 두께, 락킹 메커니즘, 삽입/분리 방향 및 굽힘 시작점은 반드시 손가락 하우징과 정확히 매칭되어야 한다. 테일 엔드가 급격한 굽힘을 강제당할 경우, 커넥터 근원부에서 배선 절단 또는 접촉 미세 진동이 발생할 수 있다. 시제품은 실제 조립 후 분해 공간 및 정비 동작을 반드시 검사해야 한다.
민첩한 손용 FPC 검증은 신호 특성과 동적 동작을 모두 포함해야 한다.
각 센싱 채널의 제로 포인트, 잡음, 채널 간 간섭 및 채널 일관성을 점검한다.
실제 손가락 움직임 궤적에 따라 굽힘, 비틀림 및 반복 동작을 완료한다.
모터 작동 및 최대 부하 조건에서 핵심 채널을 실시간 모니터링한다.
커넥터 유지력, 보강 가장자리, 납땜부 및 캐비티 간섭 여부를 점검한다.
시제품 조립 상태 및 고장 전후 신호 변화를 기록한다.
홍이정밀은 민첩한 손의 3D 구조, 센서 배치 및 운동 궤적을 기반으로 FPC 및 FPCA의 밀도 계획, 굽힘 설계, 시제작 및 동적 검증에 참여할 수 있다. 민첩한 손용 FPC 제조사의 진정한 가치는 단순히 더 작은 기판을 만드는 것이 아니라, 배선 밀도와 손가락 동작을 하나의 공학적 모델 내에서 통합적으로 고려하는 데 있다.