
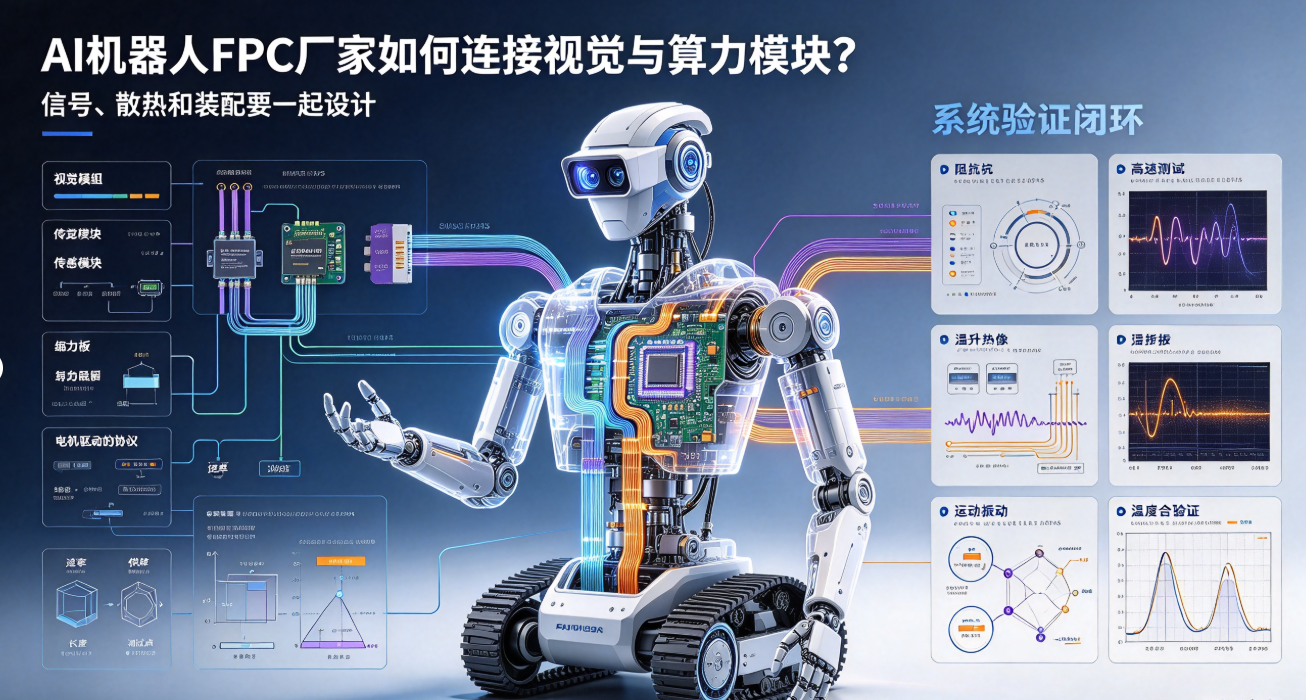
AI 로봇의 시각 및 연산 모듈에 대한 FPC 요구사항은 단순한 연결에서 고속 신호 전송, 전원 무결성, 열 회피, 유지보수 용이성 조립으로 확장되었다. 본 기사는 모듈 인터페이스, 적층 구조, 차폐, 열원 및 신뢰성 검증 측면에서 선정 핵심 요소를 설명한다.
AI 로봇 내부의 카메라, 딥 센서, 엔코더 및 연산 보드 간에는 제한된 공간 내에서 고속 데이터 전송과 안정적인 전원 공급이 필요하다. FPC의 역할은 단순히 '두 인터페이스를 연결하는 것'을 넘어, 구조적 움직임, 열관리, 차폐 및 유지보수 방식까지 고려한 종합적 시스템 연결을 지원해야 한다.
먼저 모듈 간 인터페이스 관계를 정리한다
프로젝트 검토 전에 인터페이스 프로토콜, 전송 속도, 차분 또는 단일 종단 방식, 전원 공급 전류, 배선 길이, 커넥터 형명, 삽입/분리 횟수, 테스트 포인트 위치를 명확히 해야 한다. 시각 모듈과 연산 보드 간 단거리 연결, 관절을 가로지르는 장거리 연결, 말단 센서 연결은 각각 완전히 다른 설계 경계를 가진다.
고속 신호 및 전원 라인은 분리하여 배치해야 한다
AI 로봇용 FPC 제조사는 적층 설계 및 배선 단계에서 고속 차분 신호, 전원, 제어 신호, 민감 센서 신호를 구분하여 배치해야 한다. 차분 페어의 선폭, 선간 거리, 길이 차이 및 기준 층은 엄격히 관리되어야 하며, 전원 회로는 전류, 전압 강하, 온도 상승을 기준으로 동 도체 두께 및 폭을 평가해야 한다.
귀환 경로는 비아, 커넥터 또는 국부적 슬롯으로 인해 갑작스럽게 차단되어서는 안 된다. 신호 무결성 설계는 FPC 본체만 고려해서는 안 되며, 커넥터, 전환 PCB, 모듈 패드까지 동일한 신호 경로로 통합 분석해야 한다.
차폐와 유연성 사이에서 타협이 필요하다
모터, 드라이버, 무선 모듈 등은 간섭원이 될 수 있으며, 차폐 필름 또는 그라운드 구조는 결합 간섭을 억제하는 데 유용하지만, 두께 증가, 강성 증가, 최소 굴곡 반경 확대를 초래할 수 있다. 차폐층의 경계, 접지 지점, 동적 영역 전이 구간은 구조 설계 초기 단계에서 반드시 확인되어야 한다.
열관리는 메인보드만 고려해서는 안 된다
FPC가 연산 보드, 카메라 모듈 또는 모터 근처에 배치될 경우, 열은 케이스 및 커넥터를 통해 전달될 수 있다. 고온은 재료 치수, 접착제 성능, 임피던스 특성에 변화를 주며, 동적 굴곡 수명을 저하시킬 수도 있다. 설계 시 열원 위치, 허용 온도, 단열 부품, 환기 경로를 반드시 확인해야 한다.
커넥터는 삽입/분리 용이성과 유지보수성을 동시에 고려해야 한다
개발용 시제품은 자주 분해 및 조립되므로, 커넥터 단부 두께, 보강재, 락킹 구조, 삽입/분리 방향, 정비 공간을 사전에 검토해야 한다. FPC가 분해/조립 과정에서 강제 굴곡 또는 인장력을 받을 경우, 이후 발생할 수 있는 우발적 결함은 정적 전기 테스트로는 사전에 식별하기 어렵다.
AI 로봇용 FPC는 어떻게 검증해야 하는가?
베어 보드 상태 및 조립 완료 상태에서 각각 임피던스, 도통성, 절연 저항을 점검한다;
실제 커넥터 및 모듈 환경에서 고속 기능 또는 아이 다이어그램 검증을 수행한다;
모터 작동, 카메라 촬영, 연산 부하 상태에서 온도 상승 및 간섭을 점검한다;
운동, 진동, 삽입/분리, 온도 복합 조건에서 신뢰성 검증을 실시한다;
도면 버전, 소재 로트 번호, 커넥터, 테스트 공구 정보를 기록한다.
홍이정밀은 AI 로봇의 시각, 센싱, 관절, 연산 관련 모듈에 대해 FPC 및 FPCA 공학 평가 서비스를 제공한다. 고객 입장에서 우수한 AI 로봇용 FPC 제조사란 인터페이스, 전기적 특성, 구조, 열 설계를 단일 검토 프로세스에 통합하여 후기 단계에서 단순 배선 수정만으로는 해결되지 않는 시스템 문제를 사전에 방지할 수 있어야 한다.