
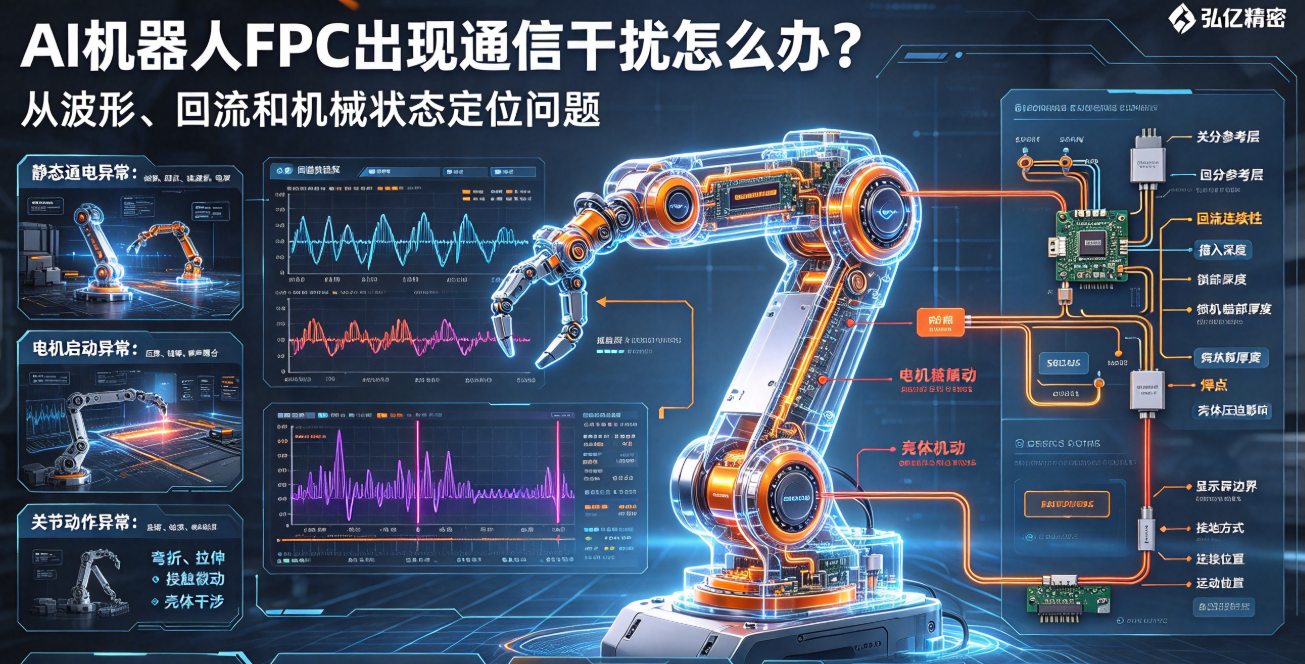
AI 로봇 FPC의 통신 이상은 모터 시작, 관절 동작 또는 고부하 추론 시에만 나타날 수 있다. 본 문서는 현장 디버깅 접근법을 기반으로, 결함 재현, 파형 비교, 기준 지면(그라운드), 커넥터 및 운동 상태를 단계적으로 분석하여 문제를 정위한다.
AI 로봇 FPC의 통신 이상은 실험실 내 정적 테스트에서 항상 나타나는 것은 아니다. 모터 시작, 드라이버 스위칭, 카메라 고프레임률 작동 또는 관절 동작 시 패킷 손실, 재전송, 이미지 오류 및 순간 연결 끊김이 발생할 수 있다. 이러한 문제를 진단할 때는 단순히 FPC를 교체하거나 맹목적으로 차폐를 추가하는 것이 아니라, 전기적 및 기계적 상태를 동시에 기록해야 한다.
문제를 우선 세 가지 시나리오로 분류한다
정적 전원 인가 시부터 이상이 발생하면 배선, 임피던스, 커넥터 및 전원을 우선 점검한다. 모터 시작 시 이상이 발생하면 전원 전압 강하, 그라운드 바운스 및 노이즈 결합을 중점적으로 확인한다. 관절 동작 시 이상이 발생하면 굽힘, 인장, 접촉 미세 진동 및 케이스 간섭 검사를 추가해야 한다.
동기화된 파형을 통해 증거를 확보한다
디버깅 시 통신 파형, 전원 전압, 그라운드 전위, 오류 타임스탬프 및 관절 각도를 동기화하여 측정한다. 통신 오류 카운트만 존재하고 이에 대응하는 전원 및 운동 데이터가 부재할 경우, 신호 무결성 문제인지 기계적 일시적 단절인지 판단하기 어렵다.
귀환 경로 및 커넥터를 점검한다
차분 신호선은 안정적인 기준층을 필요로 하며, 비아, 분기, 커넥터 및 차폐 접지점이 귀환 경로를 차단해서는 안 된다. 커넥터 단부의 삽입 깊이, 락킹 상태, 단부 두께 및 납땜 품질은 동작 중에도 관찰되어야 한다. FPC가 평면 상태에서는 양호하더라도 조립 후 케이스 압박으로 인해 임피던스 또는 접촉 상태가 변화할 수 있다.
차폐 개선은 구조 설계와 함께 이루어져야 한다
차폐층 추가는 두께 및 강성을 증가시켜 동적 영역의 굽힘 수명을 저하시킬 수 있다. 차폐 경계, 접지 방식 및 연결 위치는 실제 운동 궤적과 일치해야 한다. 특정 관절 각도에서만 문제가 발생한다면, 해당 위치에서 차폐층, 기준 지면 및 FPC 자세의 변화 여부를 우선 점검해야 한다.
개선 방안을 검증한다
정적 상태와 만재 하중 상태에서 통신 비트 오류율 및 파형을 비교한다;
모터 시작, 정지 및 가감속 시 전원 및 그라운드를 모니터링한다;
실제 운동 궤적을 따라 실행하며 오류 발생 각도를 기록한다;
커넥터, FPC 또는 차폐 방안을 변경하여 비교 시험을 수행한다;
온도, 진동 및 장기 사이클 후 통신 기능을 재측정한다.
홍이정밀은 AI 로봇 FPC의 고속 배선, 차폐, 커넥터 및 동적 고장 분석에 참여할 수 있다. 전문적인 AI 로봇 FPC 솔루션은 결함을 재현 가능하게 하고, 파형을 해석 가능하게 하며, 수정 사항을 검증 가능하게 해야 하며, 반복적인 시행착오에 의존해서는 안 된다.