
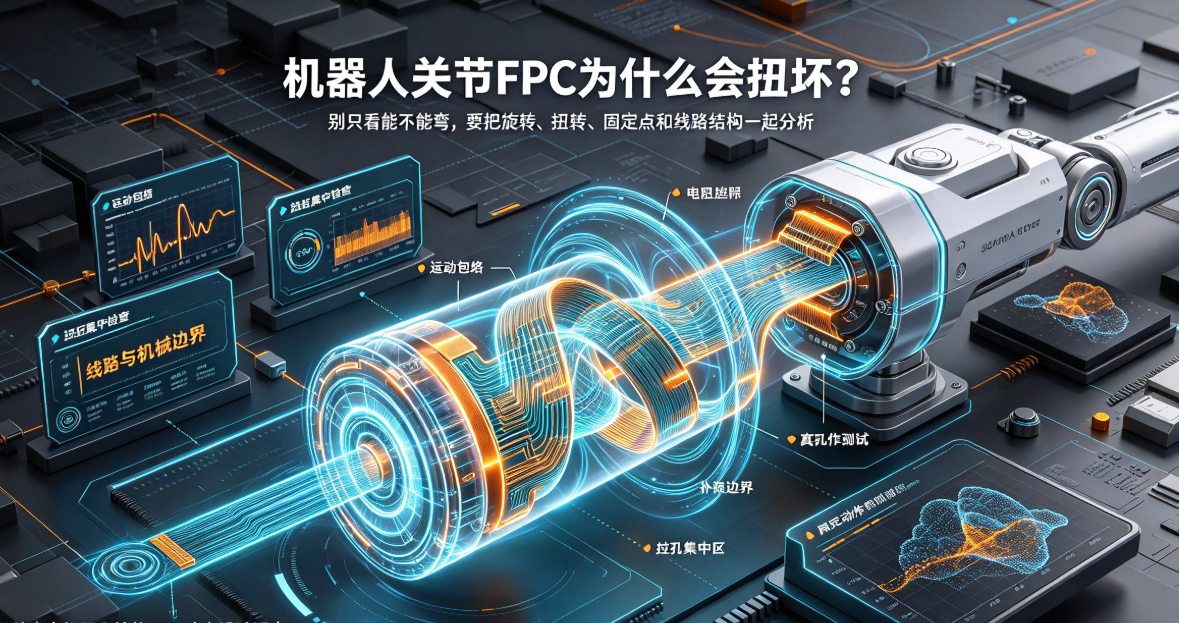
로봇 관절 FPC의 고장 원인은 단순히 굽힘 횟수 부족 때문만이 아닙니다. 회전 중심, 비틀림 경로, 고정점, 커넥터 편재 하중이 복합적으로 작용할 수 있습니다. 본 문서는 설계 검토 기록 방식으로 동적 수명 리스크를 분석합니다.
이는 로봇 관절 FPC 설계 검토 과정에서 자주 접하는 기록입니다: 시제품을 평면으로 놓고 전기적 도통 테스트를 수행하면 정상이며, 저속 동작에서도 이상이 없으나, 일정 시간 반복 회전 후 특정 회로에서 간헐적 개방 현상이 발생합니다.
일반적으로는 굽힘 수명 부족으로 보이지만, 분해 확인 결과 균열이 반드시 가장 눈에 띄는 굽힘 위치가 아니라 고정점 경계, 커넥터 단부 또는 비틀림 경로 변화 지점에 나타날 수 있습니다. 관절 FPC는 회전, 비틀림, 조립 제약을 통합적으로 분석해야 합니다.
검토 기록 1: 먼저 운동 범위(Envelope)를 도면화합니다
우리는 프로젝트 측에 회전 축선, 각도 범위, 속도, 가·감속 특성, 사이클 수, 고정점 위치, 케이블 배출구, 극한 자세 정보를 추가로 요청합니다. 이러한 조건을 3D 구조 모델에 반영한 후에야, FPC 일부 구간이 단순 굽힘이 아니라 회전 중 동시에 비틀림과 축 방향 인장을 겪고 있음을 명확히 파악할 수 있습니다.
이 단계의 결과는 일반적으로 FPC를 고정 구역, 완충 전이 구역, 동적 작업 구역으로 구분합니다. 운동 범위가 정의되지 않으면所谓 '최소 굽힘 반경'은 정적 도면 상의 추상적 수치에 불과합니다.
검토 기록 2: 토크 집중 여부를 점검합니다
고정점이 너무 적으면 FPC가 하우징 내부에서 퍼덕거리며 마찰이 발생하고, 고정점이 과다하면 동적 구간이 응력 해소 공간을 상실합니다. 커넥터, 보강재 종단부, 비아 집중 구역, 구리 면 폭 급변 구간 역시 국부 토크 집중을 유발할 수 있습니다.
따라서 우리는 기판의 연성 여부보다는 커넥터 배선 방향, 보강재 경계, 배선 방향, 자유 길이, 인접 부품 간 간극을 중점적으로 검토합니다. 단순한 연성은 비틀림 응력을 자동으로 해소하지 못합니다.
검토 기록 3: 배선과 기계적 경계를 중첩합니다
동적 구역에는 패드, 커넥터, 비아 밀집 구역, 보강재 급격 종료 구역을 가능하면 배치하지 않습니다. 배선 각도 및 구리 분포 변화도 매끄럽게 설계하여 동일 단면에서 강성과 응력의 이중 변화를 피해야 합니다.
협소 공간 내에서 분기 설계가 불가피할 경우, 극한 자세에서 분기 간 상호 마찰 또는 하우징에 의한 압착 여부를 사전에 확인해야 합니다. 영리한 손(靈巧手)과 관절은 모두 로봇 FPC에 해당하지만, 운동 경계는 상이하므로 설계를 직접 차용해서는 안 됩니다.
검토 기록 4: 테스트 공작장치는 실제 동작을 재현해야 합니다
동적 테스트 계획서에는 회전 각도, 비틀림 각도, 이동 거리, 속도, 주파수, 사이클 수, 온도, 전원 인가 상태, 고정 방식, 고장 판정 기준을 명시해야 합니다. 핵심 회로는 도통, 저항 또는 기능 신호를 온라인으로 실시간 모니터링하여 정적 테스트에서는 포착되지 않는 순간 개방 현상을 감지하는 것이 권장됩니다.
테스트 전후에는 커넥터 고정력, 납땜부, 커버필름, 보강재, 마찰 위치, 균열 발생 여부를 점검해야 합니다. 테스트 조건, 시제품 버전, 조립 상태가 모두 일치해야만 수명 데이터는 공학적 의미를 갖습니다.
이 검토 기록서가 최종적으로 남긴 것
최종 산출물은 '몇 번 굽힐 수 있는가'라는 마케팅 수치가 아니라, 명확히 정의된 운동 경계, 배선 및 보강 설계 방안, 커넥터 고정 방식, 테스트 공작장치, 온라인 모니터링 방법, 승인 기준 등으로 구성된 종합적 설계 프레임워크입니다. 이후 도면, 소재, 공정 변경 시에도 반드시 이 프레임워크 내에서 재검토되어야 합니다.
홍이정밀은 인간형 로봇 관절, 영리한 손(靈巧手), 비전 및 모터 모듈을 대상으로 FPC, FPCA의 3D 구조 평가, 동적 굽힘 및 비틀림 설계, 엔지니어링 샘플 제작, 신뢰성 검증, 양산 지원 서비스를 제공합니다. 구체적인 수명 목표는 고객의 전체 기기 운용 조건 및 양측 승인 설계 방안에 따라 결정됩니다.
결론:로봇 관절 FPC의 비틀림 파손은 대부분 단일 소재 성능 부족 때문이 아니라, 운동 경로, 고정점, 커넥터, 배선 구조 간의 협업 부재에서 기인합니다. 비틀림 공정 조건을 먼저 명확히 도면화해야 어디서 응력을 해소해야 할지 판단할 수 있습니다.