
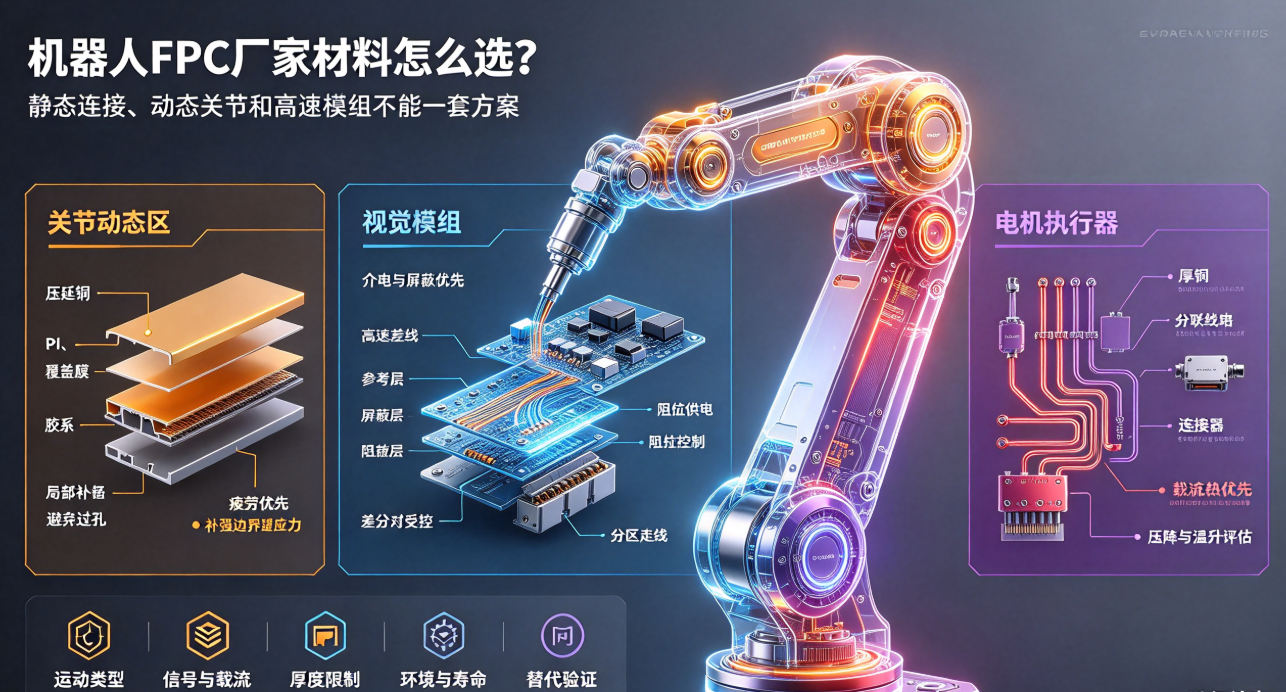
机器人FPC覆盖关节、视觉、传感和电机模组,不同位置的柔性、载流、阻抗和耐温要求差异明显。本文按应用场景说明材料与叠层如何选择。
机器人FPC并不是一个统一产品。关节动态连接、视觉高速链路、末端传感和电机供电,对柔性、载流、阻抗、屏蔽和温度的要求各不相同。机器人FPC厂家若用一套材料覆盖所有模块,可能在某个场景中牺牲不必要的成本或可靠性。
关节动态区优先看疲劳
压延铜、PI、覆盖膜、胶系和层数共同影响弯折寿命。过孔、补强和大面积铜要避开主要动态区,固定点和运动轨迹也要先确定。材料手册的静态弯折数据不能直接替代装配寿命验证。
连接器端需要局部支撑
关节和末端模组通常既要弯又要插接。可以通过局部补强、端部厚度分区和锁止结构提高插拔稳定性,但补强边界不能落在应力集中位置。材料厚度需要和连接器窗口、壳体间隙同步确认。
视觉模组要关注介电和屏蔽
高速差分线路需要控制介质、铜厚、参考层和阻抗。屏蔽层会增加厚度和刚度,应结合视觉模组是否运动、是否靠近电机和连接器空间选择。高速线路与供电、时钟和驱动线的分区同样重要。
电机和执行器模组要看载流与热
电源线路需要评估持续与峰值电流、压降和温升。增加铜厚会影响压合、蚀刻和柔性,必要时可以通过并联线路、分区供电和优化连接器降低风险。
材料评审的五个问题
产品是静态连接、动态弯折还是弯折加扭转?
信号、载流、阻抗和屏蔽的优先级是什么?
连接器、补强和壳体对厚度有哪些限制?
温度、湿热、振动和寿命目标如何定义?
替代材料怎样验证和取得批准?
弘亿精密可按机器人不同模组提供材料、叠层、结构和验证建议。专业的机器人FPC厂家不会先问“要哪种材料”,而是先理解产品如何运动、传输和装配,再选择合适的材料组合。