
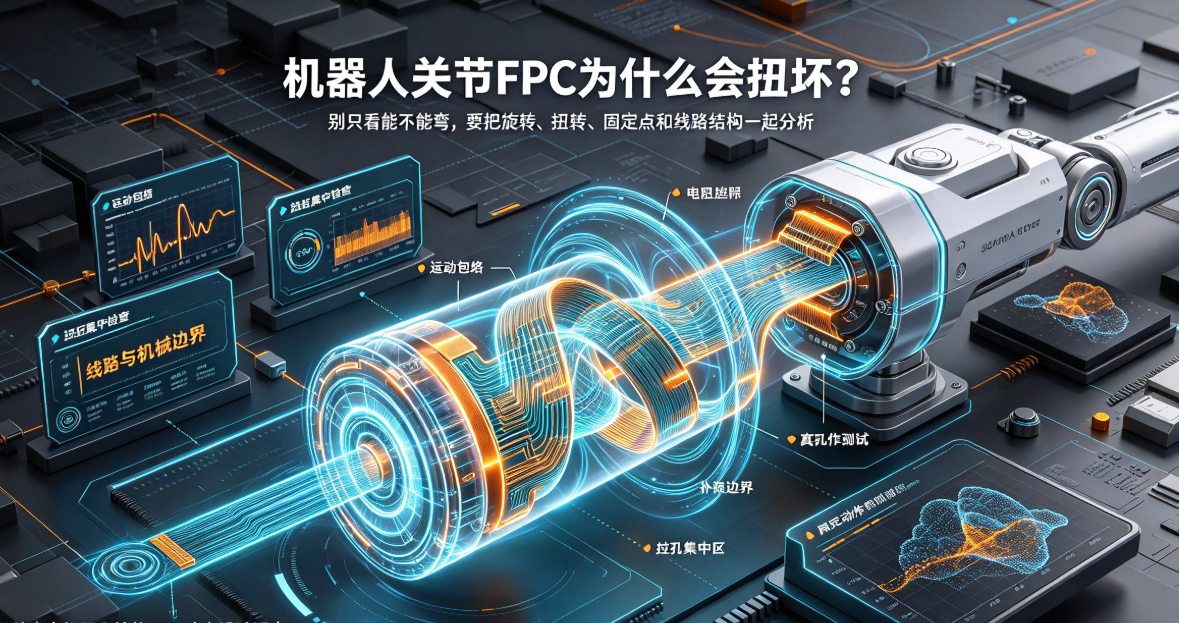
机器人关节FPC的失效不一定来自弯折次数不足,也可能是旋转中心、扭转路径、固定点和连接器偏载共同造成。本文以设计评审记录的方式拆解动态寿命风险。
这是一份机器人关节FPC设计评审中经常遇到的记录:样品平放导通正常,低速动作也没有异常,但经过一段时间的往复旋转后,某条回路出现间歇性断路。
初步看像是弯折寿命不足,拆开后却发现裂纹不一定在最明显的弯折点,而可能出现在固定点边缘、连接器端或扭转路径变化的位置。关节FPC需要把旋转、扭转和装配约束一起分析。
评审记录一:先画出运动包络
我们先要求项目补充旋转轴线、角度范围、速度、加减速、循环次数、固定点、线束出口和极限姿态。把这些条件放入三维结构后,才看清FPC有一段并不是单纯弯折,而是在旋转过程中同时发生扭转和轴向拉伸。
这一步的结果通常会把FPC划分为固定区、缓冲过渡区和动态工作区。没有运动包络,所谓“最小弯折半径”很可能只是静态图纸上的数字。
评审记录二:检查扭矩有没有集中到一个位置
固定点过少,FPC会在壳体内拍打和摩擦;固定点过多,动态段失去释放空间。连接器、补强末端、过孔集中和铜面突然变宽,也可能把扭矩集中到局部。
因此我们会重点看连接器出线方向、补强边界、线路方向、自由长度和相邻零件间隙,而不是只看板材是不是足够柔软。柔软并不能自动消除扭转应力。
评审记录三:把线路和机械边界叠在一起
动态区尽量避免安排焊盘、连接器、过孔密集区和突然结束的补强。线路转角和铜分布变化也要平滑,避免同一截面出现刚度和应力的双重变化。
如果必须在狭小空间内分支,应先确认分支在极限姿态下不会互相摩擦或被壳体夹住。灵巧手和关节虽然都属于机器人FPC,但运动边界并不相同,不能直接套用。
评审记录四:测试工装要复现真实动作
动态测试要写清旋转角度、扭转角、行程、速度、频率、循环次数、温度、通电状态、固定方式和失效判据。关键回路建议在线监测导通、电阻或功能信号,捕捉静态测试看不到的瞬断。
测试前后要检查连接器保持、焊点、覆盖膜、补强、摩擦位置和裂纹。只有测试条件、样品版本和装配状态都能对应,寿命数据才有工程意义。
这份评审最后留下了什么
最终输出不是一个“可以弯多少次”的宣传数字,而是一套明确的运动边界、线路和补强方案、连接器固定方式、测试工装、在线监测方法和放行标准。后续图纸、材料和工艺变更也要回到这套边界重新确认。
弘亿精密面向人形机器人关节、灵巧手、视觉和电机模组,提供FPC、FPCA的三维结构评估、动态弯折与扭转设计、工程打样、可靠性验证和批量生产支持。具体寿命目标以客户整机工况和双方批准方案为准。
结论:机器人关节FPC扭坏,很多时候不是材料单项不够强,而是运动路径、固定点、连接器和线路结构没有协同。先把扭转工况画清楚,才知道应该在哪里释放应力。