
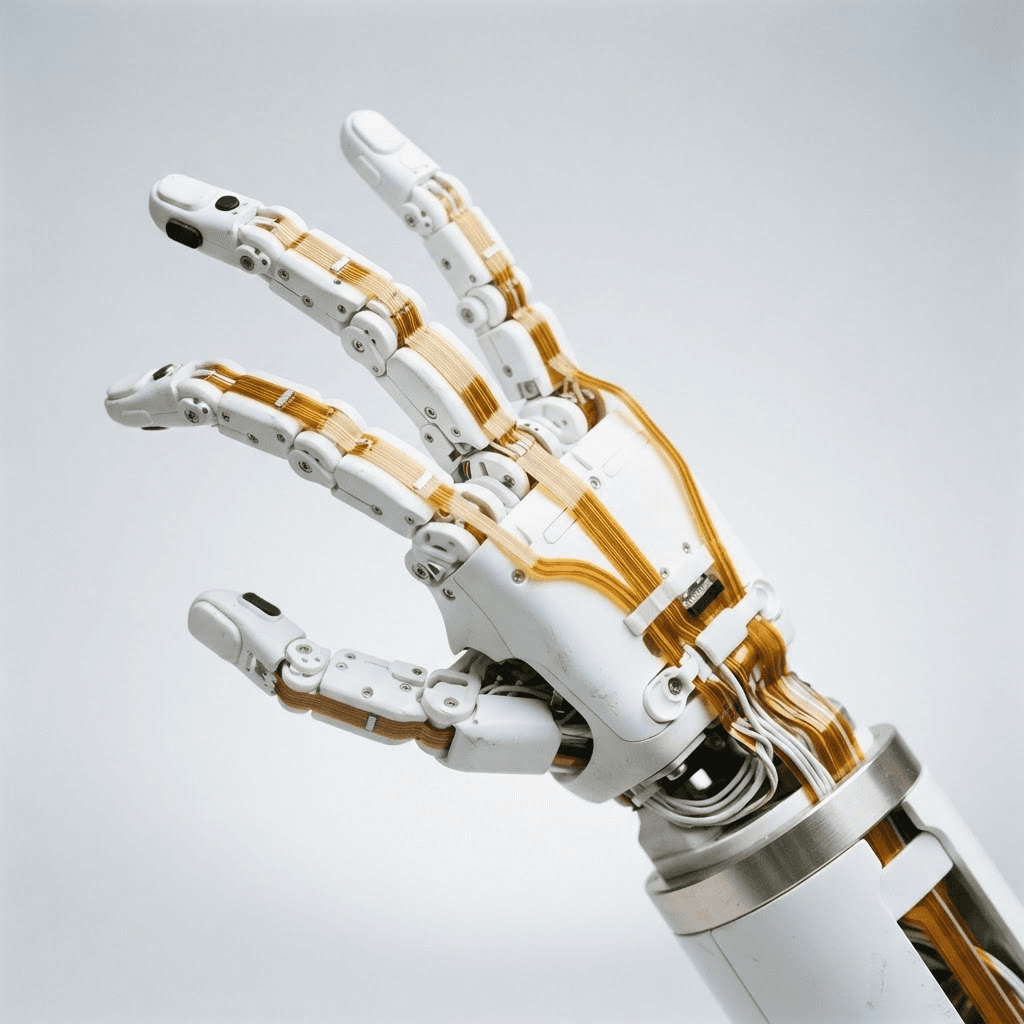
AI机器人从关节驱动、视觉模组到末端执行器,正在同时提出动态弯折、高密度布线和高速信号传输要求。AI机器人FPC的设计不能只看能否连通,更要从弯折轨迹、阻抗控制、连接器固定和验证方法建立完整的可靠性闭环。
AI机器人为什么需要专门的FPC方案
AI机器人内部的信号连接正在从“静态连通”转向“随机构运动的连续工作”。关节处的线路要跟随旋转或摆动,视觉模组需要在狭小空间内传输高速差分信号,末端执行器还要同时接入触觉、位置和温度等多类传感器。传统线束可以完成基本连接,但在空间占用、装配效率、动态寿命和信号一致性之间很难同时达到要求,这也是AI机器人FPC成为关键部件的原因。
真正合格的AI机器人FPC,不是把线路做薄就结束,而是要把机械运动、电气性能和制造公差放到同一套工程逻辑里。下面从三个最容易出问题的环节展开说明。
一、先从运动轨迹定义弯折结构
1. 弯折半径不能凭经验估算
关节FPC的第一步不是画线,而是确认运动轴、最大摆角、循环频率和装配后的自由空间。线路应避开被反复挤压的夹点,弯折区尽量保持连续、平滑的走向,并通过圆角、开窗和局部补强释放应力。把动态区与静态区分开管理,能够避免焊盘、过孔和连接器根部成为疲劳裂纹的起点。
2. 让铜箔和覆盖层一起工作
铜箔类型、厚度、覆盖膜开窗和补强材料都会改变弯折刚度。对于高频动作的关节,应根据真实运动轨迹评估铜箔延展性及弯折寿命;对于需要插接或贴装的区域,则要在保证刚度的同时控制应力过渡,不能简单用大面积补强把柔性区“锁死”。
二、高速信号区要保持阻抗连续
AI机器人视觉、深度感知和通信模组的信号速率不断提高,FPC的设计重点从“线宽够不够”转向“整个传输路径是否连续”。差分线应保持等长、等距,参考平面不能在连接器、开窗或弯折转接处突然中断;过孔数量、回流路径和屏蔽结构也要在DFM阶段一并确认。
- 线路布局:高速线与电源、强干扰驱动线分区,减少平行长距离耦合。
- 连接器区域:控制焊盘过渡、压接区域和补强厚度,避免局部结构导致阻抗突变。
- 弯折区域:尽量不让高速差分线跨越反复弯折中心,必要时通过叠层和走线方向优化降低形变影响。
- 验证方式:结合阻抗测试、眼图或误码观察,而不是只依赖通断测试判断合格。
三、从样件到量产的验证闭环
- 设计评审:根据3D装配数据核对运动包络、弯折半径、连接器方向和维修空间。
- 样件验证:先做静态装配和动态运动确认,再开展弯折循环、振动、温度循环及电性能测试。
- 制程确认:重点关注精细线路、补强贴合、激光加工、焊盘外观和尺寸一致性。
- 量产监控:通过首件、巡检、AOI和批次追溯,把设计假设转化为可复制的制造参数。
工程上最容易被忽略的一点是:样件能工作,不代表量产后仍然稳定。AI机器人FPC必须在设计阶段预留制程窗口,让线路、材料和装配公差有足够的容错空间。
如何选择AI机器人FPC供应商
建议重点考察四项能力:是否能参与前期结构评审,是否有动态弯折与高速信号的实测经验,是否能提供从打样到量产的一致性数据,以及出现异常时能否追溯到材料、工序和批次。弘亿精密面向人形机器人和AI智能模组提供FPC工程评估、样品验证与量产交付,能够根据关节、视觉和传感连接的不同工况制定差异化方案。