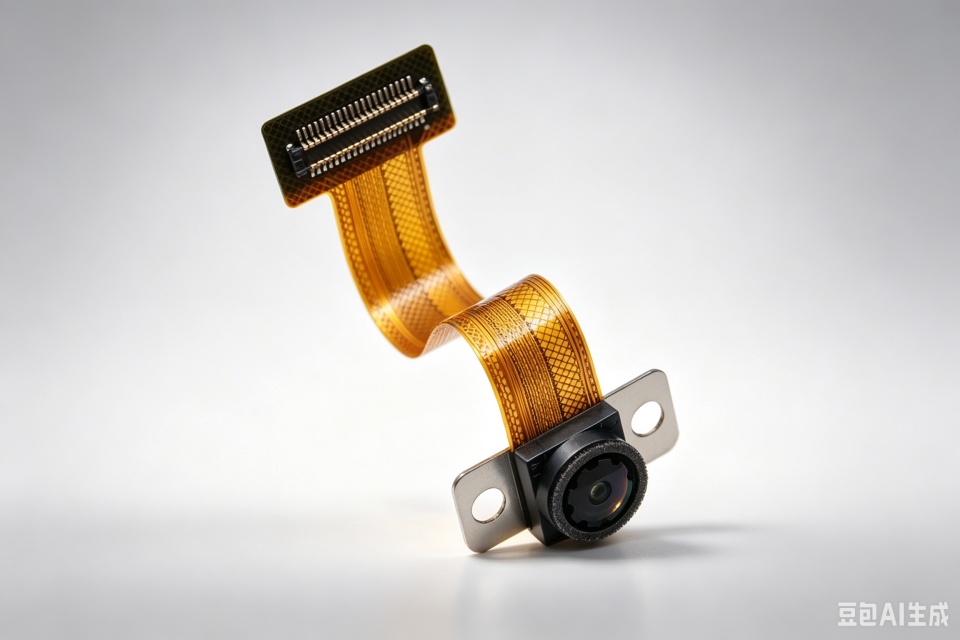
人形机器人刚挠结合 FPC
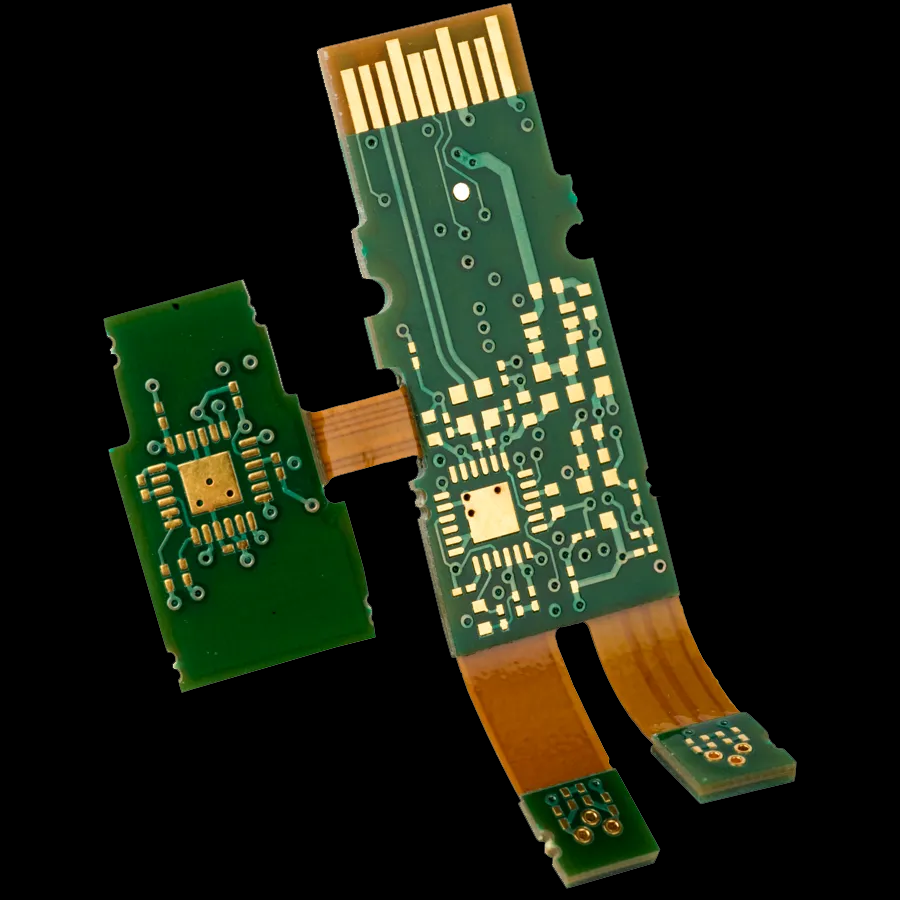
本款为人形机器人专用刚挠结合 FPC,集成刚性贴片区域与柔性弯折区域。依据弘亿精密标准化设计规范:在静态固定区域设置精准定位孔、贴合限位结构,装配时实现居中贴合锁止,有效规避设备长期运行震动引发的 FPC 移位、窜动;避免因位置偏移造成局部应力集中,减缓基材与铜箔疲劳老化,提升机器人长期工作稳定性。
核心特性
定位限位结构设计
静态区域预留定位孔、贴合限位位,装配精准居中
抗震动防移位
抑制长期振动带来的软板偏移、窜动现象
均衡分散应力
杜绝局部受力集中,延缓线路老化失效
刚挠一体化结构
刚性区便于元器件焊接,柔性区满足关节活动
适配机器人持续运动工况
兼顾装配精度与动态弯折需求
出厂全尺寸 + 电性检测
保障批量装配一致性
工艺规格
- 类型
- 刚挠结合 FPC
- 基材
- PI 柔性基材 + FR4 刚性基材
- 铜厚
- 12μm、18μm
- 表面工艺
- 沉金 / 镀锡可选
- 工作温度
- -40℃ ~ 105℃
- 适用工况
- 机器人关节持续震动、往复运动
- 电性检测
- 100% 全检
典型应用
- 人形机器人关节控制模组
- 机器人肢体传感刚挠线路组件
- 智能机器人内置一体化控制排线
- 小型运动执行机构刚挠结合 FPC
相关阅读
技术观察
灵巧手FPC厂家如何处理高密度触觉与关节空间?从指尖传感到整机装配
灵巧手FPC同时面临指尖空间狭小、传感点密集、反复弯折和装配可维护等问题。本文从信号分区、柔性尾端、固定方式、连接器和寿命验证说明灵巧手FPC的设计逻辑。
了解更多技术观察AI机器人FPC厂家如何连接视觉与算力模块?信号、散热和装配要一起设计
AI机器人视觉和算力模块对FPC的要求,已经从简单连接扩展到高速信号、电源完整性、散热避让和可维护装配。本文从模块接口、叠层、屏蔽、热源和可靠性验证说明选型重点。
了解更多行业观察FPC生产厂家现场审核看什么?从设备清单到制程数据的判断逻辑
参观FPC生产厂家时,只看厂房面积和设备品牌很难判断真实能力。更有价值的是观察材料流转、关键参数、在制品控制、检验覆盖和异常隔离。本文按照实际生产流程,说明客户现场审核时应该看什么、问什么、如何验证。
了解更多