
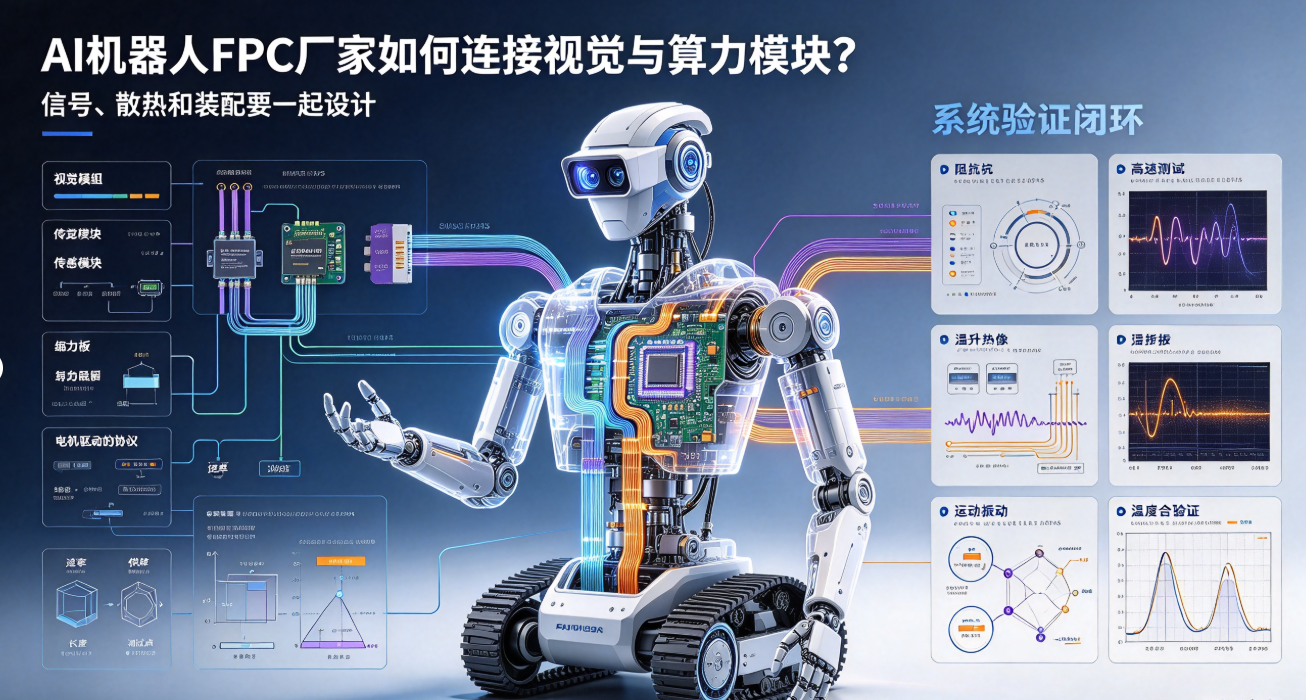
AI机器人视觉和算力模块对FPC的要求,已经从简单连接扩展到高速信号、电源完整性、散热避让和可维护装配。本文从模块接口、叠层、屏蔽、热源和可靠性验证说明选型重点。
AI机器人内部的摄像头、深度传感器、编码器和算力板之间,往往需要在有限空间内传输高速数据并提供稳定供电。FPC的角色不再只是“把两个接口连起来”,还要配合结构运动、散热、屏蔽和维护方式完成系统连接。
先梳理模块之间的接口关系
项目评审前要明确接口协议、速率、差分或单端、供电电流、长度、连接器型号、插拔次数和测试点。视觉模组与算力板的短距离连接、跨关节的长距离连接、末端传感器连接,设计边界完全不同。
高速信号与电源线路要分区
AI机器人FPC厂家应在叠层和布线阶段划分高速差分、电源、控制信号和敏感传感线路。差分对的线宽、线距、长度差和参考层要受控,电源回路则要根据电流、压降和温升评估铜厚与宽度。
回流路径不能因过孔、连接器或局部开槽被突然切断。信号完整性设计不应只看FPC本体,还要把连接器、转接PCB和模块焊盘放进同一条链路。
屏蔽与柔性之间需要做取舍
电机、驱动器和无线模块可能成为干扰源,屏蔽膜或接地结构有助于控制耦合,但也会增加厚度、刚度和弯折半径。屏蔽层的边界、接地点和动态区域过渡必须在结构设计阶段确认。
散热不能只看主板
FPC靠近算力板、摄像头模组或电机时,热量可能通过壳体和连接器传递。高温会改变材料尺寸、胶系性能和阻抗,也可能降低动态弯折寿命。设计时要确认热源位置、允许温度、隔热件和通风路径。
连接器要兼顾插拔和维护
研发样机经常需要拆装,连接器端厚度、补强、锁止、插拔方向和维修空间要提前确认。若FPC在拆装时被迫折叠或拉扯,后续偶发故障很难通过静态电测提前发现。
AI机器人FPC应怎样验证
在裸板和装配状态下分别检查阻抗、导通和绝缘;
在真实连接器和模块中完成高速功能或眼图验证;
在电机动作、摄像头工作和算力负载状态下检查温升与干扰;
进行运动、振动、插拔和温度组合验证;
记录图纸版本、材料批次、连接器和测试工装。
弘亿精密面向AI机器人视觉、传感、关节和算力相关模组提供FPC与FPCA工程评估。对客户来说,好的AI机器人FPC厂家应能把接口、电气、结构和热设计放在同一次评审里,避免后期只改线路却解决不了系统问题。