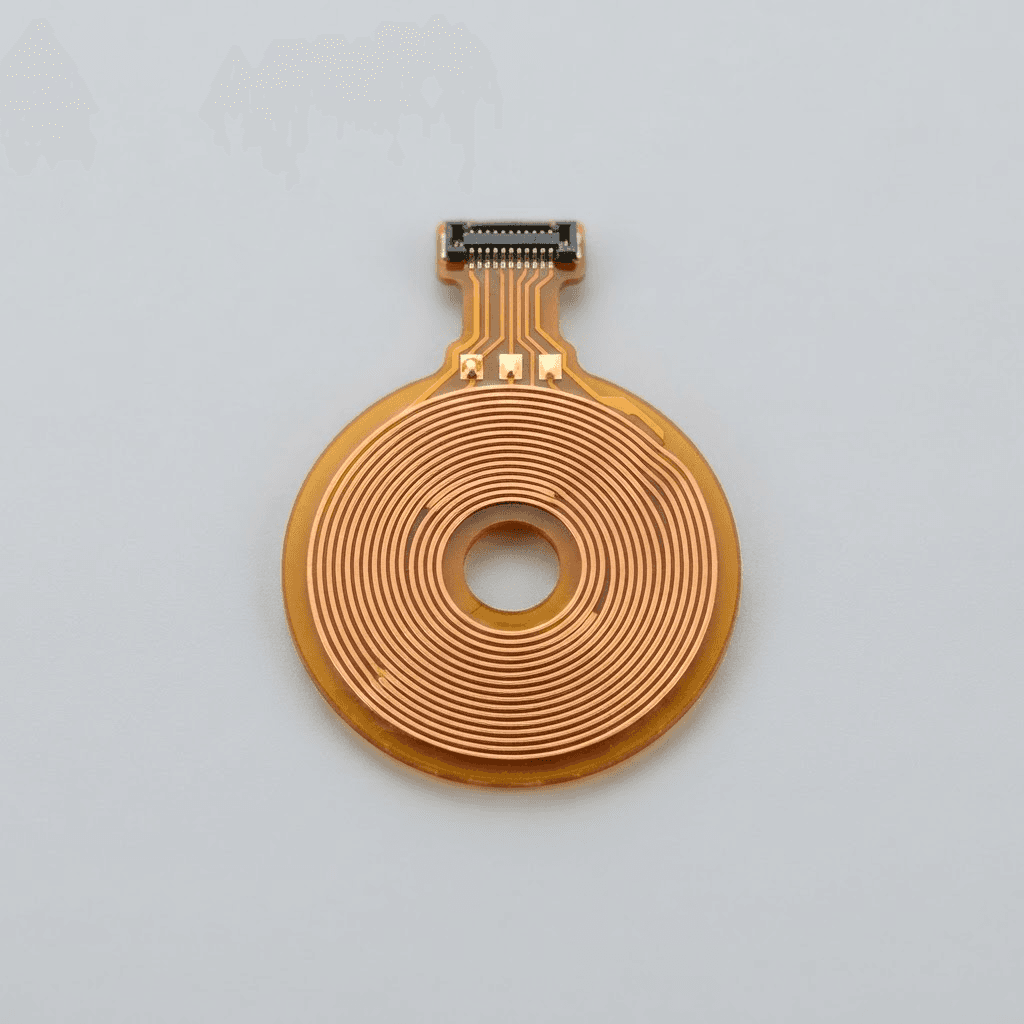
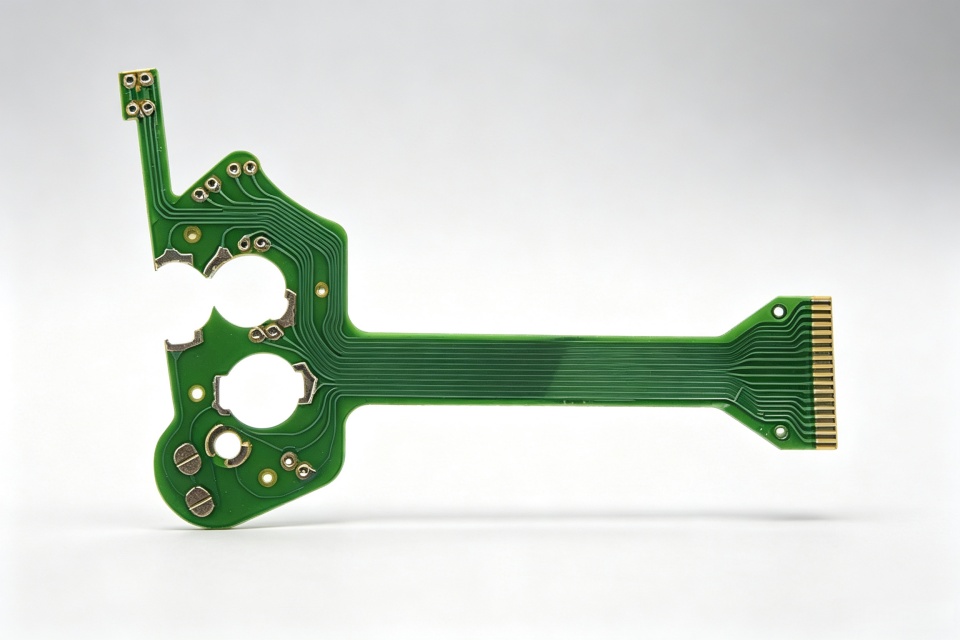
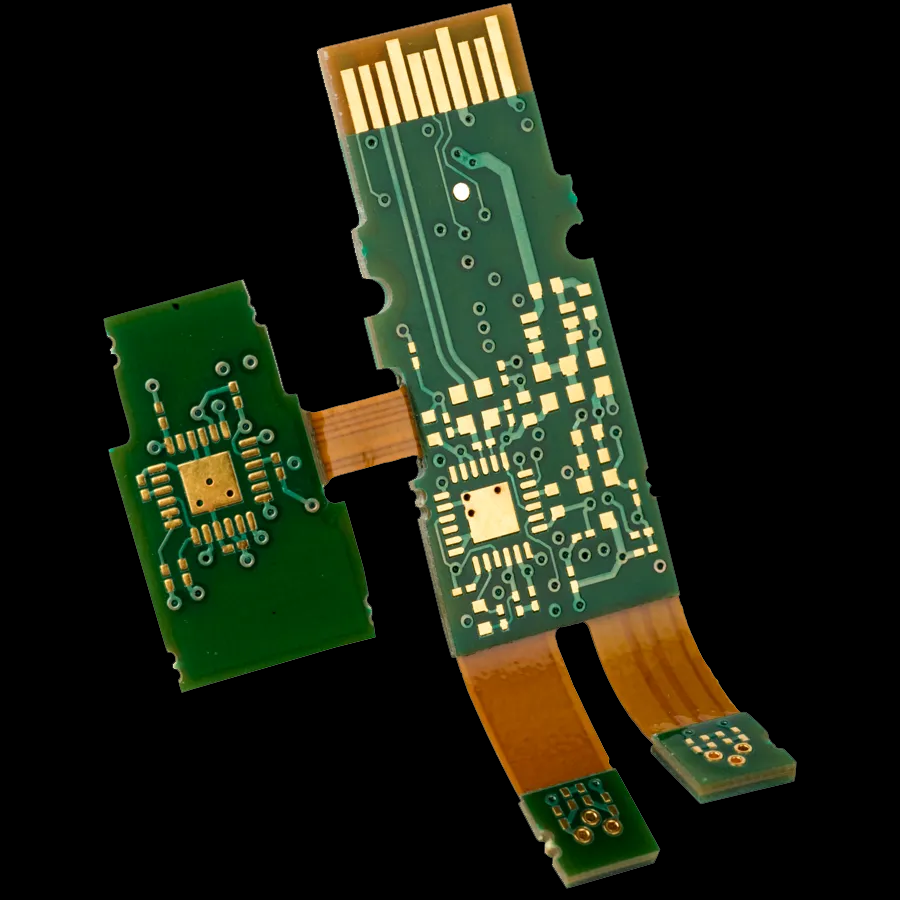
灵巧手传感 FPC
随着人形机器人加速批量落地,五指灵巧手作为核心交互部件,内部高密度触觉传感 FPC 成为决定机器人手感与使用寿命的关键零部件。相较于消费电子软板,灵巧手 FPC 需要在极小空间内布置密集传感节点,并承受远高于常规的动态弯折次数。
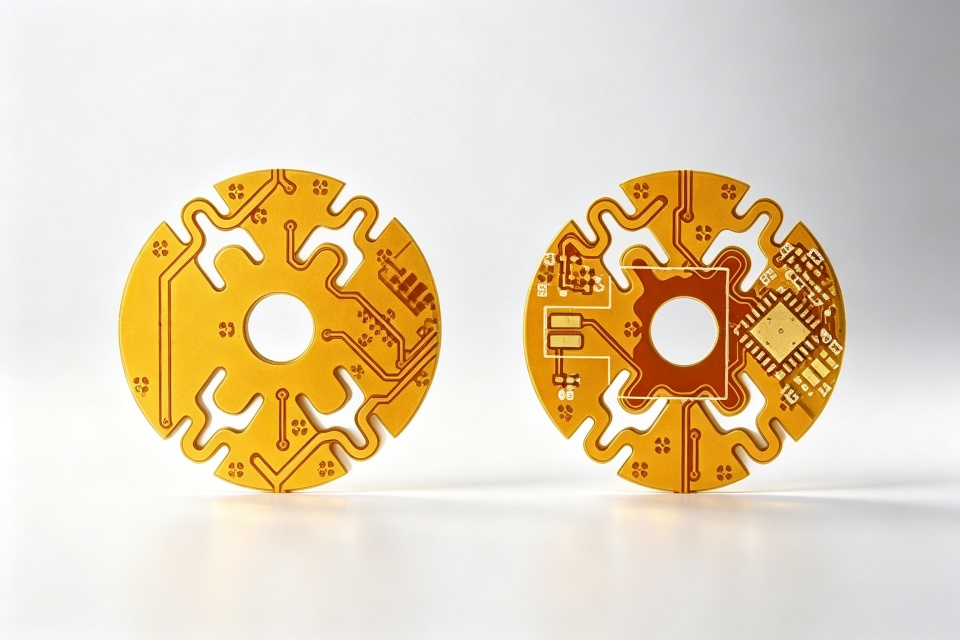
核心特性
高密度传感节点
指节区域密集布置触觉感应焊盘,提升触觉分辨率。
超高动态弯折
指关节弯折区采用中性层与 RA 铜设计,延长使用寿命。
极窄空间走线
细线宽方案在关节狭窄通道内完成多路信号布线。
一致性控制
逐片电测与阻值一致性筛选,保障多指手感均衡。
工艺规格
- 层数
- 1 – 4 层
- 最小线宽/线距
- 50 / 50 µm
- 基材
- PI 12.5 / 25 µm
- 铜厚
- 9 / 12 µm(RA 压延铜)
- 最小成品宽度
- 1.0 mm
- 表面处理
- ENIG、ENEPIG
- 电测覆盖
- 100 % 全检
- 弯折设计
- 中性层 + 动态弯折区
相关阅读
技术观察
机器人FPC厂家如何做好狭小空间布线?关节与灵巧手要分开评估
机器人内部空间有限,FPC需要同时满足高密度信号、动态运动、连接器装配和散热避让。本文从空间建模、分区布线、弯折路径和验证四方面整理设计方法。
了解更多技术观察机器人FPC厂家如何评估动态弯折寿命?不能只看弯折次数
机器人FPC常用于关节、灵巧手、视觉模组和电机连接,长期运动中的弯折、扭转与拉伸会共同影响寿命。本文说明机器人FPC厂家评估动态可靠性时应确认的关键条件。
了解更多行业观察机器人FPC供应商怎么评估?从应用边界到量产验证的证据清单
机器人FPC供应商评估不能只看设备清单、报价和样品是否导通。本文从关节传感、灵巧手和空心杯电机三类应用出发,梳理设计输入、DFM、材料叠构、样品复制、可靠性验证、批次追溯与变更管理所需的证据。
了解更多