
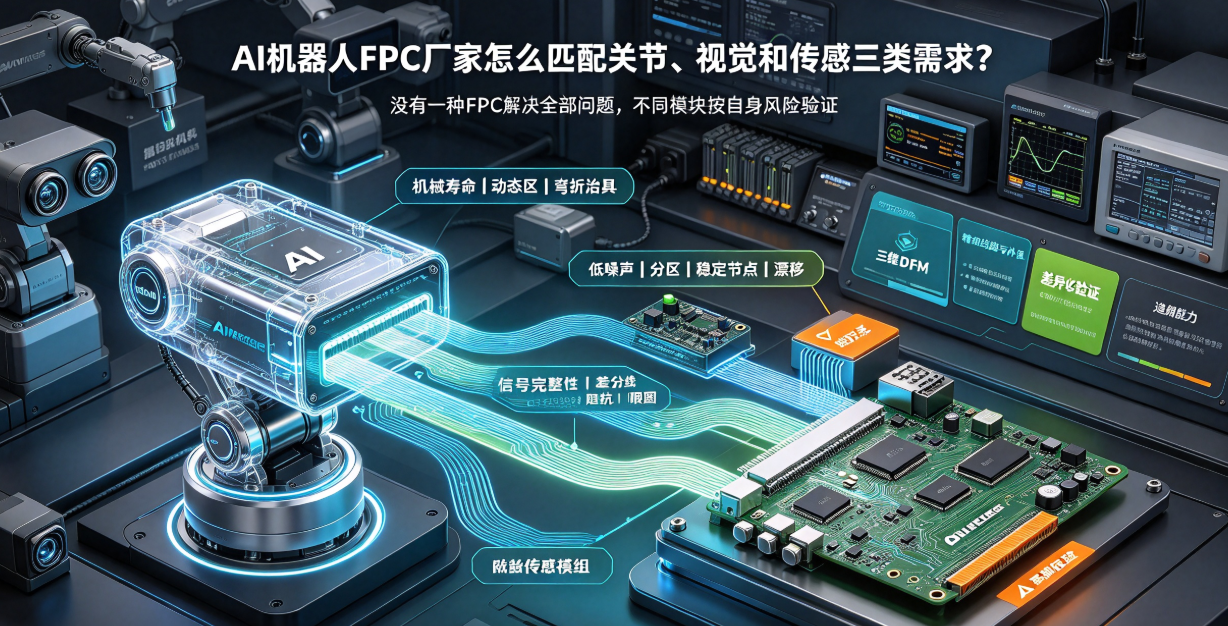
AI机器人不同模块对FPC的要求并不相同:关节强调动态寿命,视觉强调高速信号,末端传感强调低噪声和高密度连接。本文从三个典型模块出发,说明客户选择AI机器人FPC厂家时应核对的设计、工艺与验证能力。
机器人内部没有“一种FPC解决全部问题”
关节、视觉和末端传感都需要柔性连接,但它们的主要失效模式不同。关节线路会反复弯折,视觉线路传输高速数据,末端传感器对噪声与微小电阻变化敏感。如果AI机器人FPC厂家只用统一材料和通用测试,很难同时保证三类模块。
关节模块:先看机械寿命
工程评审应取得三维结构、运动轴、最大角度、循环频率和固定方式。动态区避开过孔、焊盘和补强边界,线路沿主要运动方向布置。铜箔、覆盖膜和胶系要匹配弯折半径与温度,测试则应使用真实或等效装配治具。
视觉模组:信号完整性优先
摄像头与深度传感器的数据速率较高,差分线的线宽、间距、等长和参考平面要连续。连接器、过孔、开窗和弯折转接都可能引入阻抗变化。厂家应能提供阻抗设计、测试和必要的眼图或误码验证思路,而不是只做通断。
末端传感:低噪声与装配稳定并重
灵巧手和触觉阵列包含多路敏感信号。模拟线应与电机驱动和电源开关线路分区,传感节点附近保持稳定,动态释放区承担主要弯折。连接器固定、补强和粘接应避免把装配应力传给传感器。
选择厂家时核对四种共同能力
- 能够读取三维结构并参与走线与装配DFM。
- 具备精细线路、多层或刚挠结合、补强和连接器配套经验。
- 能够为不同模块制定弯折、振动、温度与电性能验证。
- 从打样到量产保留材料、关键参数、AOI、电测和追溯记录。
用样件验证工程判断,而不是碰运气
首次打样建议为每类模块定义独立目标:关节验证寿命,视觉验证信号,传感验证噪声和漂移。弘亿精密可围绕AI机器人关节、视觉和传感连接提供差异化FPC设计评估与量产支持,让每种模块按自身风险被验证。