
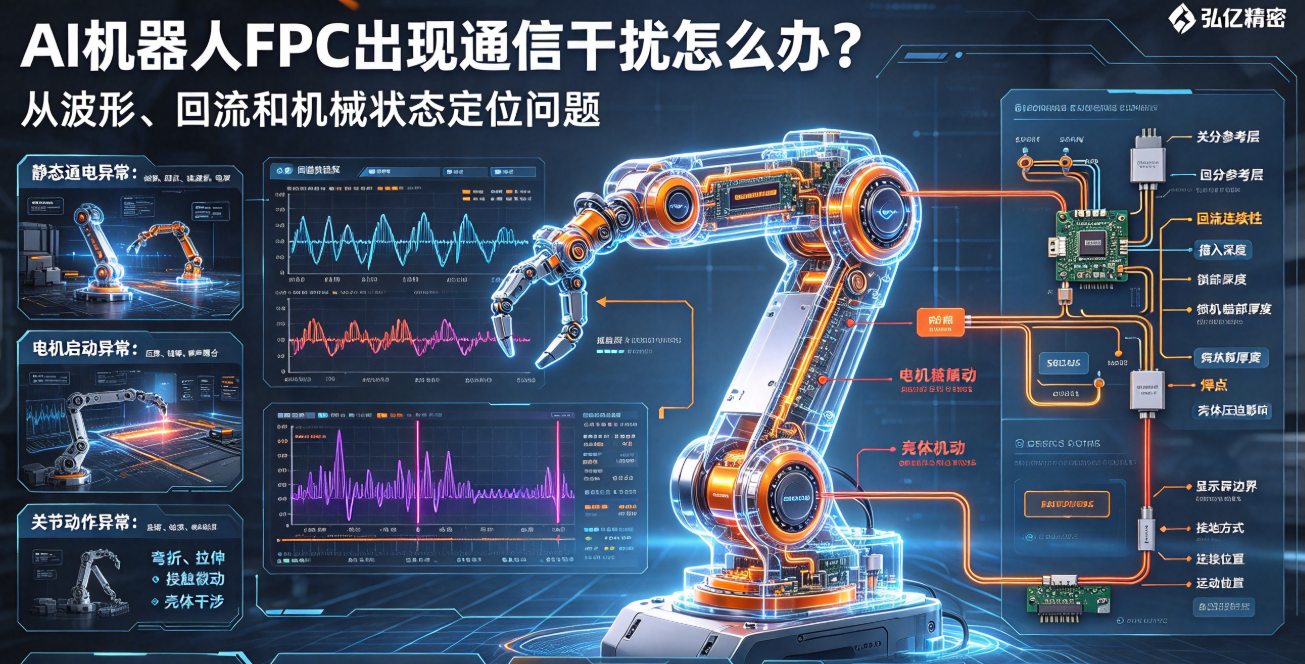
AI機器人FPC的通訊異常可能只在電機啟動、關節動作或高負載推理時出現。本文采用現場除錯思路,從故障復現、波形對比、參考地、聯結器和運動狀態逐層定位問題。
AI機器人FPC通訊異常並不總是在實驗室靜態測試中出現。電機啟動、驅動器切換、相機高幀率工作或關節動作時,可能出現丟包、重傳、影象錯誤和瞬時掉線。定位這類問題時,不能只更換FPC或盲目增加遮蔽,應先把電氣和機械狀態同時記錄下來。
先把故障分成三個場景
靜態通電就異常,優先檢查線路、阻抗、聯結器和電源;電機啟動時異常,重點看電源壓降、地彈和噪聲耦合;關節動作時異常,則要增加彎折、拉伸、接觸微動和殼體干涉檢查。
用同步波形保留證據
除錯時同步採集通訊波形、電源電壓、地電位、故障時間戳和關節角度。若只有通訊錯誤計數,沒有對應的電源和運動資料,就很難判斷問題來自訊號完整性還是機械瞬斷。
檢查迴流路徑和聯結器
差分線需要穩定參考層,過孔、分支、聯結器和遮蔽接地點不能造成迴流中斷。聯結器端的插入深度、鎖止、端部厚度和焊點也要在動作中觀察。FPC平放時合格,裝配後可能因殼體壓迫改變阻抗或接觸。
遮蔽要和結構一起改
加遮蔽層會增加厚度和剛度,可能讓動態區彎折壽命下降。遮蔽邊界、接地方式和連線位置要與運動軌跡一致。若問題只在某個關節角度出現,優先檢查遮蔽層、參考地和FPC姿態是否在該位置發生變化。
驗證修正方案
靜態與滿載狀態比較通訊誤碼和波形;
電機啟動、制動和加減速時監測電源與地;
按真實軌跡執行並記錄故障角度;
更換聯結器、FPC或遮蔽方案做對比試驗;
在溫度、振動和長期迴圈後複測通訊功能。
弘億精密可參與AI機器人FPC的高速線路、遮蔽、聯結器和動態失效分析。專業的AI機器人FPC方案,應讓故障可以復現、波形可以解釋、修改可以驗證,而不是依靠反覆試錯。