
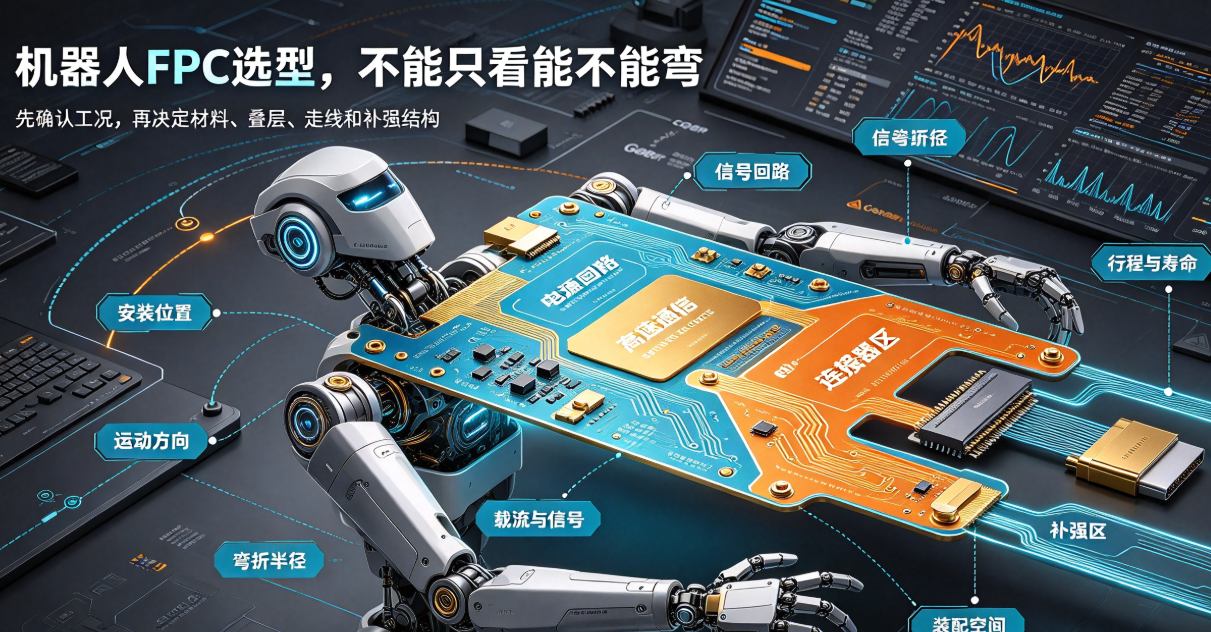
機器人FPC不是普通柔性連線線。本文從運動路徑、空間、訊號、材料、聯結器和驗證條件出發,整理機器人專案選型FPC時需要確認的關鍵問題。
直接答案:機器人FPC選型不能只看“能不能彎”和板子厚度。需要先確認安裝位置、運動方向、彎折半徑、行程、迴圈次數、訊號與載流、聯結器、溫度以及裝配空間,再決定材料、疊層、走線和補強結構。
機器人關節、靈巧手、視覺模組和電機內部的運動方式不同。使用同一種FPC方案套用到所有位置,容易出現彎折疲勞、聯結器偏載、訊號干擾或裝配干涉。
一、先區分機器人FPC安裝在哪個模組
關節FPC通常要適應旋轉、擺動或扭轉,重點是運動路徑、固定點、中性層和動態壽命;靈巧手FPC往往空間更小、分支更多,還要連線觸覺感測、按鍵或微型執行器;視覺和控制模組則更關注高速訊號、阻抗、遮蔽和聯結器。
因此,詢價時不要只寫“機器人FPC”,應說明具體模組、運動方式和裝配狀態。應用邊界越清楚,廠家給出的設計和報價越有可比性。
二、動態區要把半徑、行程和固定方式一起看
動態彎折壽命不是一個脫離結構的次數指標。機器人FPC需要明確最小彎折半徑、運動行程、方向、頻率、每天動作次數、目標壽命和溫度。固定點過少會導致拍打和拉扯,固定點過多又可能把應力集中到彎折邊界。
廠家應根據三維結構劃分動態區、靜態區和連線區,再安排線路方向、補強邊界和聯結器支撐,而不是先把二維線路做出來再被動修改。
三、訊號、載流和遮蔽不能分開決定
機器人FPC可能同時承載電源、編碼器、觸覺感測和高速通訊。線寬線距、銅厚、疊層、參考層、迴流路徑和遮蔽結構會互相影響。增加遮蔽層可能改善電磁環境,卻也可能增加厚度和彎折剛度。
在靠近電機、驅動器和電源的位置,還要確認溫升、串擾和聯結器引腳分配。需要阻抗或高速訊號控制時,應在DFM階段確認實際製造公差和驗證方法。
四、樣品必須在接近真實裝配的狀態下驗證
平放狀態導通合格,不能證明裝入關節或手指後可靠。驗證應儘量使用實際殼體、聯結器、固定件和運動軌跡,監測關鍵迴路在運動過程中的導通、電阻或功能訊號。
樣品還應記錄圖紙版本、材料批次、彎折條件、測試次數和失效判據。這樣後續改版和量產時,才能知道變化來自設計、材料還是工藝。
五、評估機器人FPC廠家要看什麼證據
除了裝置和樣品照片,還應檢視廠家能否完成三維DFM、材料與疊層建議、聯結器和補強評審、動態驗證、異常分析以及批次追溯。能把運動條件轉化為設計約束和測試方案,比單獨承諾“可以彎折”更有參考價值。
弘億精密面向人形機器人、靈巧手、關節、視覺和電機模組提供FPC、FPCA的結構評審、快速打樣、動態驗證和批次生產支援。具體方案以客戶圖紙、整機工況和雙方驗證結果為準。
總結:機器人FPC選型的核心,是讓柔性線路同時滿足運動、空間、電氣、裝配和可靠性要求。先把真實工況說清楚,再選擇材料和結構,樣品才更有機會直接進入裝配驗證。