
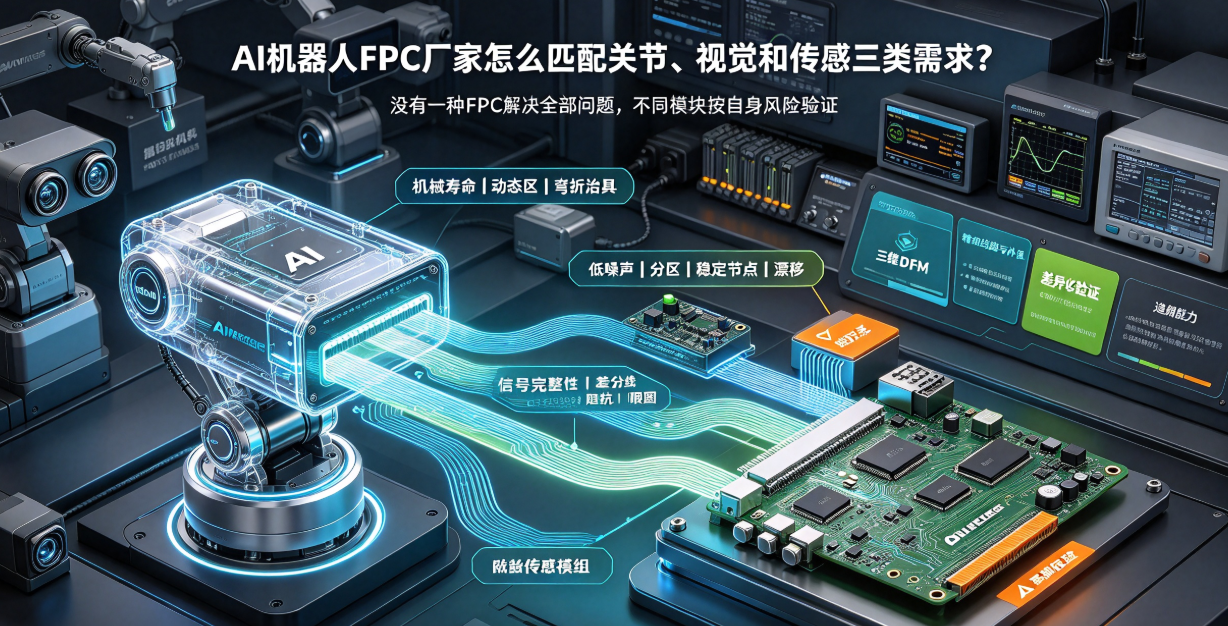
AI 로봇의 각 모듈은 FPC에 대해 서로 다른 요구사항을 가진다: 관절 모듈은 동적 수명을, 시각 모듈은 고속 신호 전송을, 말단 센싱 모듈은 저잡음 및 고밀도 연결을 중시한다. 본 기사는 이 세 가지 대표적 모듈을 중심으로, 고객이 AI 로봇용 FPC 제조사를 선정할 때 반드시 검토해야 할 설계 역량, 공정 역량 및 검증 역량을 설명한다.
로봇 내부에는 ‘모든 문제를 해결하는 단일 FPC’란 존재하지 않는다.
관절, 시각, 말단 센싱 모두 유연한 연결을 필요로 하지만, 주요 실패 모드는 서로 다르다. 관절 배선은 반복적인 굴곡을 겪고, 시각 배선은 고속 데이터를 전송하며, 말단 센서는 잡음 및 미세한 저항 변화에 민감하다. AI 로봇용 FPC 제조사가 통일된 소재와 범용 테스트만으로는 세 가지 모듈의 성능을 동시에 보장하기 어렵다.
관절 모듈: 기계적 수명을 먼저 확인하라
공학 검토 시 3차원 구조, 운동 축, 최대 각도, 사이클 주기 및 고정 방식을 확보해야 한다. 동적 영역에서는 비아, 납땜 패드 및 보강 경계를 피하고, 배선은 주요 운동 방향을 따라 배치해야 한다. 구리 포일, 커버필름 및 접착제 계열은 굴곡 반경과 온도 조건에 적합해야 하며, 테스트는 실제 또는 동등한 조립 지그를 사용해 수행되어야 한다.
시각 모듈: 신호 무결성 우선
카메라 및 딥 센서는 높은 데이터 전송 속도를 요구하므로, 차분선의 선폭, 간격, 등장성 및 기준 평면이 연속되어야 한다. 커넥터, 비아, 개방 창(Open Window), 굴곡 전환부 등은 모두 임피던스 변화를 유발할 수 있다. 제조사는 임피던스 설계 및 측정 능력뿐 아니라, 아이 다이어그램 또는 비트 오류율(BER) 검증과 같은 심층적 신호 무결성 검증 방안을 제시할 수 있어야 하며, 단순한 도통 테스트에 그쳐서는 안 된다.
말단 센싱: 저잡음과 조립 안정성 동시 확보
정교한 핸드 및 촉각 어레이에는 다수의 민감 신호가 포함된다. 아날로그 배선은 모터 구동 및 전원 스위칭 회로와 분리하여 배치해야 하며, 센싱 노드 근처는 안정성을 유지하고, 동적 해방 영역(Dynamic Release Zone)에서 주요 굴곡을 담당해야 한다. 커넥터 고정, 보강 및 접착 공정은 센서에 조립 응력을 전달하지 않도록 설계되어야 한다.
제조사 선정 시 반드시 확인해야 할 네 가지 공통 역량
- 3차원 구조를 해석하고, 배선 및 조립 DFM에 직접 참여할 수 있는 능력.
- 정밀 배선, 다층 또는 리지드-플렉스(Rigid-Flex) 구조, 보강 처리 및 커넥터 통합 경험.
- 각 모듈별로 굴곡, 진동, 온도 및 전기적 성능 검증을 독립적으로 수행할 수 있는 능력.
- 샘플 제작부터 양산까지 소재, 핵심 파라미터, AOI 검사, 전기 테스트 및 추적 기록을 일관되게 보관하는 체계.
공학적 판단을 실물 샘플로 검증하라 — 운 좋게 맞히는 것은 금물이다
초기 샘플 제작 시 각 모듈 유형별로 독립적인 목표를 설정하는 것이 권장된다: 관절은 수명 검증, 시각은 신호 무결성 검증, 센싱은 잡음 및 드리프트 검증. 홍이정밀은 AI 로봇의 관절, 시각, 센싱 연결 분야에 특화된 FPC 설계 평가 및 양산 지원 서비스를 제공하며, 각 모듈의 고유 리스크에 따라 맞춤형 검증을 수행한다.