
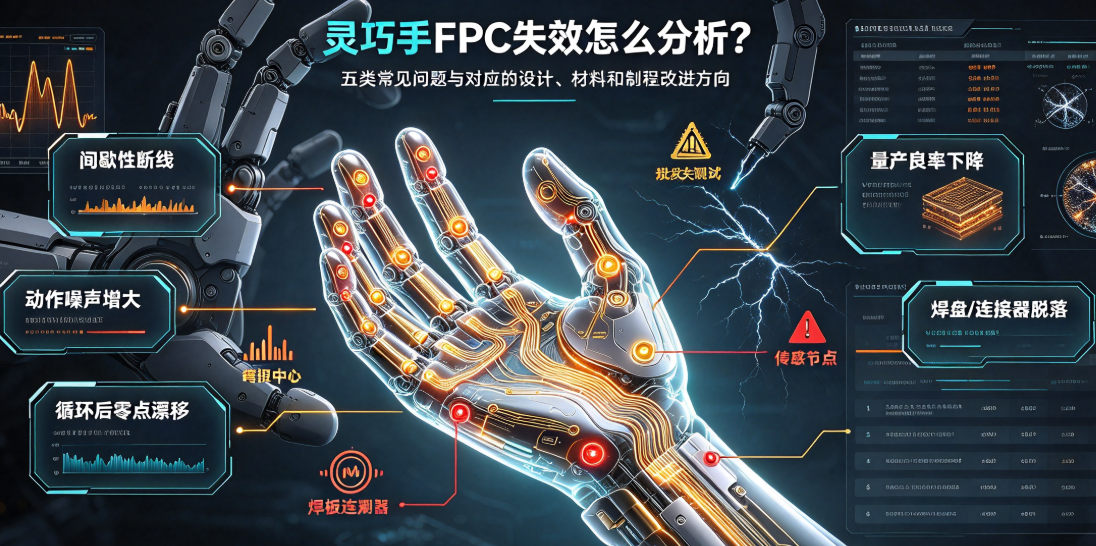
로봇 핸드 FPC에서 단선, 노이즈, 센서 드리프트 또는 조립 문제가 발생할 때 원인은 하나의 공정에만 있지 않습니다. 이 글은 굽힘 구조, 패드 보강, 신호 분리, 소재 선택과 시험 방법으로 대표적인 고장을 분석하고 실행 가능한 개선 순서를 제시합니다.
고장은 동작과 조립이 만나는 위치에서 자주 발생합니다
로봇 핸드는 파지, 압력, 미끄럼과 자세 조정을 반복합니다. FPC는 제한된 공간에서 반복 굽힘을 견디며 촉각, 위치, 온도와 전원 신호를 전달합니다. 최종 고장 지점만 보면 원인을 잘못 판단할 수 있습니다. 단선은 보강재 경계에서 시작되고 센서 드리프트는 커넥터 고정에서 오며 패드 박리는 장기간 누적된 조립 인장력 때문일 수 있습니다.
다음은 고장 증상에 따라 설계, 소재와 공정 중 어디를 먼저 개선할지 정리한 내용입니다.
문제 1: 굽힘 반복 후 간헐적 단선
단선이 굽힘 중심, 비아 주변 또는 보강재 경계에 집중되는지 확인합니다. 동일 위치에 집중되면 국부 강성 변화나 동작 경로의 끼임을 의심할 수 있습니다. 비아, 큰 패드와 급격한 배선 전환을 동적 중심에서 이동하고 곡선, 점진적 폭 변화와 충분한 여유 길이로 응력을 분산합니다.
문제 2: 모터 동작 시 촉각 신호 노이즈 증가
아날로그 촉각 신호는 모터 구동, 스위칭 전원과 통신 노이즈에 민감합니다. 모터 정지와 동작 상태의 노이즈를 비교하고 장거리 평행 배선, 인접 커넥터 핀과 접지 리턴을 확인합니다. 민감한 센서선과 구동선을 분리하고 필요하면 접지 가드 또는 차폐 구조를 적용합니다.
문제 3: 반복 동작 후 센서 영점 드리프트
드리프트가 항상 센서에서 발생하는 것은 아닙니다. 굽힘 후 동박 저항, 접착 응력, 보강 위치와 커넥터 접촉 변화도 기준값을 바꿀 수 있습니다. 조립 전, 조립 후, 규정 반복 후에 저항, 영점과 온도를 기록하고 고장 위치와 연계해 원인을 구분합니다.
문제 4: 패드 또는 커넥터 영역 박리
패드 영역은 주변 연성 회로보다 단단합니다. 보강재가 고응력 위치에서 끝나면 반복 동작의 인장력이 패드 가장자리에 집중됩니다. 보강 경계, 곡선 전환, 커버레이 개구와 커넥터 고정 방식을 개선해야 합니다. 동박을 두껍게 하는 것만으로는 강성이 커져 동적 수명이 짧아질 수 있습니다.
문제 5: 시제품은 안정적이지만 양산 수율 저하
시제품은 선별 소재와 수동 위치 조정이 가능하지만 양산에서는 소재 로트, 접합 압력, 타발 공차와 검사 속도가 변합니다. 양산 전 소재 규격, 핵심 공정 범위, 보강 위치 공차와 전기 검사 항목을 고정해야 합니다. 홍이정밀은 AOI, 전기 검사, 로트 추적과 구조 평가를 결합해 고장 분석을 재현 가능한 양산 개선으로 연결합니다.