
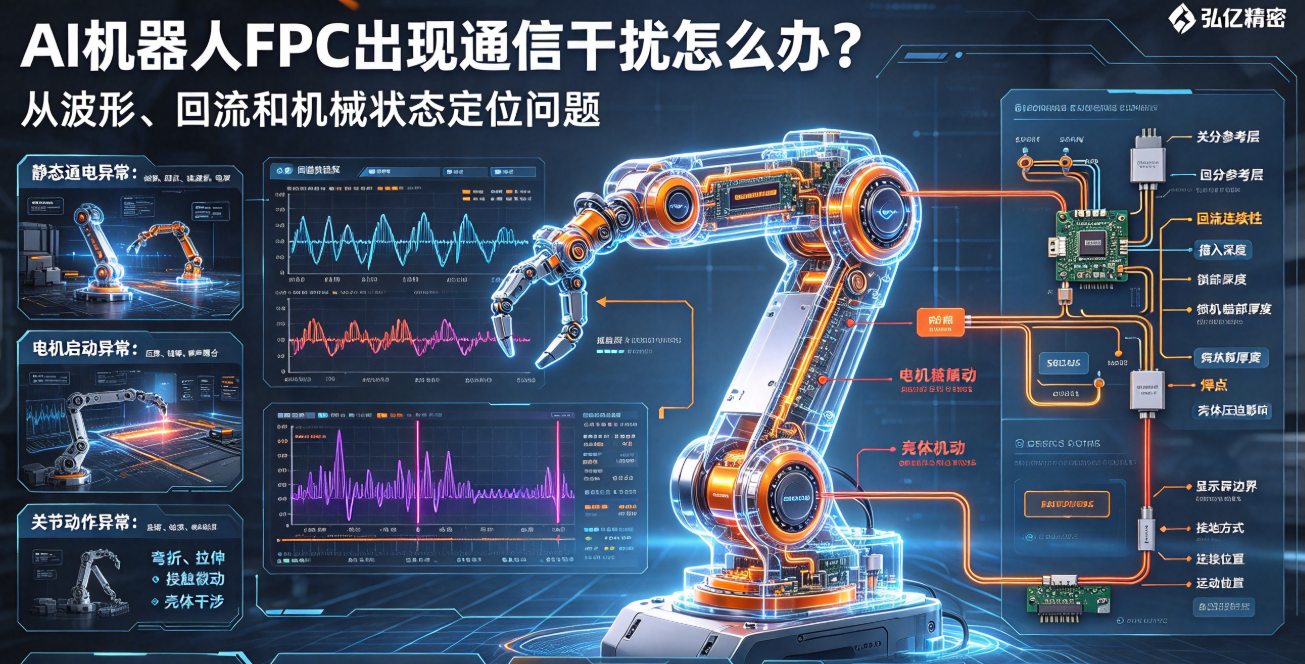
AI机器人FPC的通信异常可能只在电机启动、关节动作或高负载推理时出现。本文采用现场调试思路,从故障复现、波形对比、参考地、连接器和运动状态逐层定位问题。
AI机器人FPC通信异常并不总是在实验室静态测试中出现。电机启动、驱动器切换、相机高帧率工作或关节动作时,可能出现丢包、重传、图像错误和瞬时掉线。定位这类问题时,不能只更换FPC或盲目增加屏蔽,应先把电气和机械状态同时记录下来。
先把故障分成三个场景
静态通电就异常,优先检查线路、阻抗、连接器和电源;电机启动时异常,重点看电源压降、地弹和噪声耦合;关节动作时异常,则要增加弯折、拉伸、接触微动和壳体干涉检查。
用同步波形保留证据
调试时同步采集通信波形、电源电压、地电位、故障时间戳和关节角度。若只有通信错误计数,没有对应的电源和运动数据,就很难判断问题来自信号完整性还是机械瞬断。
检查回流路径和连接器
差分线需要稳定参考层,过孔、分支、连接器和屏蔽接地点不能造成回流中断。连接器端的插入深度、锁止、端部厚度和焊点也要在动作中观察。FPC平放时合格,装配后可能因壳体压迫改变阻抗或接触。
屏蔽要和结构一起改
加屏蔽层会增加厚度和刚度,可能让动态区弯折寿命下降。屏蔽边界、接地方式和连接位置要与运动轨迹一致。若问题只在某个关节角度出现,优先检查屏蔽层、参考地和FPC姿态是否在该位置发生变化。
验证修正方案
静态与满载状态比较通信误码和波形;
电机启动、制动和加减速时监测电源与地;
按真实轨迹运行并记录故障角度;
更换连接器、FPC或屏蔽方案做对比试验;
在温度、振动和长期循环后复测通信功能。
弘亿精密可参与AI机器人FPC的高速线路、屏蔽、连接器和动态失效分析。专业的AI机器人FPC方案,应让故障可以复现、波形可以解释、修改可以验证,而不是依靠反复试错。