
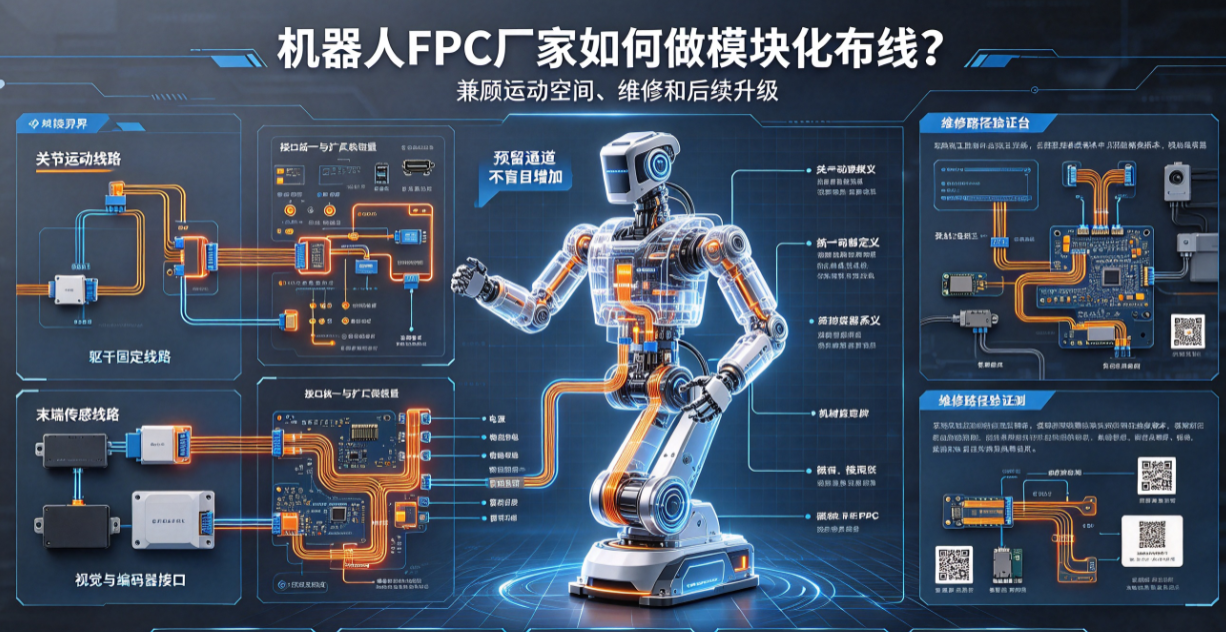
机器人FPC不仅要在关节中弯折,还要服务于整机模块替换、调试和升级。本文从模块边界、接口统一、动态区、维修路径和版本扩展说明机器人FPC的模块化设计方法。
机器人产品持续迭代,关节、视觉、传感和末端执行器可能需要单独升级或维修。FPC如果只按一次装机状态设计,后续更换时容易出现接口不兼容、弯折路径改变和版本混装。机器人FPC厂家可以通过模块化思路,把线路、连接和维护路径一起规划。
模块边界先看功能和运动
一个模块的边界不应只按外壳分割,还要考虑哪些线路随关节运动、哪些线路固定在躯干或末端。动态FPC尽量保持连续,连接器放在运动稳定、可接近且受力可控的位置。
接口统一要保留扩展余量
电源、地、通信、编码器和传感器接口可以通过统一引脚定义、连接器系列和机械定位降低版本差异。对于未来可能增加的通道,应提前预留引脚和测试点,但不能盲目增加线路和连接器,造成空间和可靠性负担。
动态区与模块接口之间要有缓冲
连接器端和补强通常较硬,不能直接落在主要弯折起点。应设置缓冲段、固定点和应力释放结构,避免模块拆装时把拉力传到动态区。三维运动包络需要覆盖维护时的极限姿态。
维修路径要在样机阶段验证
现场工程师要能够识别模块版本、拔出连接器、替换FPC并完成复测。若维修需要强行拉扯或拆除永久固定件,说明模块边界没有设计好。标签、二维码、接口编码和测试点要在实际壳体中可见或可接近。
版本扩展的质量控制
每个模块有独立料号、图纸、BOM和接口定义;
连接器、固定点和FPC版本能够通过标签追溯;
新旧模块混装时有明确的兼容性检查;
升级后重新验证动态、信号和热环境;
维修替换件与量产件的材料和工艺保持受控。
弘亿精密可参与机器人FPC的模块接口、三维路径、动态弯折和样机维修评估。模块化的目的不是增加连接器数量,而是让机器人在升级、维护和量产中拥有清晰且可验证的边界。