
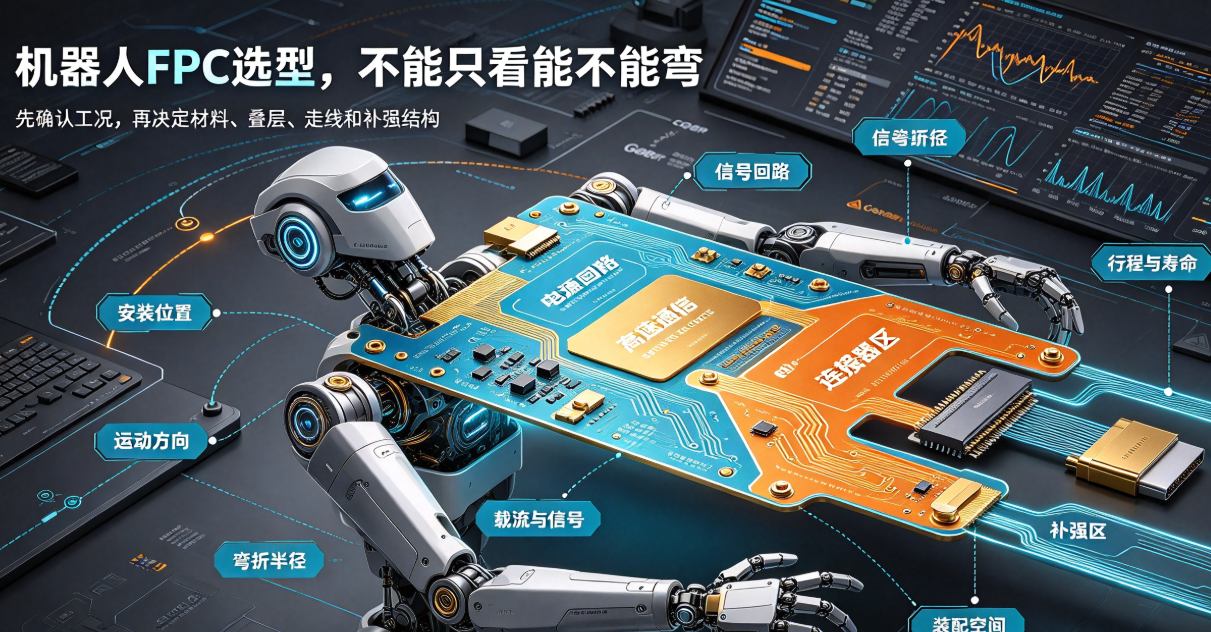
机器人FPC不是普通柔性连接线。本文从运动路径、空间、信号、材料、连接器和验证条件出发,整理机器人项目选型FPC时需要确认的关键问题。
直接答案:机器人FPC选型不能只看“能不能弯”和板子厚度。需要先确认安装位置、运动方向、弯折半径、行程、循环次数、信号与载流、连接器、温度以及装配空间,再决定材料、叠层、走线和补强结构。
机器人关节、灵巧手、视觉模组和电机内部的运动方式不同。使用同一种FPC方案套用到所有位置,容易出现弯折疲劳、连接器偏载、信号干扰或装配干涉。
一、先区分机器人FPC安装在哪个模组
关节FPC通常要适应旋转、摆动或扭转,重点是运动路径、固定点、中性层和动态寿命;灵巧手FPC往往空间更小、分支更多,还要连接触觉传感、按键或微型执行器;视觉和控制模组则更关注高速信号、阻抗、屏蔽和连接器。
因此,询价时不要只写“机器人FPC”,应说明具体模组、运动方式和装配状态。应用边界越清楚,厂家给出的设计和报价越有可比性。
二、动态区要把半径、行程和固定方式一起看
动态弯折寿命不是一个脱离结构的次数指标。机器人FPC需要明确最小弯折半径、运动行程、方向、频率、每天动作次数、目标寿命和温度。固定点过少会导致拍打和拉扯,固定点过多又可能把应力集中到弯折边界。
厂家应根据三维结构划分动态区、静态区和连接区,再安排线路方向、补强边界和连接器支撑,而不是先把二维线路做出来再被动修改。
三、信号、载流和屏蔽不能分开决定
机器人FPC可能同时承载电源、编码器、触觉传感和高速通信。线宽线距、铜厚、叠层、参考层、回流路径和屏蔽结构会互相影响。增加屏蔽层可能改善电磁环境,却也可能增加厚度和弯折刚度。
在靠近电机、驱动器和电源的位置,还要确认温升、串扰和连接器引脚分配。需要阻抗或高速信号控制时,应在DFM阶段确认实际制造公差和验证方法。
四、样品必须在接近真实装配的状态下验证
平放状态导通合格,不能证明装入关节或手指后可靠。验证应尽量使用实际壳体、连接器、固定件和运动轨迹,监测关键回路在运动过程中的导通、电阻或功能信号。
样品还应记录图纸版本、材料批次、弯折条件、测试次数和失效判据。这样后续改版和量产时,才能知道变化来自设计、材料还是工艺。
五、评估机器人FPC厂家要看什么证据
除了设备和样品照片,还应查看厂家能否完成三维DFM、材料与叠层建议、连接器和补强评审、动态验证、异常分析以及批次追溯。能把运动条件转化为设计约束和测试方案,比单独承诺“可以弯折”更有参考价值。
弘亿精密面向人形机器人、灵巧手、关节、视觉和电机模组提供FPC、FPCA的结构评审、快速打样、动态验证和批量生产支持。具体方案以客户图纸、整机工况和双方验证结果为准。
总结:机器人FPC选型的核心,是让柔性线路同时满足运动、空间、电气、装配和可靠性要求。先把真实工况说清楚,再选择材料和结构,样品才更有机会直接进入装配验证。