
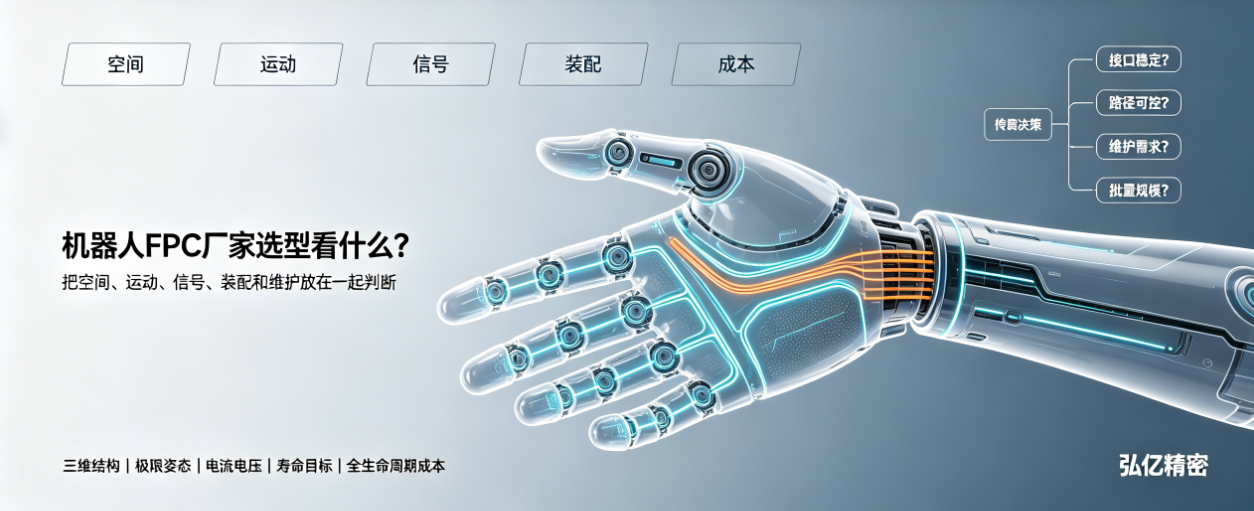
人形机器人并非所有连接都适合用FPC替代线束。本文从空间、运动、信号、装配维护和量产成本五个维度,说明FPC、传统线束及混合连接方案的适用边界。
直接答案:人形机器人内部并不是所有线束都应该改成FPC。FPC适合在空间受限、接口固定、需要高密度和可重复装配的区域使用;传统线束在大行程、多方向自由运动、现场维修或高电流连接中仍有优势。实际项目经常采用FPC、连接器和线束组合,而不是二选一。
机器人FPC厂家参与前期选型时,需要同时看三维空间、运动路径、信号与载流、装配顺序、寿命目标和维护方式。只比较“更薄”或“更耐弯”,容易忽略系统级约束。
维度一:可用空间与接口密度
灵巧手、手指、腕部、视觉模组和紧凑传感器周围空间有限,传统线束的单根导线、端子和扎带可能占用较大体积。FPC可以把多条线路、焊盘和分支集成在受控外形内,有利于减少散乱布线。
但FPC外形一旦确定,对接口位置和装配公差更敏感。如果连接器、传感器或固定点仍频繁调整,过早定型可能增加改版成本。样机阶段应先确认接口稳定度。
维度二:运动是可控弯折还是自由摆动
FPC更适合运动路径清楚、弯折方向和半径可控制的场景。关节或手指如果能够定义固定点、行程和极限姿态,机器人FPC厂家可以据此设计动态区、线路方向与补强过渡。
如果连接需要大范围三维自由摆动、频繁扭转或临时改变路径,传统线束可能更容易吸收复杂位移。FPC也能应对复合运动,但必须通过结构引导和专用验证,不能让其在壳体内自由甩动。
维度三:信号、载流和热环境
触觉、位置、编码器和视觉等多通道信号适合通过FPC实现高密度连接,但高速信号还要考虑阻抗、回流路径、串扰和屏蔽。电机驱动与电源回路则要根据电流、铜厚、温升和压降评估。
传统线束在较大电流、较远距离和需要独立屏蔽的连接中可能更灵活。不能因为FPC外形薄,就忽略载流与散热限制。靠近电机和驱动器时,还要评估温度与电磁环境。
维度四:装配效率、维修和替换方式
FPC可以通过受控外形、定位孔和连接器减少多根线的分拣与绑扎,提高重复装配一致性。对于批量生产的标准模组,这种集成价值比较明显。
但如果产品要求现场单根维修、更换接口或临时调整长度,线束可能更方便。FPC出现局部损伤时,往往需要更换整个组件。因此选型阶段要把制造装配和售后维护放在一起考虑。
维度五:成本要看整个生命周期
样机数量少且结构未冻结时,传统线束的前期改动成本可能更低。FPC需要完成图纸、叠构、工装和验证,首批成本不能只与几根导线的材料价比较。
进入稳定批量后,FPC可能通过减少连接点、装配工时、布线错误和空间占用,改善系统成本与一致性。最终判断应包含开发、材料、制造、装配、测试、返修和失效成本,而不只是单件采购价。
哪些位置更值得优先评估FPC
灵巧手触觉与多传感器分支连接;
接口密集且外形受控的手掌与腕部模组;
运动路径可定义的关节传感和编码器连接;
视觉模组、摄像头和紧凑显示连接;
空心杯电机、微型执行器与局部传感连接。
什么情况下应保留线束或采用混合方案
大行程自由运动、较高电流、频繁现场维修、接口位置未冻结或需要快速更换单条连接时,可以保留传统线束。复杂机器人也可以让FPC负责模组内部的高密度连接,让线束负责模组之间的大行程、电源和可维护连接。
这种混合架构的关键,是提前定义FPC与线束的接口、连接器、固定方式和运动边界,避免两种连接在过渡处互相拉扯。
选型前提供给机器人FPC厂家的资料
三维结构、接口位置、装配顺序和极限姿态;
运动方向、行程、频率、半径和寿命目标;
信号类型、电流、电压、阻抗和屏蔽要求;
温度、散热、电机和电磁环境;
样机数量、量产预测、维修与替换方式;
电性、动态、环境和整机验收标准。
狭小空间布线方法可继续参考机器人FPC关节与灵巧手布线要点;完整应用方向可查看机器人FPC厂家与人形机器人解决方案。
弘亿精密面向人形机器人、灵巧手、关节、视觉与电机模组提供FPC、FPCA的结构评估、快速打样、动态验证和批量生产支持。具体连接方案需结合整机空间、运动、信号、维护与成本目标确认。
总结:FPC与传统线束没有绝对优劣。空间受限、接口密集且运动可控时,FPC更容易发挥集成优势;自由运动、高电流和强维护需求场景,线束或混合方案可能更合适。先定义系统边界,再选择连接方式,才能避免为了“替代”而替代。