
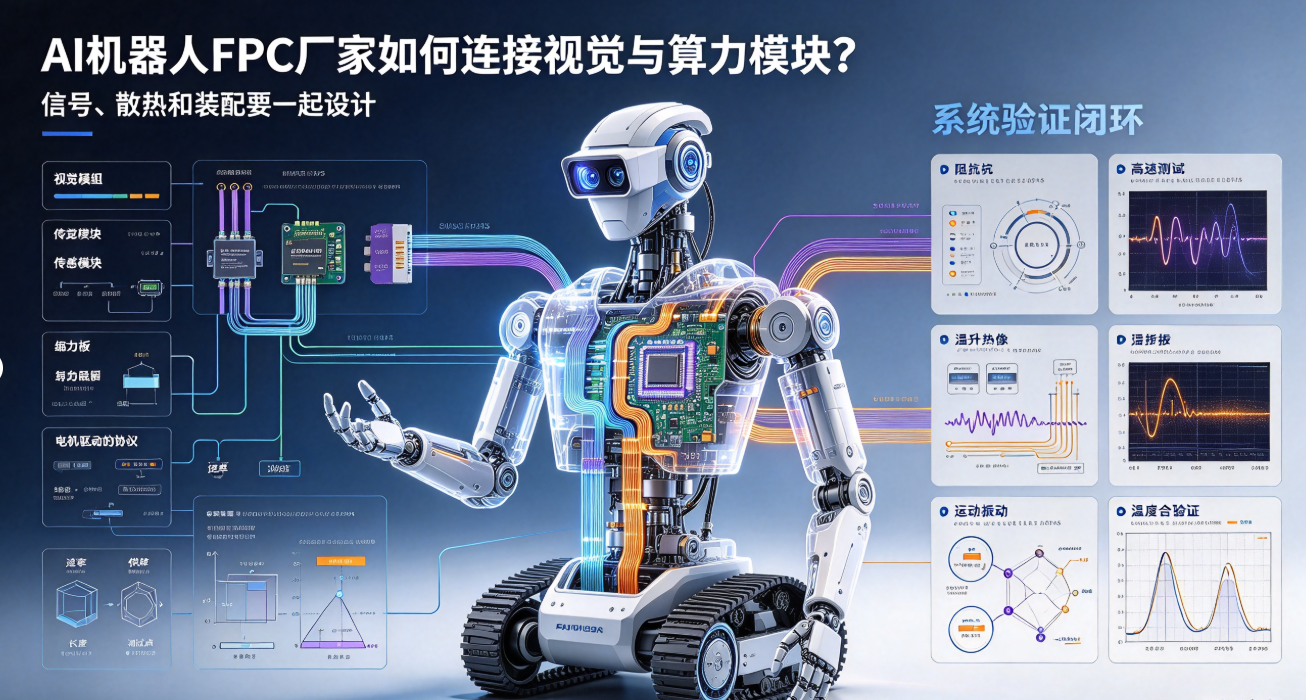
AI機器人視覺和算力模組對FPC的要求,已經從簡單連線擴充套件到高速訊號、電源完整性、散熱避讓和可維護裝配。本文從模組介面、疊層、遮蔽、熱源和可靠性驗證說明選型重點。
AI機器人內部的攝像頭、深度感測器、編碼器和算力板之間,往往需要在有限空間內傳輸高速資料並提供穩定供電。FPC的角色不再只是“把兩個介面連起來”,還要配合結構運動、散熱、遮蔽和維護方式完成系統連線。
先梳理模組之間的介面關係
專案評審前要明確介面協議、速率、差分或單端、供電電流、長度、聯結器型號、插拔次數和測試點。視覺模組與算力板的短距離連線、跨關節的長距離連線、末端感測器連線,設計邊界完全不同。
高速訊號與電源線路要分割槽
AI機器人FPC廠家應在疊層和佈線階段劃分高速差分、電源、控制訊號和敏感感測線路。差分對的線寬、線距、長度差和參考層要受控,電源迴路則要根據電流、壓降和溫升評估銅厚與寬度。
迴流路徑不能因過孔、聯結器或區域性開槽被突然切斷。訊號完整性設計不應只看FPC本體,還要把聯結器、轉接PCB和模組焊盤放進同一條鏈路。
遮蔽與柔性之間需要做取捨
電機、驅動器和無線模組可能成為干擾源,遮蔽膜或接地結構有助於控制耦合,但也會增加厚度、剛度和彎折半徑。遮蔽層的邊界、接地點和動態區域過渡必須在結構設計階段確認。
散熱不能只看主機板
FPC靠近算力板、攝像頭模組或電機時,熱量可能透過殼體和聯結器傳遞。高溫會改變材料尺寸、膠系效能和阻抗,也可能降低動態彎折壽命。設計時要確認熱源位置、允許溫度、隔熱件和通風路徑。
聯結器要兼顧插拔和維護
研發樣機經常需要拆裝,聯結器端厚度、補強、鎖止、插拔方向和維修空間要提前確認。若FPC在拆裝時被迫摺疊或拉扯,後續偶發故障很難透過靜態電測提前發現。
AI機器人FPC應怎樣驗證
在裸板和裝配狀態下分別檢查阻抗、導通和絕緣;
在真實聯結器和模組中完成高速功能或眼圖驗證;
在電機動作、攝像頭工作和算力負載狀態下檢查溫升與干擾;
進行運動、振動、插拔和溫度組合驗證;
記錄圖紙版本、材料批次、聯結器和測試工裝。
弘億精密面向AI機器人視覺、感測、關節和算力相關模組提供FPC與FPCA工程評估。對客戶來說,好的AI機器人FPC廠家應能把介面、電氣、結構和熱設計放在同一次評審裡,避免後期只改線路卻解決不了系統問題。