
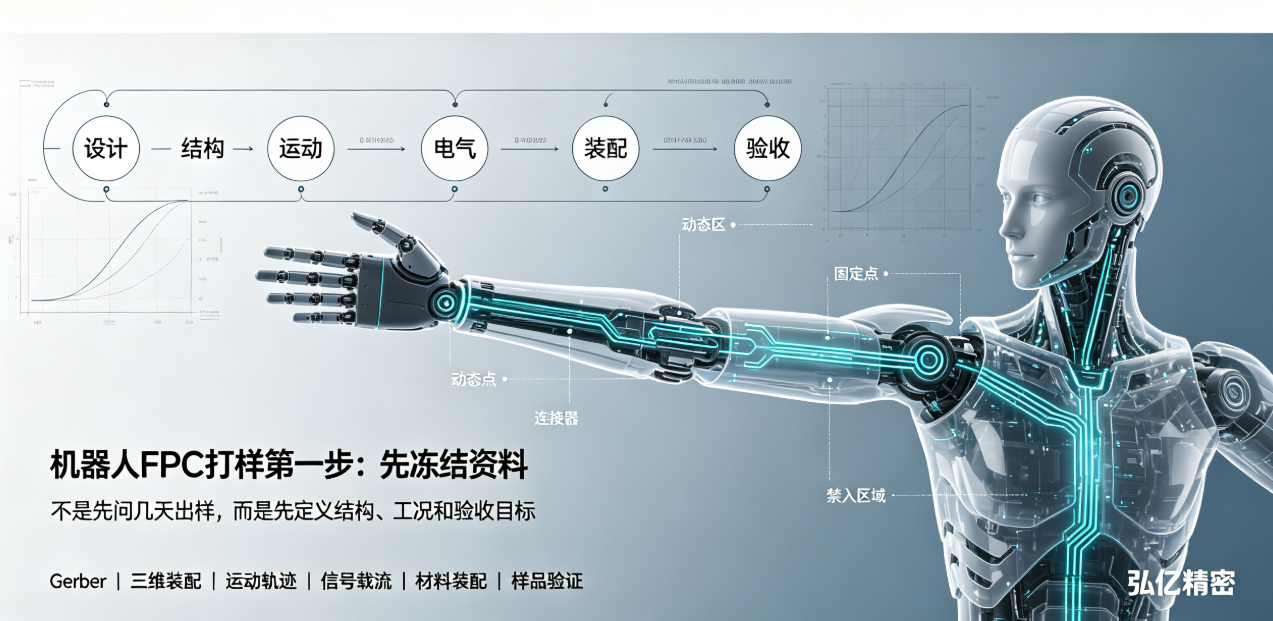
機器人FPC打樣不能只發一份Gerber。關節、靈巧手和視覺模組還需要三維結構、極限姿態、運動軌跡、聯結器、訊號和裝配資料。本文整理打樣前的資料清單。
很多機器人FPC專案打樣變慢,不是因為工廠沒有產能,而是專案資料沒有達到可以評審和投產的狀態。機器人內部連線通常同時涉及空間、運動、訊號、載流、散熱和裝配。只發一份Gerber,廠家無法判斷FPC在極限姿態下是否會被夾傷或拉扯。
機器人FPC廠家打樣前,建議把資料分成設計、結構、工況、電氣、裝配和驗收六個部分,並統一檔案版本。資料越接近真實整機,首次樣品越有機會直接用於裝配驗證。
一、設計資料:不只是Gerber
基礎設計資料包括Gerber、鑽孔、疊構、層數、銅厚、線寬線距、阻抗、覆蓋膜開窗、補強和外形公差。若有特殊表面處理、遮蔽或禁限用材料要求,也應一併說明。
對於正在迭代的機器人專案,要標明圖紙版本、釋出日期和變更內容。不同檔案版本不一致時,機器人FPC廠家需要暫停排期並重新確認,避免按錯誤資料打樣。
二、三維結構:確認FPC真正能放在哪裡
三維模型或裝配示意應標出殼體、軸承、電機、感測器、聯結器、固定點、卡扣、螺釘和禁入區域。FPC自由狀態下能放進去,不代表裝配後仍有空間。
還要提供裝配順序和維修拆裝方式。某些結構需要先插聯結器再折彎,另一些結構需要FPC穿過狹小間隙後固定,順序不同會改變外形和區域性受力。
三、運動工況:把正常與極限動作說清
關節和手指專案應說明運動方向、角度或行程、最小彎折半徑、頻率、迴圈次數、加減速和極限姿態。若存在扭轉、側向拉伸、停留或回彈,也要在資料中標註。
機器人FPC廠家會根據這些條件劃分動態區、靜態區和固定區,並評估線路方向、補強邊界和聯結器支撐。沒有運動軌跡,只能做靜態外形判斷,不能完成動態可靠性設計。
四、電氣與訊號:不同迴路不能只看數量
資料應列明電源、地、感測、編碼器、觸覺、高速訊號、阻抗、載流、壓降和遮蔽要求。電機驅動與微弱感測訊號在同一空間內佈置時,還要考慮迴流路徑、串擾和隔離。
如果電流、頻率或阻抗條件在打樣後才確定,疊構、線寬線距和層間設計可能需要重新調整,導致重複制樣。
五、材料和裝配:說明哪些區域不能隨意改變
客戶應明確銅箔、PI、覆蓋膜、補強、聯結器和表面處理的指定範圍,以及允許的替代邊界。動態區、聯結器端、焊盤區和固定區對材料的要求通常不同。
如果需要SMT、聯結器或感測器貼裝,還要提供BOM、封裝、來料方式、焊接條件、治具和裝配後測試方法。裸FPC與FPCA的打樣週期和驗收內容不能混為一談。
六、驗收標準:先定義樣品要證明什麼
樣品是為了確認外形、導通、裝配、動態動作,還是為了進入可靠性和小批次評審?不同目標對應不同數量、測試和報告。
建議在打樣資料中寫明尺寸、電性、外觀、聯結器、彎折、溫度、振動、壽命、樣本量和失效判據。這樣廠家才能安排正確的工裝、檢測和樣品數量。
機器人FPC打樣資料清單
Gerber、疊構、材料、補強和外形公差;
三維模型、固定點、聯結器和禁入區域;
運動方向、行程、半徑、頻率和壽命目標;
訊號、電源、載流、阻抗、接地和遮蔽要求;
BOM、裝配順序、焊接、治具和測試方式;
樣品數量、驗證專案、報告欄位和判定標準。
狹小空間佈線可參考機器人FPC關節與靈巧手佈線要點;FPC與線束的系統選型可檢視機器人FPC與傳統線束選型分析。
弘億精密面向人形機器人、靈巧手、關節、視覺和電機模組提供FPC、FPCA的結構評估、打樣、動態驗證和批次生產支援。具體材料、疊構、結構和交期需結合完整專案資料確認。
總結:機器人FPC打樣的第一步不是問“幾天出樣”,而是把三維結構、運動軌跡、訊號要求和驗收目標一次說清。資料完整,廠家才有可能在第一次打樣時解決真正的問題。