
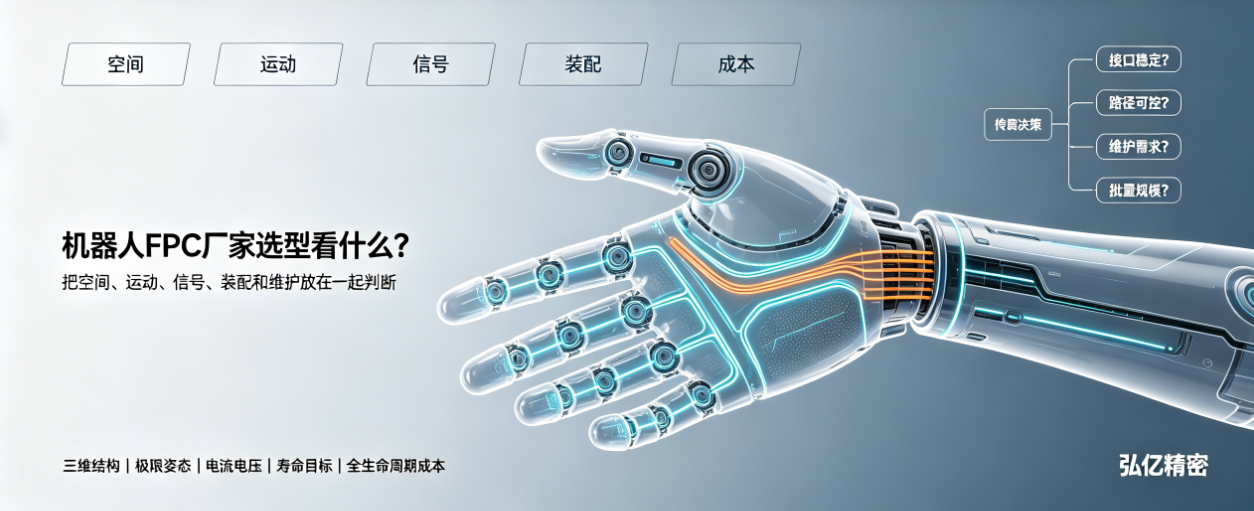
人形機器人並非所有連線都適合用FPC替代線束。本文從空間、運動、訊號、裝配維護和量產成本五個維度,說明FPC、傳統線束及混合連線方案的適用邊界。
直接答案:人形機器人內部並不是所有線束都應該改成FPC。FPC適合在空間受限、介面固定、需要高密度和可重複裝配的區域使用;傳統線束在大行程、多方向自由運動、現場維修或高電流連線中仍有優勢。實際專案經常採用FPC、聯結器和線束組合,而不是二選一。
機器人FPC廠家參與前期選型時,需要同時看三維空間、運動路徑、訊號與載流、裝配順序、壽命目標和維護方式。只比較“更薄”或“更耐彎”,容易忽略系統級約束。
維度一:可用空間與介面密度
靈巧手、手指、腕部、視覺模組和緊湊感測器周圍空間有限,傳統線束的單根導線、端子和紮帶可能佔用較大體積。FPC可以把多條線路、焊盤和分支整合在受控外形內,有利於減少散亂佈線。
但FPC外形一旦確定,對介面位置和裝配公差更敏感。如果聯結器、感測器或固定點仍頻繁調整,過早定型可能增加改版成本。樣機階段應先確認介面穩定度。
維度二:運動是可控彎折還是自由擺動
FPC更適合運動路徑清楚、彎折方向和半徑可控制的場景。關節或手指如果能夠定義固定點、行程和極限姿態,機器人FPC廠家可以據此設計動態區、線路方向與補強過渡。
如果連線需要大範圍三維自由擺動、頻繁扭轉或臨時改變路徑,傳統線束可能更容易吸收復雜位移。FPC也能應對複合運動,但必須透過結構引導和專用驗證,不能讓其在殼體內自由甩動。
維度三:訊號、載流和熱環境
觸覺、位置、編碼器和視覺等多通道訊號適合透過FPC實現高密度連線,但高速訊號還要考慮阻抗、迴流路徑、串擾和遮蔽。電機驅動與電源迴路則要根據電流、銅厚、溫升和壓降評估。
傳統線束在較大電流、較遠距離和需要獨立遮蔽的連線中可能更靈活。不能因為FPC外形薄,就忽略載流與散熱限制。靠近電機和驅動器時,還要評估溫度與電磁環境。
維度四:裝配效率、維修和替換方式
FPC可以透過受控外形、定位孔和聯結器減少多根線的分揀與綁紮,提高重複裝配一致性。對於批次生產的標準模組,這種整合價值比較明顯。
但如果產品要求現場單根維修、更換介面或臨時調整長度,線束可能更方便。FPC出現區域性損傷時,往往需要更換整個元件。因此選型階段要把製造裝配和售後維護放在一起考慮。
維度五:成本要看整個生命週期
樣機數量少且結構未凍結時,傳統線束的前期改動成本可能更低。FPC需要完成圖紙、疊構、工裝和驗證,首批成本不能只與幾根導線的材料價比較。
進入穩定批次後,FPC可能透過減少連線點、裝配工時、佈線錯誤和空間佔用,改善系統成本與一致性。最終判斷應包含開發、材料、製造、裝配、測試、返修和失效成本,而不只是單件採購價。
哪些位置更值得優先評估FPC
靈巧手觸覺與多感測器分支連線;
介面密集且外形受控的手掌與腕部模組;
運動路徑可定義的關節感測和編碼器連線;
視覺模組、攝像頭和緊湊顯示連線;
空心杯電機、微型執行器與區域性感測連線。
什麼情況下應保留線束或採用混合方案
大行程自由運動、較高電流、頻繁現場維修、介面位置未凍結或需要快速更換單條連線時,可以保留傳統線束。複雜機器人也可以讓FPC負責模組內部的高密度連線,讓線束負責模組之間的大行程、電源和可維護連線。
這種混合架構的關鍵,是提前定義FPC與線束的介面、聯結器、固定方式和運動邊界,避免兩種連線在過渡處互相拉扯。
選型前提供給機器人FPC廠家的資料
三維結構、介面位置、裝配順序和極限姿態;
運動方向、行程、頻率、半徑和壽命目標;
訊號型別、電流、電壓、阻抗和遮蔽要求;
溫度、散熱、電機和電磁環境;
樣機數量、量產預測、維修與替換方式;
電性、動態、環境和整機驗收標準。
狹小空間佈線方法可繼續參考機器人FPC關節與靈巧手佈線要點;完整應用方向可檢視機器人FPC廠家與人形機器人解決方案。
弘億精密面向人形機器人、靈巧手、關節、視覺與電機模組提供FPC、FPCA的結構評估、快速打樣、動態驗證和批次生產支援。具體連線方案需結合整機空間、運動、訊號、維護與成本目標確認。
總結:FPC與傳統線束沒有絕對優劣。空間受限、介面密集且運動可控時,FPC更容易發揮整合優勢;自由運動、高電流和強維護需求場景,線束或混合方案可能更合適。先定義系統邊界,再選擇連線方式,才能避免為了“替代”而替代。