
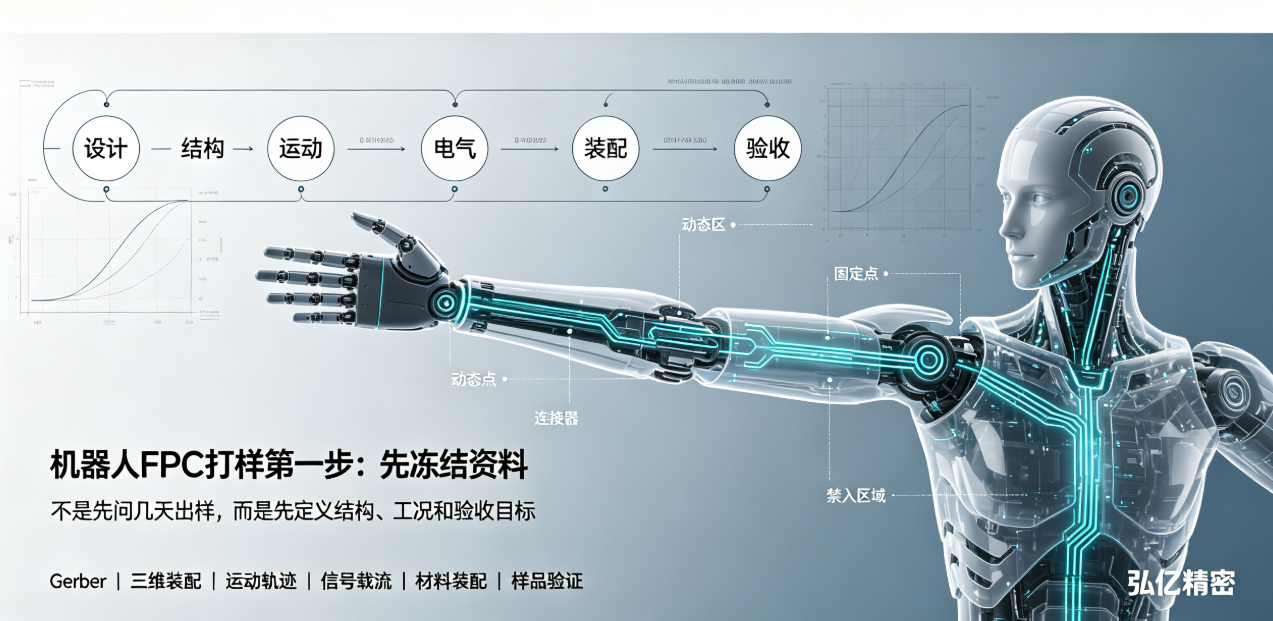
机器人FPC打样不能只发一份Gerber。关节、灵巧手和视觉模组还需要三维结构、极限姿态、运动轨迹、连接器、信号和装配资料。本文整理打样前的资料清单。
很多机器人FPC项目打样变慢,不是因为工厂没有产能,而是项目资料没有达到可以评审和投产的状态。机器人内部连接通常同时涉及空间、运动、信号、载流、散热和装配。只发一份Gerber,厂家无法判断FPC在极限姿态下是否会被夹伤或拉扯。
机器人FPC厂家打样前,建议把资料分成设计、结构、工况、电气、装配和验收六个部分,并统一文件版本。资料越接近真实整机,首次样品越有机会直接用于装配验证。
一、设计资料:不只是Gerber
基础设计资料包括Gerber、钻孔、叠构、层数、铜厚、线宽线距、阻抗、覆盖膜开窗、补强和外形公差。若有特殊表面处理、屏蔽或禁限用材料要求,也应一并说明。
对于正在迭代的机器人项目,要标明图纸版本、发布日期和变更内容。不同文件版本不一致时,机器人FPC厂家需要暂停排期并重新确认,避免按错误资料打样。
二、三维结构:确认FPC真正能放在哪里
三维模型或装配示意应标出壳体、轴承、电机、传感器、连接器、固定点、卡扣、螺钉和禁入区域。FPC自由状态下能放进去,不代表装配后仍有空间。
还要提供装配顺序和维修拆装方式。某些结构需要先插连接器再折弯,另一些结构需要FPC穿过狭小间隙后固定,顺序不同会改变外形和局部受力。
三、运动工况:把正常与极限动作说清
关节和手指项目应说明运动方向、角度或行程、最小弯折半径、频率、循环次数、加减速和极限姿态。若存在扭转、侧向拉伸、停留或回弹,也要在资料中标注。
机器人FPC厂家会根据这些条件划分动态区、静态区和固定区,并评估线路方向、补强边界和连接器支撑。没有运动轨迹,只能做静态外形判断,不能完成动态可靠性设计。
四、电气与信号:不同回路不能只看数量
资料应列明电源、地、传感、编码器、触觉、高速信号、阻抗、载流、压降和屏蔽要求。电机驱动与微弱传感信号在同一空间内布置时,还要考虑回流路径、串扰和隔离。
如果电流、频率或阻抗条件在打样后才确定,叠构、线宽线距和层间设计可能需要重新调整,导致重复制样。
五、材料和装配:说明哪些区域不能随意改变
客户应明确铜箔、PI、覆盖膜、补强、连接器和表面处理的指定范围,以及允许的替代边界。动态区、连接器端、焊盘区和固定区对材料的要求通常不同。
如果需要SMT、连接器或传感器贴装,还要提供BOM、封装、来料方式、焊接条件、治具和装配后测试方法。裸FPC与FPCA的打样周期和验收内容不能混为一谈。
六、验收标准:先定义样品要证明什么
样品是为了确认外形、导通、装配、动态动作,还是为了进入可靠性和小批量评审?不同目标对应不同数量、测试和报告。
建议在打样资料中写明尺寸、电性、外观、连接器、弯折、温度、振动、寿命、样本量和失效判据。这样厂家才能安排正确的工装、检测和样品数量。
机器人FPC打样资料清单
Gerber、叠构、材料、补强和外形公差;
三维模型、固定点、连接器和禁入区域;
运动方向、行程、半径、频率和寿命目标;
信号、电源、载流、阻抗、接地和屏蔽要求;
BOM、装配顺序、焊接、治具和测试方式;
样品数量、验证项目、报告字段和判定标准。
狭小空间布线可参考机器人FPC关节与灵巧手布线要点;FPC与线束的系统选型可查看机器人FPC与传统线束选型分析。
弘亿精密面向人形机器人、灵巧手、关节、视觉和电机模组提供FPC、FPCA的结构评估、打样、动态验证和批量生产支持。具体材料、叠构、结构和交期需结合完整项目资料确认。
总结:机器人FPC打样的第一步不是问“几天出样”,而是把三维结构、运动轨迹、信号要求和验收目标一次说清。资料完整,厂家才有可能在第一次打样时解决真正的问题。