
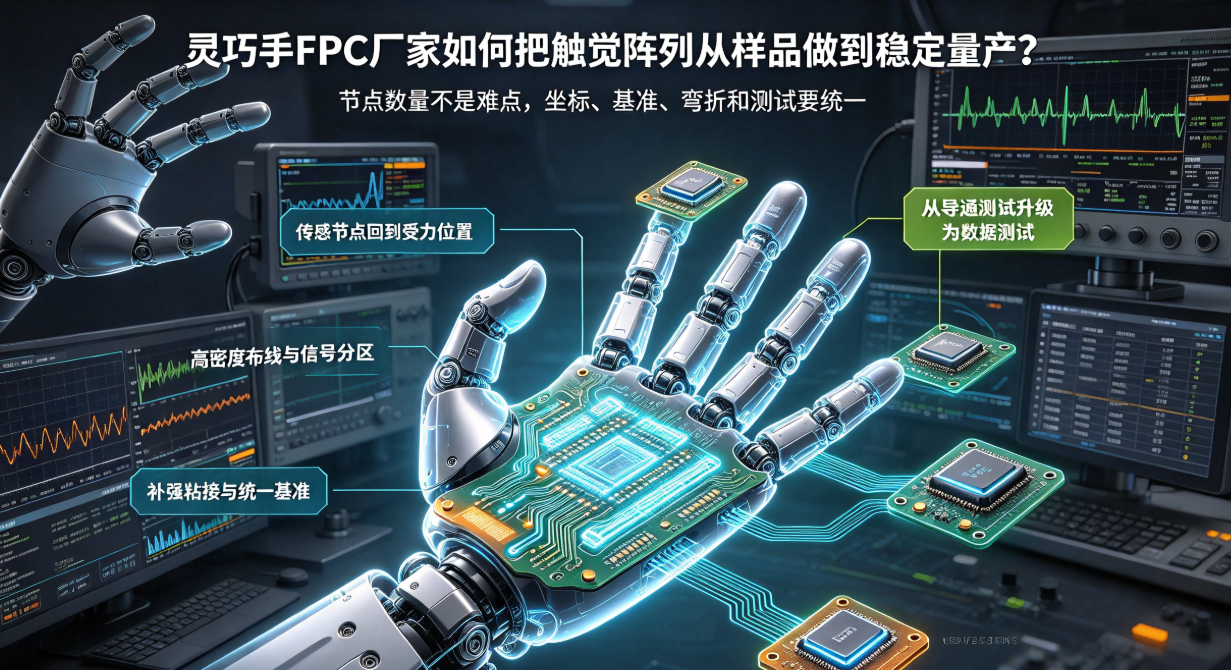
巧みに動くロボット手指用触覚アレイは、ノード数が多く、空間が限られ、さらに手指の反復運動にも耐える必要があります。試作段階で信号を取得できることと、量産時の安定性は別次元の課題です。本稿では、センサノード配置、動的領域分割、補強・位置決め、評価・キャリブレーション、およびロット単位のデータ管理の5つの観点から、巧みに動くロボット手指用FPCメーカーがいかに量産向けフィードバックループを構築するかを解説します。
触覚アレイの量産における真の難点は、単なるノード数ではありません。
巧みに動くロボット手指用FPCは、指先、指腹、関節近傍の複数箇所に設置された触覚信号を制御部へ集約する必要があります。ノード数が増えるほど、配線密度および接続の複雑度は高まりますが、実際の量産安定性に影響を与えるのは、ノード座標、組立基準、動的曲げ設計、および評価手法が初期段階から一貫して統一されているかどうかです。
センサノードは、実際の荷重作用位置へ正確に配置しなければなりません。
設計段階では、手指3Dモデル、センサ、定位穴、接着面、および荷重領域を重ね合わせて検証する必要があります。ノードが荷重中心からずれるとデータの一貫性が損なわれ、センシング領域内の配線が引っ張られることでベースラインドリフトが発生します。センシング領域は極力静止状態を保ち、主な曲げは余裕を持ち、軌跡が明確な動的領域に集中させるべきです。
高密度配線は信号品質を犠牲にしてはなりません。
アナログ触覚信号線は、モータ駆動線、電源線、高速通信線と明確に分離配置し、必要に応じてグランドシールドまたはシールド導線を採用します。コネクタ端子の割り当てにおいても、感度の高い信号間の隣接関係を考慮する必要があります。配線密度が高い箇所でも、製造プロセスに十分なウィンドウ(許容範囲)を確保し、試作では限界パラメータで通過しても、量産時にばらつきが出るような設計を回避します。
補強・接着・組立治具は、同一の課題に対する異なる側面です。
補強はコネクタおよびランド領域の機械的安定性を確保しますが、その境界が動的領域内に設定されると応力集中を招きます。接着面は位置、厚さ、加圧力を厳密に制御し、センサへの予圧を回避する必要があります。組立治具は共通の基準面を用い、ロット間でセンサノードの位置を再現可能に保つ必要があります。
量産評価は「導通確認」から「データ品質確認」へと進化させる必要があります。
- 組立前の段階で、配線抵抗値、絶縁抵抗、および全チャネルの初期状態を記録します。
- 組立後には、無負荷時のベースライン、規定荷重下での出力、およびノイズ特性を記録します。
- 曲げ試験または把持サイクル試験後に、ドリフト量、ヒステリシス、異常チャネルの有無を比較評価します。
- 温度条件、ロット番号、材料情報、および使用治具情報を併せて保存し、トレーサビリティを確保します。
試作から量産へ移行するために必要な能力とは何か?
巧みに動くロボット手指用FPCメーカーは、微細配線技術、動的構造設計、センサ信号特性、および組立・評価技術の4つを総合的に理解・統合できる能力が求められます。弘億精密は、3D構造およびセンサ配置段階から早期レビューに参画し、試作および小ロット生産を通じて補強設計、接着条件、電気評価パラメータを収斂させ、得られた評価データを量産判定基準へと体系化します。