
応用例
人型ロボット FPC ソリューション
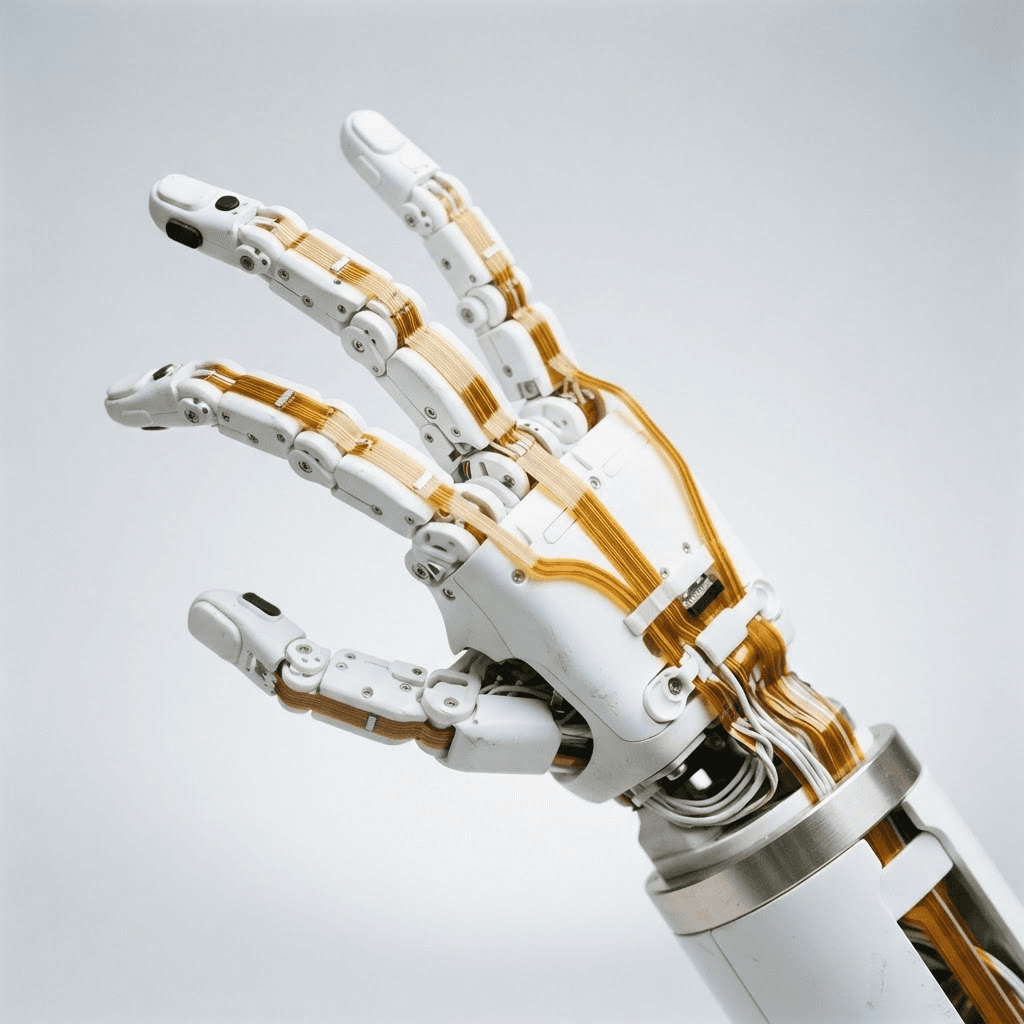
1台のヒューマノイドロボットは、関節駆動、触覚、手、視覚モジュールにまたがる40〜70の柔軟な回路を使用します。
主なポイント
ヒューマノイドロボットの産業的納入は近年加速しており、専用の高信頼性FPC市場も急速に拡大しています。1台のヒューマノイドロボットは、関節駆動、触覚、手、視覚モジュールにまたがる40〜70の柔軟な回路を使用します。私たちは最も要求の高い2つのカテゴリー、ロボットハンドの触覚感知とコアレスモーターフレックスに注力し、試作機から量産までの迅速な反復サポートを行っています。
高密度触覚センサー
最小限のフットプリント内で高密度のセンシングノードを設置することで触覚解像度が向上します。
非常に高いダイナミックフレックス寿命
専用のナックルベンド設計により、ロボットハンドのサービス寿命が延びます。
高速反復サポート
ロボティクス顧客の迅速な設計サイクルに合わせて、3〜4日でサンプルを提出します。
推奨製品
関連文献
多指型アーティキュレートドライバー用FPCにおけるマルチフィンガー分岐設計:密度・柔軟性・保守性のバランス調整
アーティキュレートドライバー用FPCは、通常、手掌部または手首部のインターフェースから複数の指支路へと分岐します。分岐位置、配線長、固定方法およびコネクタ数は、曲げ耐久性と保守効率に同時に影響を与えます。本稿では、マルチフィンガー分岐構造を例に、設計上のトレードオフを解説します。
詳しくはこちら技術観察AIロボット用FPCの通信干渉対策:波形・帰還パス・機械状態から原因を特定
AIロボット用FPCの通信異常は、モータ起動時、関節動作時、または高負荷推論時にのみ発生する場合があります。本稿では現場デバッグの視点から、故障の再現性確認、波形比較、基準地(GND)、コネクタ状態、および運動状態を段階的に検証するアプローチを紹介します。
詳しくはこちら技術考察ロボット向けFPCメーカーがモジュール化配線を実現する方法:可動領域・保守性・後続アップグレードの両立
ロボット向けFPCは関節部での屈曲に加え、機体全体のモジュール交換・デバッグ・アップグレードにも対応する必要があります。本稿では、モジュール境界、インターフェース統一、ダイナミック領域、保守経路、バージョン拡張の5つの観点から、ロボット向けFPCのモジュール化設計手法を解説します。
詳しくはこちらあなたの絵を送ってください
Gerberのファイルや仕様書を共有していただければ、当社のエンジニアリングチームが製造可能性を評価し、プロセスや積み重ねについてアドバイスを行い、その後サンプリングと大量生産を経て自動車規格にプロジェクトを進めます。