
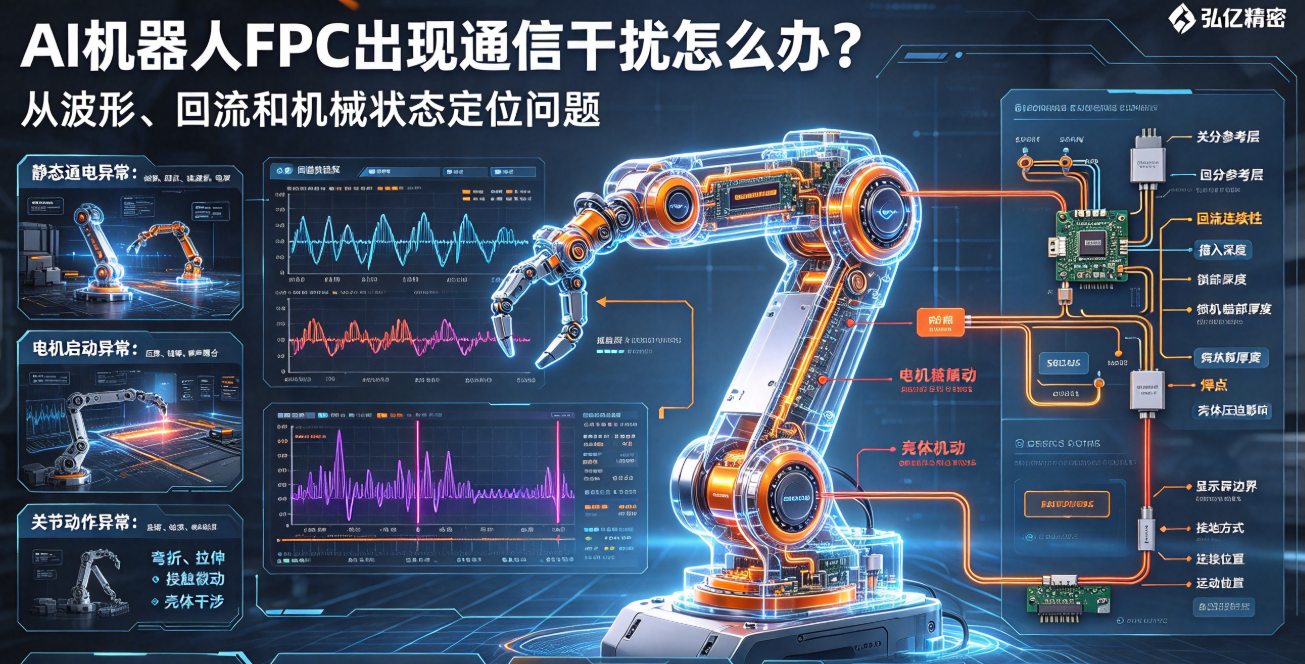
AIロボット用FPCの通信異常は、モータ起動時、関節動作時、または高負荷推論時にのみ発生する場合があります。本稿では現場デバッグの視点から、故障の再現性確認、波形比較、基準地(GND)、コネクタ状態、および運動状態を段階的に検証するアプローチを紹介します。
AIロボット用FPCの通信異常は、実験室における静的テストでは必ずしも再現されません。モータ起動時、ドライバの切り替え時、カメラの高フレームレート動作時、あるいは関節動作時に、パケットロス、再送、画像エラー、瞬断などの症状が発生することがあります。このような問題の原因特定には、単にFPCを交換したり、無計画にシールドを追加したりするのではなく、電気的状態と機械的状態を同時に記録することが重要です。
まず故障を3つのシナリオに分類します
通電直後から異常が発生する場合は、配線、インピーダンス、コネクタ、電源を優先的に確認します。モータ起動時に異常が発生する場合は、電源電圧降下、GNDバンプ、ノイズ結合に注目します。関節動作時に異常が発生する場合は、FPCの曲げ・伸縮・微小接触変化、筐体干渉の検査を追加で実施します。
同期波形で証拠を確保します
デバッグ時は、通信波形、電源電圧、基準地電位、故障タイムスタンプ、関節角度を同期して収集します。通信エラーカウンタのみを取得し、対応する電源・運動データが欠落していると、信号整合性由来か機械的瞬断由来かの判断が困難になります。
帰還パスとコネクタを確認します
差動伝送線路には安定した基準層が必要であり、ビア、分岐、コネクタ、シールド接地点が帰還パスを途切れさせないよう設計しなければなりません。コネクタ端部の挿入深さ、ロック状態、端部厚み、半田接合部は、動作中にも観察が必要です。FPCを平置した状態では正常でも、組立後に筐体による圧迫によりインピーダンスや接触状態が変化する可能性があります。
シールドは構造と一体で変更する必要があります
シールド層の追加は厚みと剛性を増し、動的領域の曲げ耐久性を低下させる可能性があります。シールドの境界、接地方法、接続位置は、実際の運動軌道と整合させる必要があります。特定の関節角度でのみ問題が発生する場合、その角度におけるシールド層、基準地、FPC姿勢の変化を優先的に確認します。
修正案の検証を行います
静的状態と満載状態で通信誤り率および波形を比較します;
モータの起動・停止・加減速時に電源および基準地を監視します;
実際の運動軌道に沿って動作させ、故障発生角度を記録します;
コネクタ・FPC・シールド方式をそれぞれ交換し、比較試験を行います;
温度・振動・長期サイクル後の通信機能を再評価します。
弘億精密は、AIロボット向けFPCの高速回路設計、シールド対策、コネクタ選定、および動的劣化解析への参画が可能です。専門的なAIロボット用FPCソリューションとは、故障を再現可能とし、波形を解釈可能とし、修正を検証可能とすることであり、反復的なトライ&エラーに依存するものではありません。