
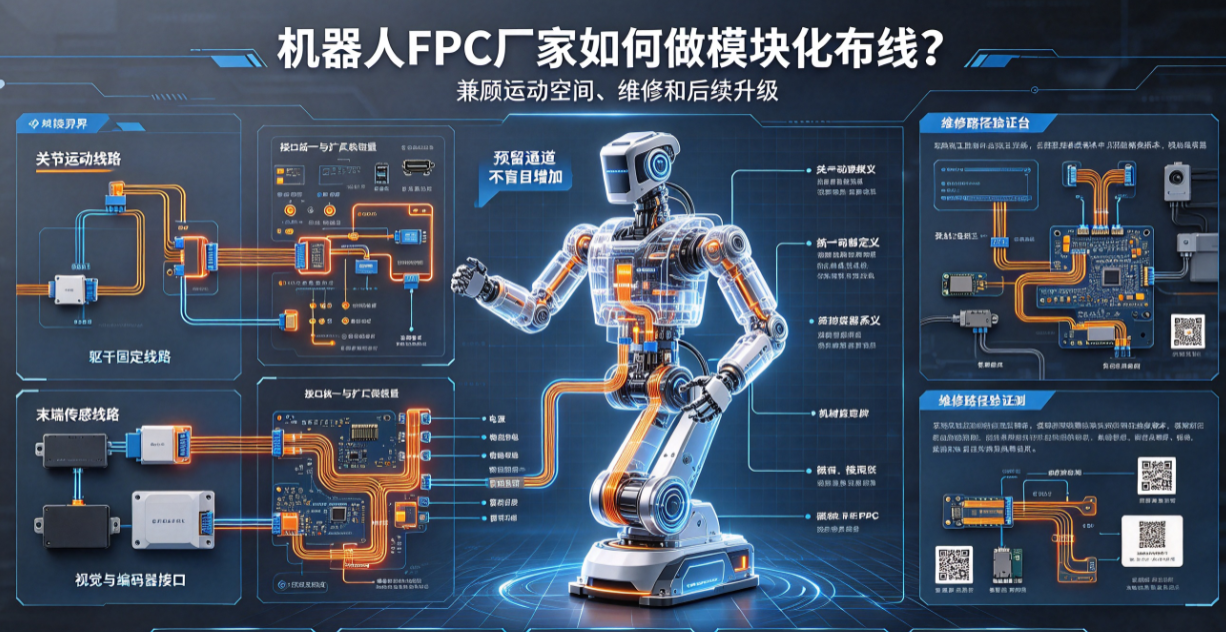
ロボット向けFPCは関節部での屈曲に加え、機体全体のモジュール交換・デバッグ・アップグレードにも対応する必要があります。本稿では、モジュール境界、インターフェース統一、ダイナミック領域、保守経路、バージョン拡張の5つの観点から、ロボット向けFPCのモジュール化設計手法を解説します。
ロボット製品は継続的にイテレーションを重ねており、関節部・ビジョン・センシング・エンドエフェクタは個別にアップグレードまたは保守が必要となる場合があります。FPCが単一の組立状態のみを前提に設計されていると、後続の交換時にインターフェース非互換・屈曲パス変更・バージョン混在などの問題が生じやすくなります。ロボット向けFPCメーカーは、モジュール化アプローチを通じて、配線・接続・保守経路を一体的に計画することが可能です。
モジュール境界はまず機能および可動性を基準に設定
モジュールの境界は外装カバーによる分割のみで定義すべきではなく、関節とともに可動する配線と、ボディまたはエンドエフェクタに固定される配線を明確に区別する必要があります。ダイナミックFPCは可能な限り連続性を保ち、接続器は可動が安定し、アクセス性が確保され、応力制御が可能な位置に配置します。
インターフェース統一には拡張余裕を確保
電源・GND・通信・エンコーダ・センサインターフェースについては、統一されたピン定義・コネクタシリーズ・機械的定位により、バージョン間差異を低減できます。将来的に追加が見込まれるチャンネルについては、事前にピンおよびテストポイントを予約すべきですが、無闇に配線や接続器を増設することは、空間的制約および信頼性への負荷を招くため避ける必要があります。
ダイナミック領域とモジュールインターフェースの間に緩衝領域を設ける
コネクタ端およびリインフォース部は通常剛性が高いため、主要な屈曲開始点に直接配置してはなりません。緩衝セグメント・固定点・ストレステンション構造を設け、モジュールの着脱時に発生する引張力をダイナミック領域へ伝達しないよう配慮します。3次元可動エンベロープは、保守作業時の極限姿勢もカバーする必要があります。
保守経路は試作機段階で検証する
現場エンジニアがモジュールバージョンを識別し、コネクタを抜き、FPCを交換し、再テストを完了できることを確認します。保守作業において強引な引っ張りや永久固定部品の撤去が必要となる場合は、モジュール境界の設計に不備があることを示しています。ラベル・QRコード・インターフェース符号・テストポイントは、実際の筐体上で視認可能またはアクセス可能である必要があります。
バージョン拡張における品質管理
各モジュールには独立した部品番号・図面・BOM・インターフェース定義が存在すること
コネクタ・固定点・FPCバージョンはラベルによりトレーサビリティを確保すること
新旧モジュールの混在使用時は明確な互換性チェックを実施すること
アップグレード後にダイナミック特性・信号品質・熱環境を再検証すること
保守用交換部品と量産部品との材料および工程を受控状態に維持すること
弘億精密は、ロボット向けFPCのモジュールインターフェース設計・3次元配線パス設計・ダイナミック屈曲評価・試作機保守評価に参画可能です。モジュール化の目的は接続器数の増加ではなく、ロボットのアップグレード・保守・量産において明確かつ検証可能な境界を提供することにあります。