
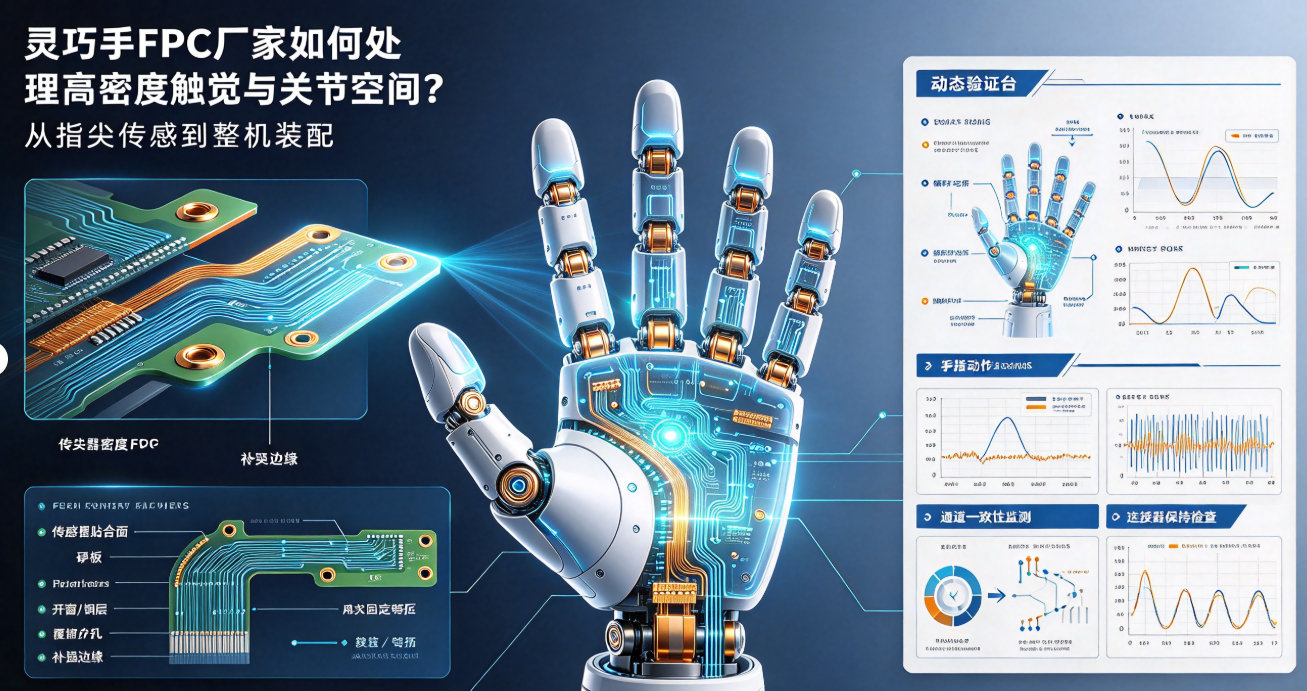
器用なハンド向けFPCは、指先の極めて狭小な空間、高密度なセンシングポイント、反復的な曲げ・伸縮、およびアッセンブリ/メンテナンス性という課題に同時に直面しています。本稿では、信号のゾーニング、柔軟なテール部、固定方法、コネクタ選定、および寿命検証の観点から、器用なハンド向けFPCの設計ロジックを解説します。
器用なハンド向けFPCの難点は、通常数mmレベルの指先空間および継続的な動作を行う手指関節に集中します。配線は、触覚・力・位置・温度センシング信号を伝送する一方で、狭小なキャビティ内での収容、反復的な曲げ・伸縮、およびアッセンブリ/メンテナンス性を満たす必要があります。これを単なる小型化された標準FPCと見なすと、アッセンブリ段階および寿命評価段階で問題が顕在化しやすくなります。
まず手指の機能に応じて配線領域を分割します
触覚・力センシング・位置フィードバック・電源・通信ラインは、それぞれノイズ感受性が異なります。高インピーダンスのセンシング信号は、モータおよびドライバ配線から可能な限り離隔し、レイヤー構成・リファレンスグランド・コネクタピン配置において明確なリターンパスを確保する必要があります。
指先領域のパッド・ウィンドウ開口・センサ貼合面は、通常自由に移動できないため、FPCメーカーはまずセンサの外形寸法およびアッセンブリ公差を確認したうえで、配線のエスケープルートおよびテール部の出線方向を決定すべきです。
高密度とは、線幅・線間隔を極限まで圧縮することを意味しません
器用なハンド向けFPCは、密度・柔軟性・製造歩留まり・修理性の間でバランスを取る必要があります。過度な最小線幅・線間隔の追求は、エッチング・アライメント・検査の難易度を高め、また指先局所の剛性および熱応力に対する感度を高める可能性があります。
動的領域は関節の運動に追随して設計します
手指の屈曲は単一方向の折り畳みではなく、実際にはローリング・ねじり・局所的な引張りを伴う場合があります。設計時には、関節軸線・角度・速度・固定点・限界姿勢および隣接部品の情報を提供し、静的固定領域・バッファ領域・動的曲げ領域を明確に区分する必要があります。
ビア・パッド・リインフォースメント端部・カバーレイ開口は、主な動的応力領域に配置してはなりません。配線方向は主な曲げ方向と整合させ、曲げ時に横方向のねじれ(トーション)が生じないよう配慮します。
固定およびリインフォースメントは、センサ精度の維持を目的として設計します
固定点が少なすぎるとFPCが拍動・摩擦を起こし、多すぎると自然な運動が制限されます。さらに、指先センシング領域では、リインフォースメント・接着剤層・ネジ締結による圧力がセンサの受力状態を変化させることを回避しなければなりません。リインフォースメントは、コネクタおよびアッセンブリ定位が必要な箇所に限定して分区的に適用します。
コネクタおよびテール部は、高頻度の故障発生箇所です
コネクタ端部の厚さ・ロック機構・抜き差し方向・曲げ開始位置は、手指ハウジングと厳密に整合させる必要があります。テール部が急激な曲げを強いられた場合、コネクタ根元で断線または接触微動が発生する可能性があります。試作サンプルは、実際のアッセンブリ後に分解・再組立空間およびメンテナンス動作を確認すべきです。
器用なハンド向けFPCの検証には、信号特性と機械的動作の両方が含まれるべきです
各センサチャンネルのゼロ点・ノイズ・チャンネル間干渉・チャンネル間一貫性を確認します
実際の手指軌跡に従って曲げ・ねじり・サイクル動作を実施します
モータ駆動および最大負荷条件下で、キーチャンネルの信号を監視します
コネクタ保持力・リインフォースメント端部・はんだ接合部・キャビティ内干渉を確認します
サンプルのアッセンブリ状態および故障前後の信号変化を記録します
弘億精密は、器用なハンドの3次元構造・センサ配置・運動軌跡を出発点として、FPCおよびFPCAの密度計画・曲げ設計・試作・動的検証に参画可能です。器用なハンド向けFPCメーカーの真の価値は、配線密度と手指の運動を同一の工学モデルに統合することにあり、単に「より小型の基板」を追求することではありません。