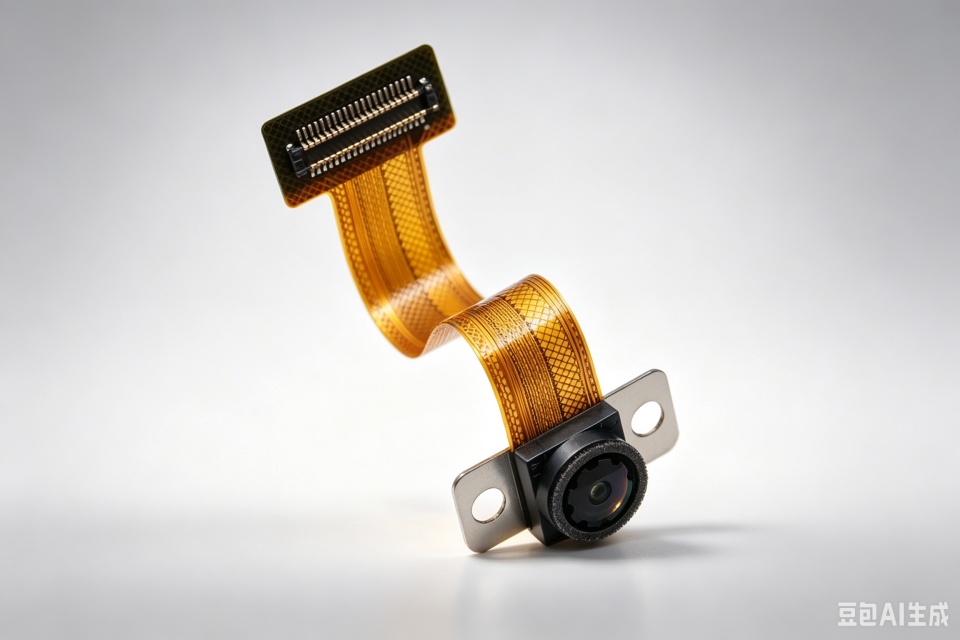
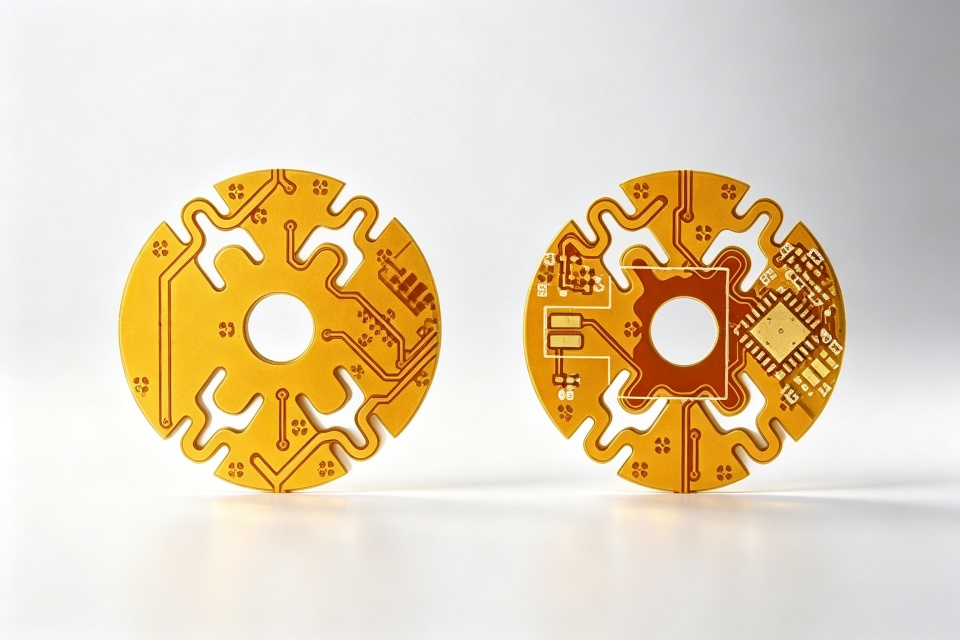
人型ロボット用剛柔結合FPC
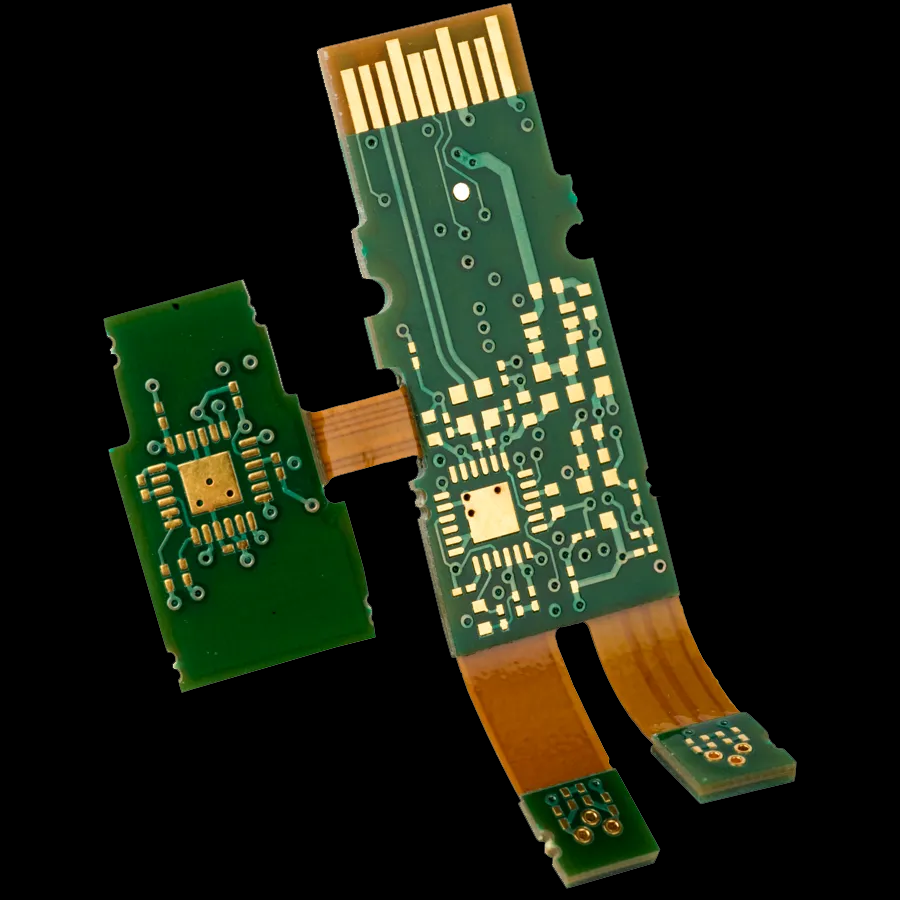
本製品は人型ロボット専用剛柔結合FPCであり、剛性実装領域と柔軟曲げ領域を一体化しています。弘億精密の標準設計規範に基づき、静的固定領域に高精度の定位孔および貼合限界構造を設置。組立時に中央位置への正確な貼合・ロックを実現し、設備の長期運転によるFPCのずれ・移動を効果的に抑制します。位置ずれによる局所応力集中を回避し、基材および銅箔の疲労劣化を緩和し、ロボットの長期運用安定性を向上させます。
主な特徴
定位・限界構造設計
静的領域に定位孔および貼合限界位置を予備配置し、組立時の高精度中央貼合を実現
振動耐性・ずれ防止
長期振動によるFPCのずれ・移動現象を抑制
応力均一分散
局所的な応力集中を防止し、配線の劣化・故障を遅延
剛柔一体構造
剛性領域で部品実装が可能、柔軟領域で関節動作に対応
ロボットの継続運動条件への適合
組立精度と動的曲げ要求の両立
出荷時全寸法+電気特性検査
量産組立の一貫性を保証
仕様
- タイプ
- 剛柔結合FPC
- 基材
- PI柔軟基材+FR4剛性基材
- 銅厚
- 12μm、18μm
- 表面処理
- 無電解ニッケル金(ENIG)/めっき錫から選択可能
- 使用温度範囲
- −40℃~105℃
- 適用環境
- ロボット関節における継続的振動・往復運動
- 電気特性検査
- 100%全数検査
典型的な応用例
- 人型ロボット関節制御モジュール
- ロボット肢体制御用剛柔結合配線コンポーネント
- スマートロボット内蔵一体化制御フラットケーブル
- 小型運動実行機構向け剛柔結合FPC
エンジニアに相談してください
Gerberのファイルや仕様書を共有していただければ、当社のエンジニアリングチームが製造可能性を評価し、プロセスや積み重ねについてアドバイスを行い、その後サンプリングと大量生産を経て自動車規格にプロジェクトを進めます。
お見積り関連文献
器用なハンド向けFPCメーカーは、高密度触覚と関節空間をいかに処理するか? 指先からのセンシングから全体のアッセンブリまで
器用なハンド向けFPCは、指先の極めて狭小な空間、高密度なセンシングポイント、反復的な曲げ・伸縮、およびアッセンブリ/メンテナンス性という課題に同時に直面しています。本稿では、信号のゾーニング、柔軟なテール部、固定方法、コネクタ選定、および寿命検証の観点から、器用なハンド向けFPCの設計ロジックを解説します。
詳しくはこちら技術観察AIロボット向けFPCメーカーは、如何にビジョンモジュールと演算モジュールを接続するか?信号・放熱・組立を統合設計
AIロボットのビジョンモジュールおよび演算モジュールがFPCに求める要件は、単なる接続から高速信号伝送、電源整合性(PI)、放熱回避、保守性のある組立へと拡大しています。本稿では、モジュール間インターフェース、積層構造、シールド、熱源配置、信頼性検証の観点から、選定の重点事項を解説します。
詳しくはこちら技術解説FPC生産メーカーの現地監査で見るべきこと:設備一覧から工程データまで
FPC生産メーカーを訪問する際、工場の広さや設備ブランドだけでは実力を判断できません。材料の流動、重要パラメータ、仕掛品管理、検査範囲、異常隔離を確認することが重要です。本稿では実際の工程に沿って、現地監査で確認すべき項目を整理します。
詳しくはこちら