
空心杯モータ用FPC
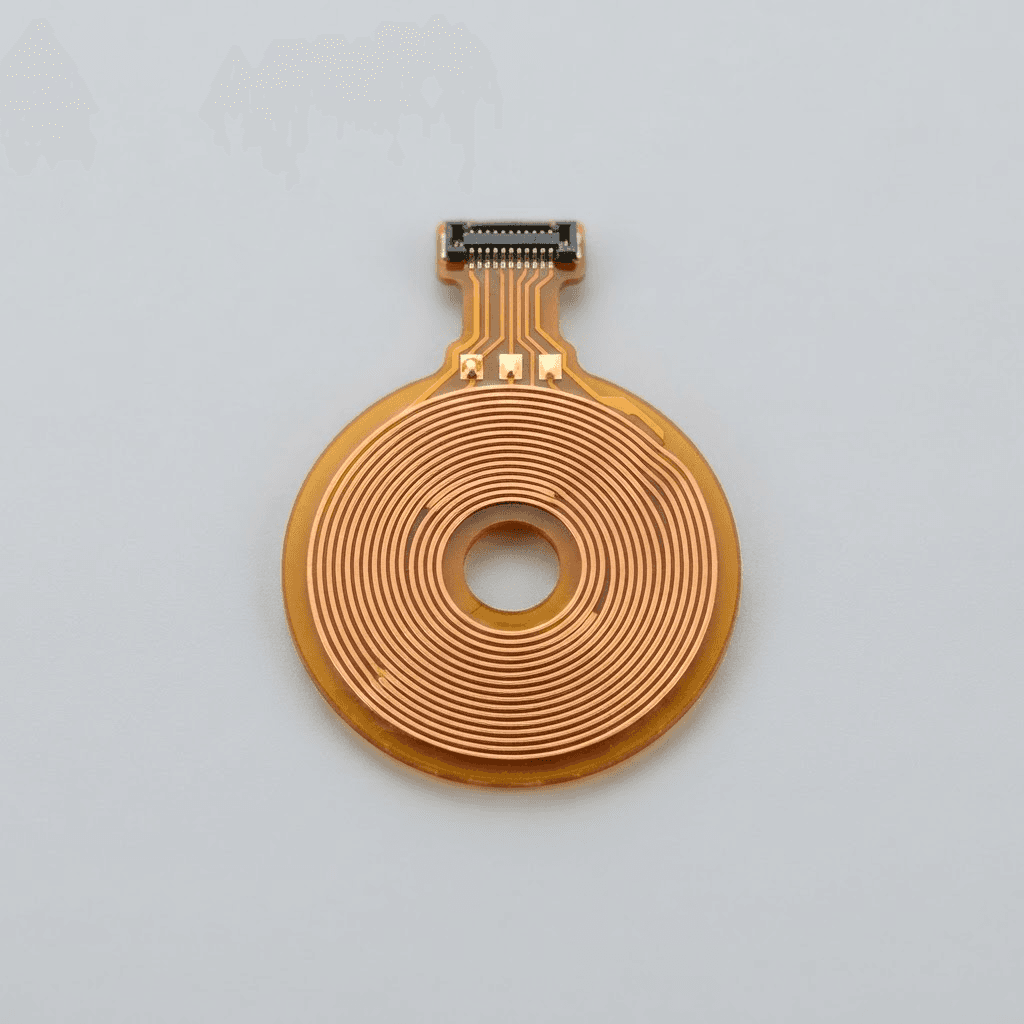
空心杯モータは、ヒューマノイドロボットのデリケートハンドおよび小型関節駆動に広く採用されており、構造がコンパクトで高回転数を実現する一方、巻線精度および接続信頼性が極めて高い要求を満たす必要があります。当社は、円形および異形空心杯モータ用FPCを提供し、高精度コイルパターンと安定した半田接合面により、高回転数下での長期安定動作を支援します。
主な特徴
高精度コイルパターン
高精度エッチングにより、コイルパターンの一貫性および電気的性能を確保。
コンパクト円形構造
円形および異形外形の精密ダイカットにより、モータ内腔に密着。
安定半田接合面
パッド表面処理を最適化し、半田接合の信頼性および耐久性を向上。
高回転数耐性
構造および固定方式を協調設計し、高回転数運用条件に対応。
仕様
- 層数
- 1–2層
- 最小ライン幅/ライン間隔
- 50/50 µm
- 基材
- PI 12.5/25 µm
- 銅厚
- 9/12/18 µm
- 外形加工
- 精密ダイカット/レーザー切断
- 表面処理
- ENIG、金めっき
- 外形公差
- ±0.05 mm
- 電気検査カバレッジ
- 100%全数検査
典型的な応用例
- デリケートハンド駆動モータ
- ロボット関節モータ
- 小型高精度アクチュエータ
- ジンバルおよびレンズ駆動
エンジニアに相談してください
Gerberのファイルや仕様書を共有していただければ、当社のエンジニアリングチームが製造可能性を評価し、プロセスや積み重ねについてアドバイスを行い、その後サンプリングと大量生産を経て自動車規格にプロジェクトを進めます。
お見積り関連文献
AIロボット向けFPCメーカーは、如何にビジョンモジュールと演算モジュールを接続するか?信号・放熱・組立を統合設計
AIロボットのビジョンモジュールおよび演算モジュールがFPCに求める要件は、単なる接続から高速信号伝送、電源整合性(PI)、放熱回避、保守性のある組立へと拡大しています。本稿では、モジュール間インターフェース、積層構造、シールド、熱源配置、信頼性検証の観点から、選定の重点事項を解説します。
詳しくはこちら技術観察ロボット用FPCの選定方法:関節・巧緻手・ビジョンモジュールから見る5つのキーポイント
ロボット用FPCは、単なる柔軟性接続線ではありません。本稿では、運動経路、空間制約、信号特性、材料、コネクタおよび検証条件という観点から、ロボットプロジェクトにおけるFPC選定時に確認すべき重要な課題を整理します。
詳しくはこちら技術観察ロボット向けFPCメーカーにおける高速信号とシールド対策の考え方:配線、インピーダンス、運動性を同時に評価
ロボットのビジョン、エンコーダ、高速センサ接続は、信号整合性を確保しつつ、狭小空間および動的運動に適応する必要があります。本稿では、積層構造、リターンパス、インピーダンス、クロストーク、シールド、曲げ特性の観点から設計上の重点を解説します。
詳しくはこちら関連製品
ヒューマノイドロボット
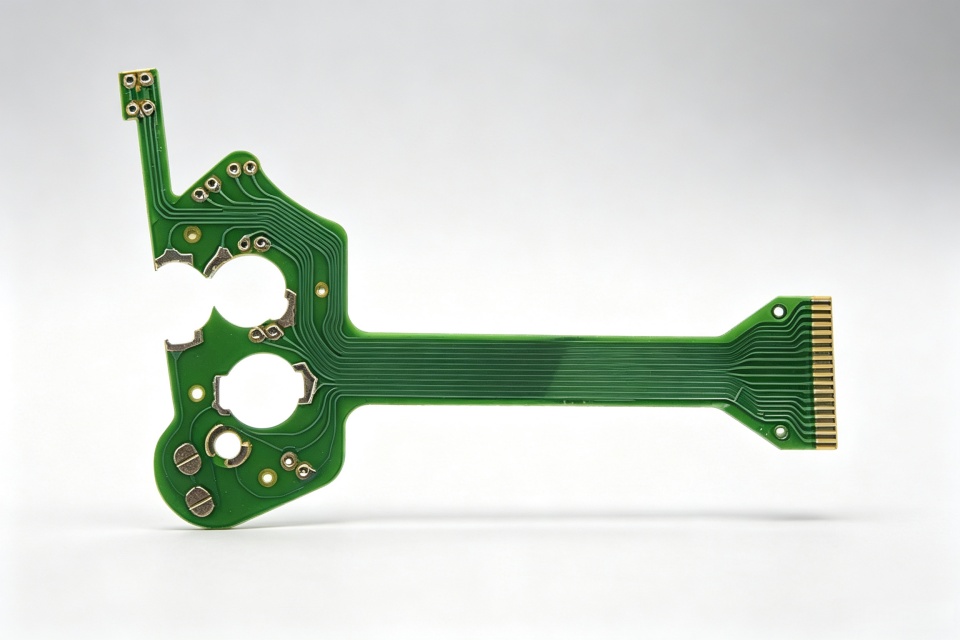
ヒューマノイドロボット関節センサ用FPC
ヒューマノイドロボット関節用フレキシブルプリント回路板(FPC)。機能領域と一般配線領域を分けて、それぞれ金めっき(ENIG)およびスズめっき表面処理を採用。特に機能焊盤部は金めっきにより耐塩霧性・耐酸化性を強化し、ロボットの長期稼働信頼性と製造コストの両立を実現。
詳細を見る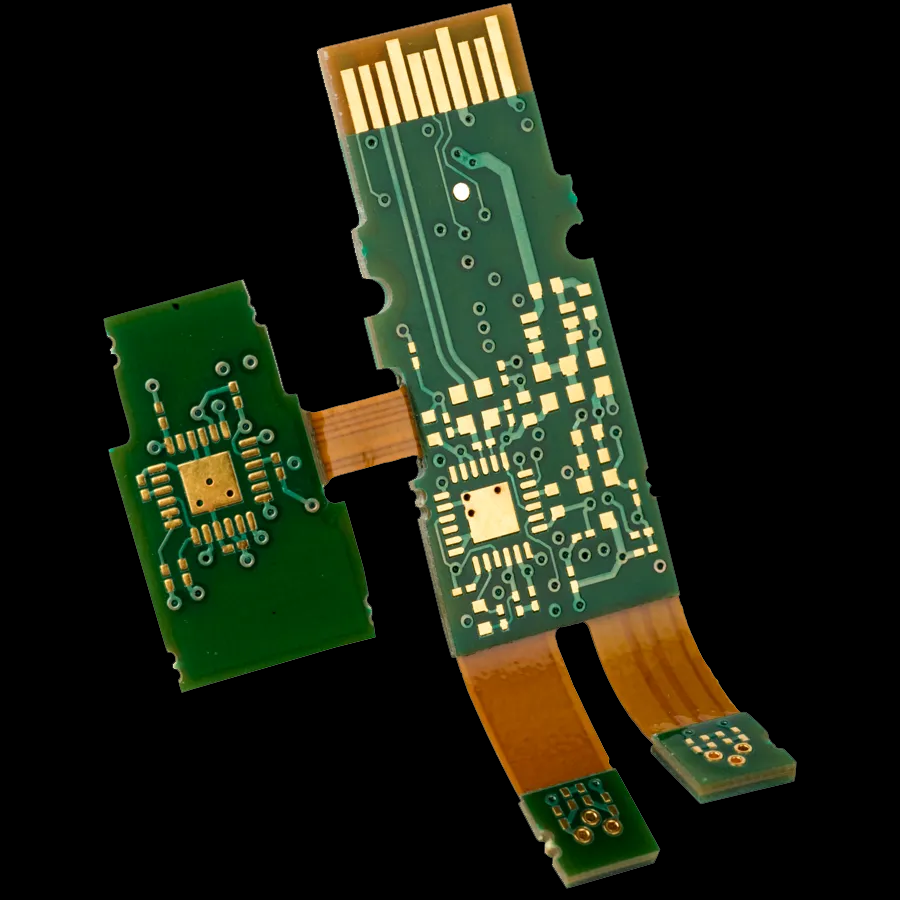
人型ロボット
人型ロボット用剛柔結合FPC
人型ロボット向け剛柔結合FPC。静的領域に高精度の定位孔および貼合位置を設計し、組立時の正確な位置合わせと信頼性を確保し、長期振動への耐性を向上させ、FPCのずれや応力劣化を防止します。
詳細を見る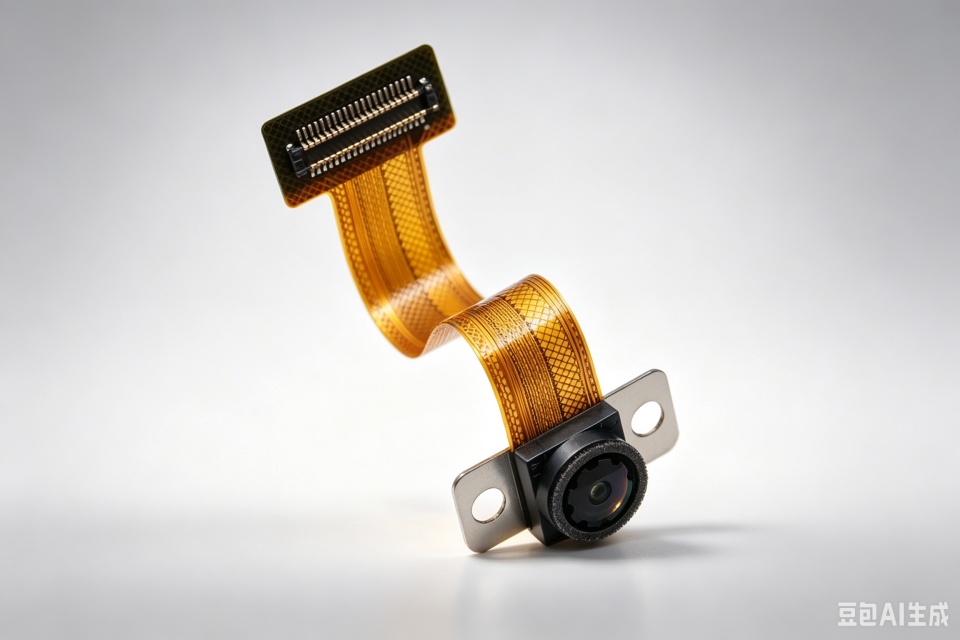
人型ロボット
人型ロボット用カメラモジュールFPC
人型ロボット視覚カメラ用フレキシブルプリント回路(FPC)。初期DFM設計において、生産工程の限界に厳密に適合させ、開口部およびビア間隔パラメータを規範化し、工程不良を効果的に低減し、大量生産時の安定納品を確保。
詳細を見る