
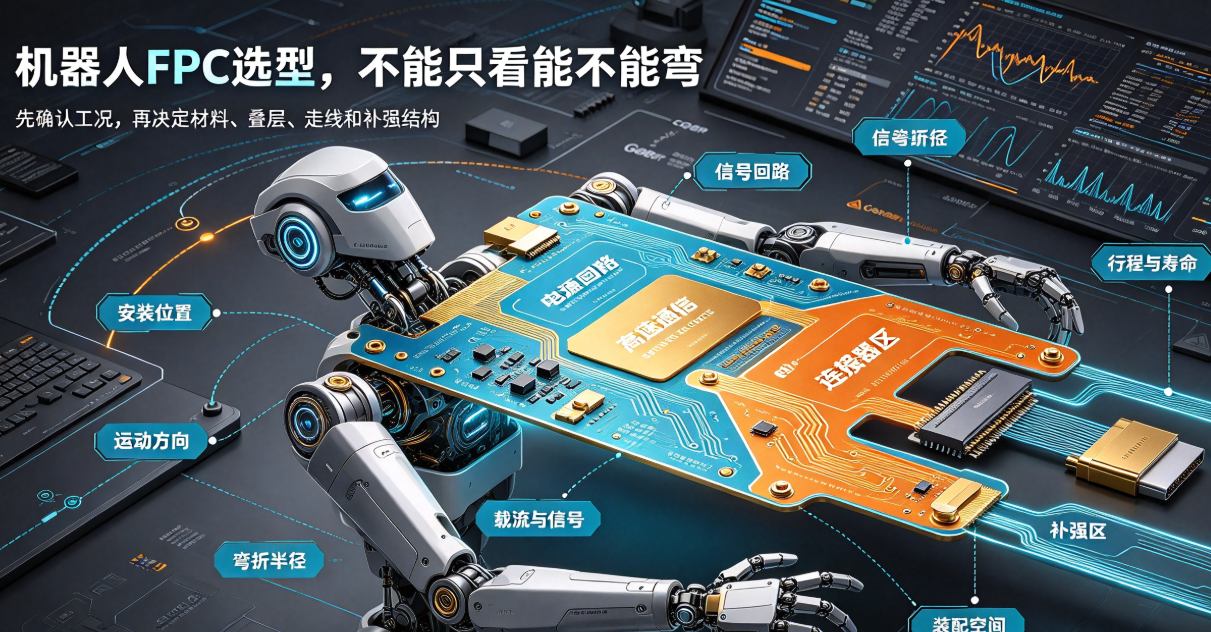
ロボット用FPCは、単なる柔軟性接続線ではありません。本稿では、運動経路、空間制約、信号特性、材料、コネクタおよび検証条件という観点から、ロボットプロジェクトにおけるFPC選定時に確認すべき重要な課題を整理します。
結論から言うと:ロボット用FPCの選定は、「曲がるかどうか」や基板厚さだけを確認すればよいわけではありません。設置位置、運動方向、最小曲げ半径、ストローク、サイクル回数、信号種別および電流容量、コネクタ仕様、使用温度、および組立空間を事前に明確にしたうえで、材料、積層構造、配線設計および補強構造を決定する必要があります。
ロボットの関節、巧緻手、ビジョンモジュールおよびモータ内部では、それぞれ異なる運動方式が採用されています。同一のFPCソリューションをすべての部位に適用すると、曲げ疲労、コネクタへの偏荷重、信号干渉、あるいは組立干渉といった問題が発生しやすくなります。
第一に、ロボット用FPCがどのモジュールに設置されるかを明確に区別すること。
関節用FPCは通常、回転・振り子運動・ねじり運動に対応する必要があり、重点は運動経路、固定点配置、中立面(ニュートラルプレーン)および動的寿命です。一方、巧緻手用FPCは空間がより狭く、分岐が多く、触覚センサ、スイッチまたはマイクロアクチュエータへの接続も求められます。また、ビジョンおよび制御モジュールでは、高速信号伝送、インピーダンス制御、シールド性能およびコネクタ仕様が主な検討項目となります。
したがって、見積依頼時には「ロボット用FPC」という曖昧な記述ではなく、具体的なモジュール名、運動方式および組立状態を明記する必要があります。アプリケーションの境界条件が明確であればあるほど、メーカーが提示する設計案および見積もりの比較可能性が高まります。
第二に、動的領域では、曲げ半径・ストローク・固定方法を一括して検討すること。
動的曲げ寿命は、構造的文脈から切り離された単なるサイクル回数の指標ではありません。ロボット用FPCでは、最小曲げ半径、運動ストローク、運動方向、動作頻度、1日あたりの動作回数、目標寿命および使用温度を明確に定義する必要があります。固定点が少なすぎると拍動や引張りが発生し、多すぎると曲げ境界部へ応力が集中するリスクがあります。
メーカーは、三次元構造に基づき動的領域・静的領域・接続領域を明確に区分したうえで、配線方向、補強範囲およびコネクタ支持構造を設計すべきであり、二次元配線設計を先に行い、その後で構造に合わせて修正するような手法は避けるべきです。
第三に、信号特性・電流容量・シールド性能は、分離して決定してはなりません。
ロボット用FPCは、電源、エンコーダ、触覚センサおよび高速通信信号を同時に伝送することがあります。この場合、導体幅・導体間隔、銅箔厚、積層構造、リファレンス層、帰還パスおよびシールド構造が相互に影響し合います。シールド層を追加することでEM環境は改善されますが、その一方で基板厚および曲げ剛性が増加する可能性もあります。
モータ、ドライバおよび電源に近接する部位では、さらに温度上昇、クロストークおよびコネクタ端子配列の確認が必要です。インピーダンス制御または高速信号対応が求められる場合は、DFM段階において実際の製造公差および検証方法を事前に確認する必要があります。
第四に、サンプルは実際の組立状態に極力近い条件下で検証しなければなりません。
平置き状態で導通試験が合格しても、関節または指内部への組み込み後の信頼性は保証されません。検証には、実機筐体、コネクタ、固定部品および実際の運動軌道を用いることが望ましく、運動中のキーロードの導通性、抵抗値または機能信号をモニタリングする必要があります。
サンプル検証では、図面バージョン、材料ロット番号、曲げ条件、試験回数および不良判定基準を必ず記録する必要があります。これにより、後続の設計変更および量産移行時に、変化の原因が設計・材料・工程のいずれにあるかを特定できます。
第五に、ロボット用FPCメーカーの評価には、どのような根拠が必要か。
設備およびサンプル写真に加え、メーカーが三次元DFM対応能力、材料および積層構造の提案力、コネクタおよび補強構造のレビュー能力、動的検証実績、異常解析能力およびロットトレーサビリティを有しているかを確認すべきです。運動条件を設計制約および検証計画へと変換できる能力は、「曲げ可能」という単独の宣言よりも、はるかに高い参考価値を持ちます。
弘億精密は、ヒューマノイドロボット、巧緻手、関節、ビジョンおよびモータモジュール向けに、FPCおよびFPCAの構造レビュー、迅速試作、動的検証および量産支援を提供しています。具体的なソリューションは、お客様の図面、整機の使用条件および双方による検証結果に基づいて決定いたします。
まとめ:ロボット用FPCの選定の本質は、柔軟性配線が運動性・空間制約・電気特性・組立性および信頼性のすべてを同時に満たすことです。まず実際の使用条件を明確にし、そのうえで材料および構造を選定することで、サンプルが直接組立検証へと進む可能性が高まります。