
ロボットハンド感知FPC
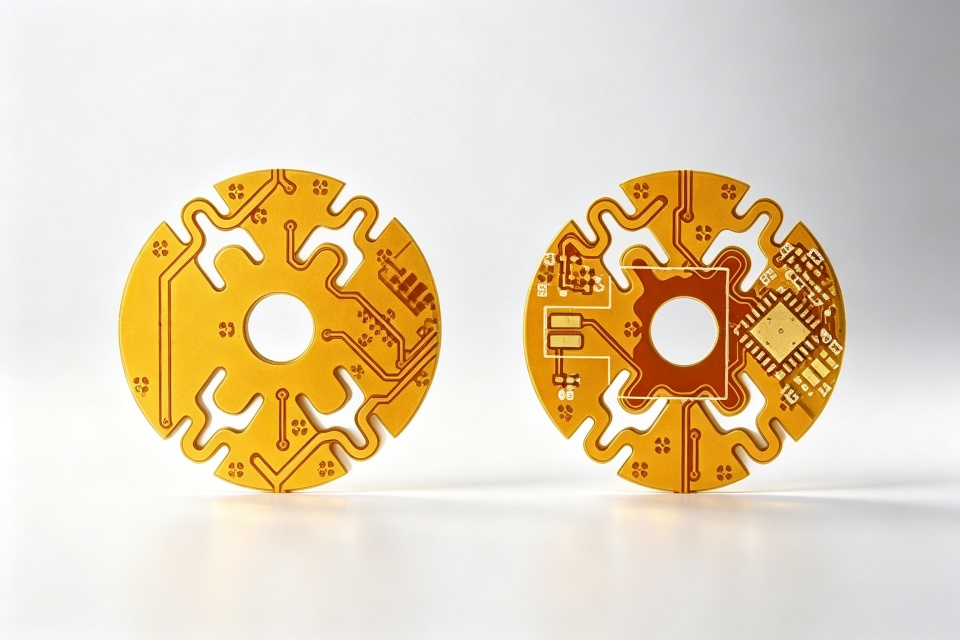
ヒューマノイドロボットが大量生産に進む中で、5本指のロボットハンドは中核的なインタラクションコンポーネントとなり、その内部の高密度触覚感知FPCが手の感触や持続時間を決定します。民生用電子機器のフレックスと比べて、ロボットハンドFPCは密度の高いセンシングノードを最小限のスペースに詰め込み、通常よりもはるかに動的な曲げサイクルに耐えなければなりません。
主な特徴
高密度センシングノード
指の関節に密集した触覚パッドが配置され、触覚の解像度を高めます。
非常に高いダイナミックフレックス寿命
ナックルの曲げ部分にRA銅を用いたニュートラル軸設計により、使用寿命が延びます。
非常に狭い場所でのルーティング
細かい線幅は複数の信号を狭いフィンガーチャネルにルーティングします。
整合性制御
パーツごとの電気テストと抵抗スクリーニングにより、すべての指で均一な感触が保たれます。
仕様
- 層
- 1層から4層
- 最小線幅/間隔
- 50 / 50 μm
- ベース素材
- PI 12.5 / 25 μm
- 銅の厚さ
- 9 / 12 μm(RA圧延銅)
- 最小完成幅
- 1.0mm
- 表面仕上げ
- エニグ、エネピグ
- 電気試験
- 100%のカバレッジ
- 曲げ設計
- 中立軸+動的曲げ面積
典型的な応用例
- 5本指触覚センサー
- 指先圧力感知
- 柔軟な手のひらセンサーアレイ
- ロボットの把握フィードバック
エンジニアに相談してください
Gerberのファイルや仕様書を共有していただければ、当社のエンジニアリングチームが製造可能性を評価し、プロセスや積み重ねについてアドバイスを行い、その後サンプリングと大量生産を経て自動車規格にプロジェクトを進めます。
お見積り関連文献
器用なハンド向けFPCメーカーは、高密度触覚と関節空間をいかに処理するか? 指先からのセンシングから全体のアッセンブリまで
器用なハンド向けFPCは、指先の極めて狭小な空間、高密度なセンシングポイント、反復的な曲げ・伸縮、およびアッセンブリ/メンテナンス性という課題に同時に直面しています。本稿では、信号のゾーニング、柔軟なテール部、固定方法、コネクタ選定、および寿命検証の観点から、器用なハンド向けFPCの設計ロジックを解説します。
詳しくはこちら業界動向FPC試作メーカーからの納品後、どのように受入検査を行うか?電気的導通から組立・信頼性評価までの閉ループプロセス
FPC試作品の受入検査を導通確認と外観検査のみで行うと、曲げ耐性、組立適合性、はんだ付け品質、材料特性などの問題を見逃すリスクがあります。本稿では、納品確認→静的試験→組立検証→動的試験→問題クローズの5ステップに沿って、実行可能な受入検査手法を体系化します。
詳しくはこちら業界動向FPCカスタム価格の後続追加費用を回避する方法:一括費用と量産コストを分けて考える
FPCカスタム価格は、単に面積や数量によって決まるものではありません。エンジニアリング費用、治具、材料利用率、良品率、検査、SMT、包装、仕様変更など、さまざまな要素がプロジェクト全体のコストに影響を与えます。本稿では、プロジェクト段階ごとに価格構成を分解し、調達担当者が予算と信頼性のバランスをより正確に判断できるよう支援します。
詳しくはこちら関連製品
ヒューマノイドロボット用FPC
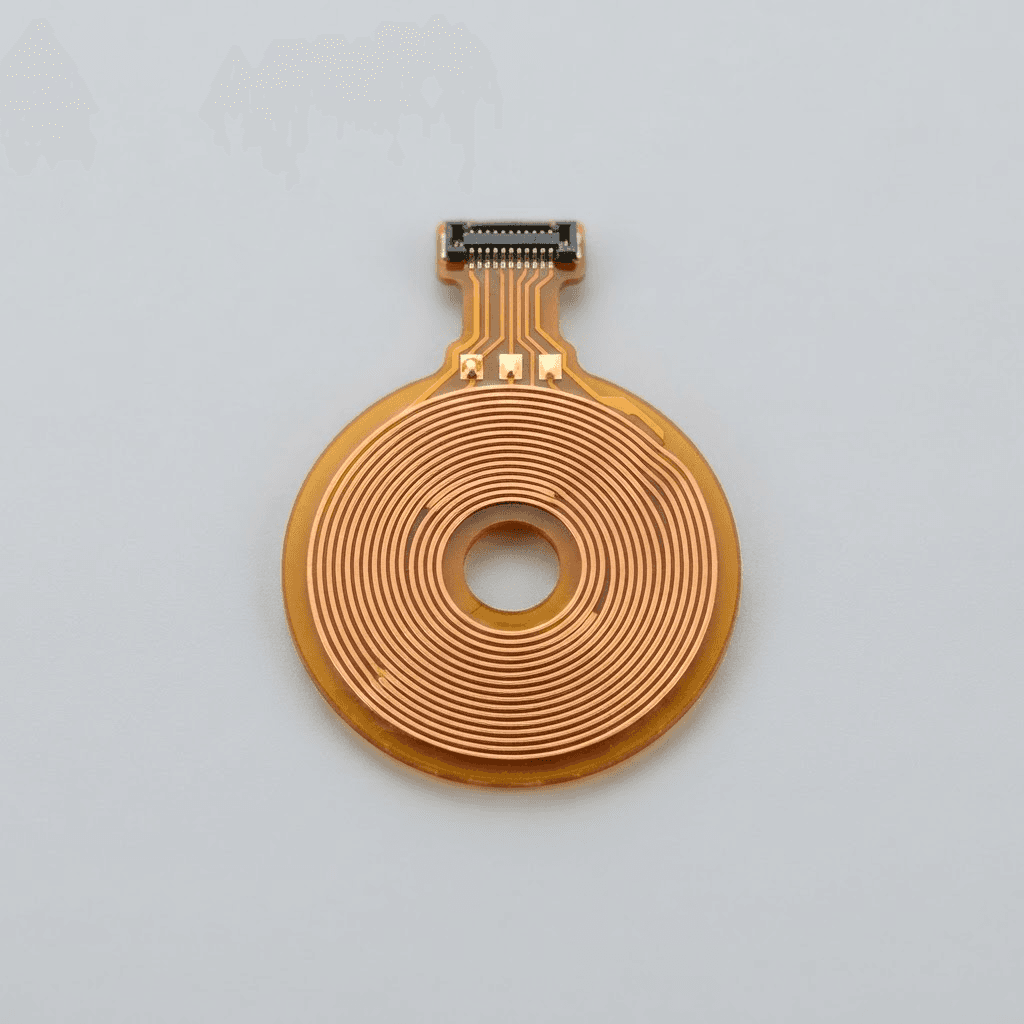
空心杯モータ用FPC
空心杯モータおよび関節駆動向け高精度フレキシブル接続。
詳細を見る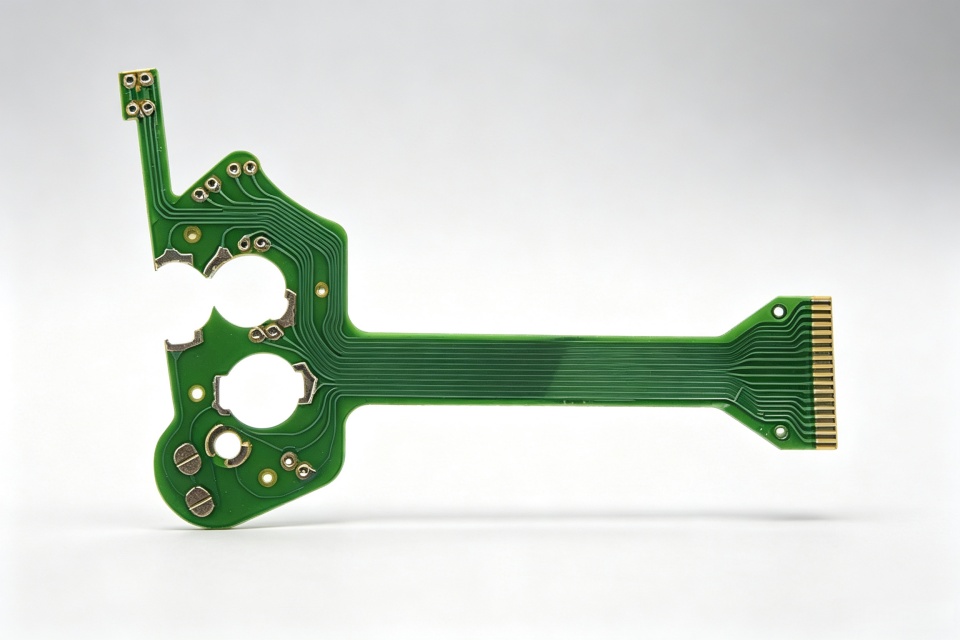
ヒューマノイドロボット
ヒューマノイドロボット関節センサ用FPC
ヒューマノイドロボット関節用フレキシブルプリント回路板(FPC)。機能領域と一般配線領域を分けて、それぞれ金めっき(ENIG)およびスズめっき表面処理を採用。特に機能焊盤部は金めっきにより耐塩霧性・耐酸化性を強化し、ロボットの長期稼働信頼性と製造コストの両立を実現。
詳細を見る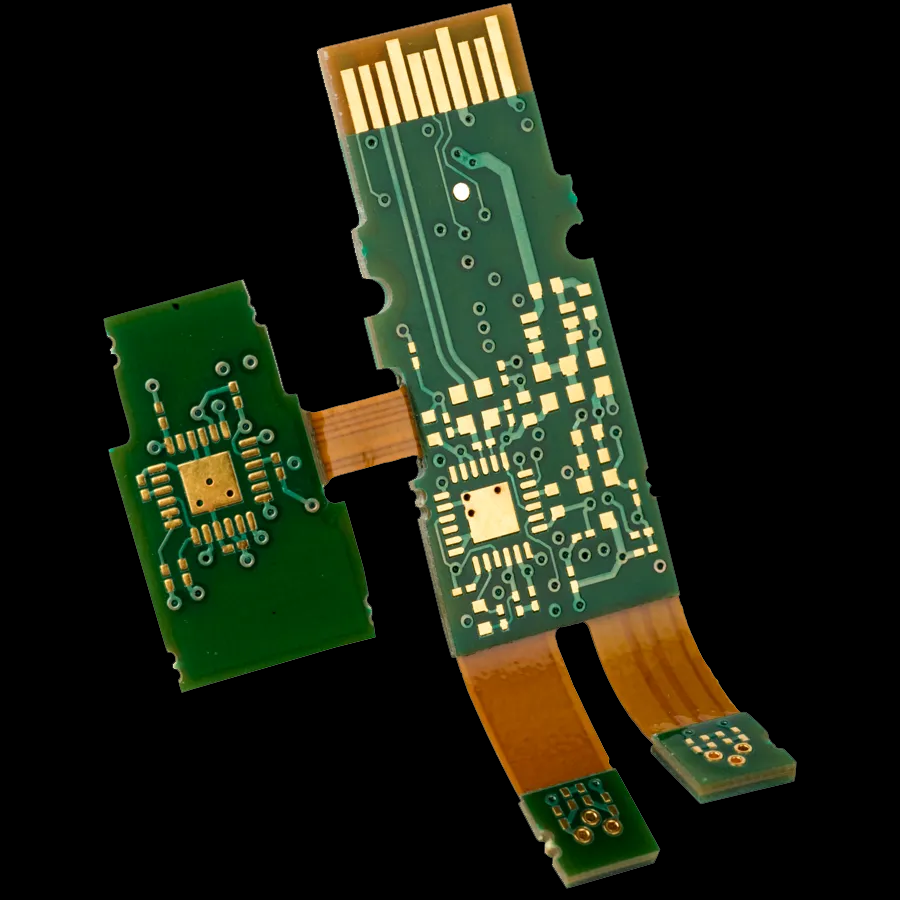
人型ロボット
人型ロボット用剛柔結合FPC
人型ロボット向け剛柔結合FPC。静的領域に高精度の定位孔および貼合位置を設計し、組立時の正確な位置合わせと信頼性を確保し、長期振動への耐性を向上させ、FPCのずれや応力劣化を防止します。
詳細を見る