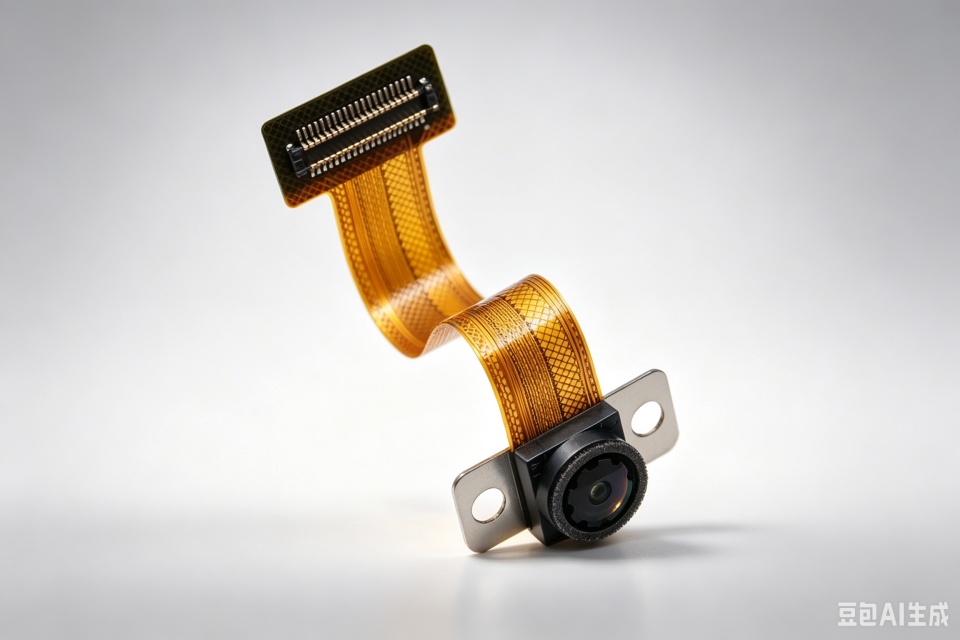
人型ロボット用カメラモジュールFPC
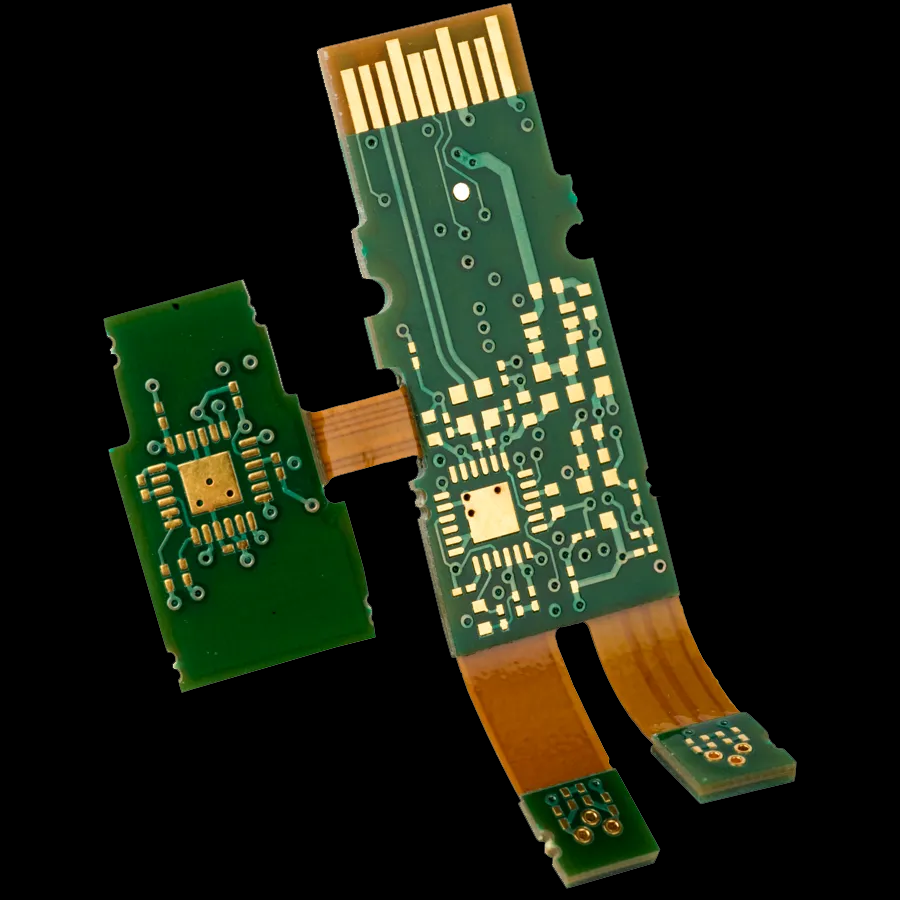
本FPCは人型ロボットの視覚カメラモジュールに適用されます。弘億精密は、整備されたDFM設計規範を基にプロジェクトを支援し、製造直通率を向上させます:設計段階からFPC量産工程能力に十分適合しており、ライン幅・ラインピッチ・ビア径・ソルダーレジスト開口寸法にはすべて工程余裕が確保されており、工程限界に達していません。多層構造では、純粋なアダヘシブ開口部とビアの最小間隔が≥0.8mmであり、圧着・露光・エッチング工程における各種量産不良を回避し、不良率を低減し、高品質かつ安定した納品を実現します。
主な特徴
標準化されたDFM事前レビュー
設計段階でFPC量産プロセス仕様に適合
多層板間隔基準の規範化
純粋なアダヘシブ開口部とビアの間隔≥0.8mmで工程リスクを回避
パラメータに合理的な工程余裕を設定
ライン幅・ラインピッチ・ビア径・開口寸法が仕様上限を超えない
製造直通率を大幅向上
量産不良を削減し、製造コストを低減
ロボット視覚モジュールへの適合性
軽量・薄型・柔軟構造で、カメラの狭小設置空間に対応
仕様
- 基材
- PIフレキシブル基材
- 銅厚
- 12μm/18μm
- DFMハードルール
- 多層板における純粋なアダヘシブ開口部とビア間隔≥0.8mm
- 表面処理
- ENIG/電解金メッキ対応可能
- 適用シーン
- ロボット視覚カメラモジュール
- 動作温度
- -40℃~105℃
- 電気特性検査
- 100%全数検査
典型的な応用例
- 人型ロボット眼部位視覚カメラ用フラットケーブル
- スマートロボット画像取得モジュールFPC
- 小型AI機器用カメラセンサフレキシブル回路板
- 移動ロボット視覚モジュール接続線
エンジニアに相談してください
Gerberのファイルや仕様書を共有していただければ、当社のエンジニアリングチームが製造可能性を評価し、プロセスや積み重ねについてアドバイスを行い、その後サンプリングと大量生産を経て自動車規格にプロジェクトを進めます。
お見積り関連文献
AIロボット向けFPCメーカーは、関節・ビジョン・センシングの3種類の要件をどのようにマッチさせるか?
AIロボットの各モジュールが求めるFPCの要件は異なります。関節部では動的耐久性が重視され、ビジョン部では高速信号伝送性能、末端センシング部では低ノイズ性および高密度接続が求められます。本稿では、この3つの代表的なモジュールを例に挙げ、AIロボット向けFPCメーカーを選定する際に確認すべき設計・製造プロセス・検証能力について解説します。
詳しくはこちら技術観察AIロボット向けFPCの選定方法:運動軌跡、信号速度から量産検証までの意思決定プロセス
AIロボットプロジェクトにおいてFPCを選定する際、真に解決すべき課題は「配線が通るかどうか」ではなく、動的曲げ、高速信号伝送、限られた空間への収容、および量産時の一貫性という複数の要件を同時に満たすことです。本稿では、顧客のエンジニアリング意思決定フローを出発点として、AIロボット向けFPCの要件定義、ソリューション比較、信頼性検証に至る実用的な手法を整理します。
詳しくはこちら技術観察AIロボット向けFPCのEMI対策と熱管理:高速信号は接続部の細部で失敗する
AIロボット向けFPCは、関節運動を耐えるだけでなく、視覚・通信・駆動システム間で増加する高速信号を伝送しなければなりません。配線レイアウト、リターンパス、シールド、コネクタ、局所放熱を統合的に設計しない場合、ビットエラー、ノイズ、温度上昇などの問題が発生します。本稿では、システム接続の観点から、AIロボット向けFPCのEMI対策および熱管理手法を解説します。
詳しくはこちら