
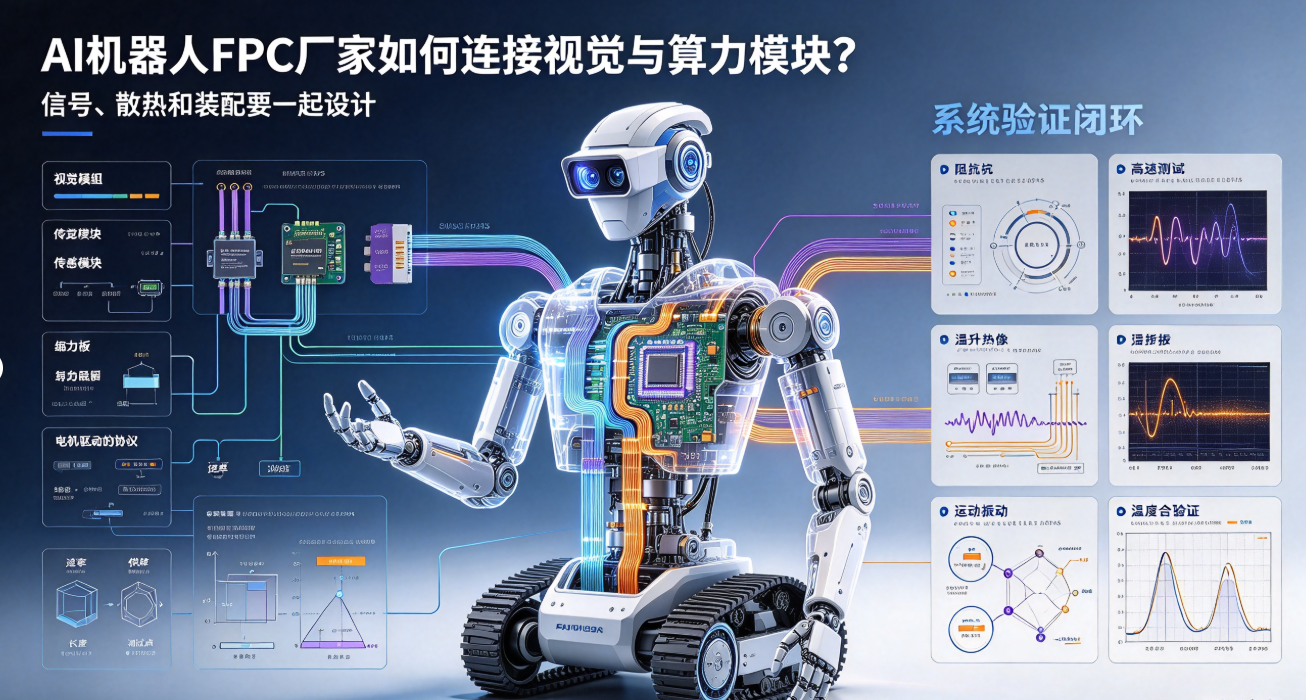
AIロボットのビジョンモジュールおよび演算モジュールがFPCに求める要件は、単なる接続から高速信号伝送、電源整合性(PI)、放熱回避、保守性のある組立へと拡大しています。本稿では、モジュール間インターフェース、積層構造、シールド、熱源配置、信頼性検証の観点から、選定の重点事項を解説します。
AIロボット内部のカメラ、深度センサ、エンコーダおよび演算基板間では、限られた空間内で高速データを伝送するとともに安定した給電を行う必要があります。FPCの役割はもはや単なる「2つのインターフェースを接続する」ものではなく、機構運動、放熱、シールド、保守性といった要素と連携し、システム全体の接続を実現しなければなりません。
まず、各モジュール間のインターフェース関係を整理します
プロジェクトレビュー前に、インターフェースプロトコル、伝送レート、差動/単端方式、給電電流、配線長、コネクタ型式、抜き差し回数、テストポイントの有無を明確にしておく必要があります。ビジョンモジュールと演算基板の短距離接続、関節を跨ぐ長距離接続、末端センサへの接続では、設計境界が全く異なります。
高速信号ラインと電源ラインを分離して配置します
AIロボット向けFPCメーカーは、積層設計および配線段階において、高速差動ペア、電源、制御信号、感度の高いセンサ信号を明確に分離する必要があります。差動ペアの線幅、線間隔、長さ差および参照層は厳密に制御され、電源ループについては電流値、電圧降下、温度上昇に基づき銅箔厚および線幅を評価します。
リターンパスは、ビア、コネクタ、または局所的なスロットにより突然遮断されてはなりません。信号完全性(Signal Integrity)設計はFPC本体のみならず、コネクタ、アダプタPCB、モジュール実装パッドを含む一連の信号経路全体で検討する必要があります。
シールド性能と柔軟性の間にはトレードオフが存在します
モータ、ドライバ、ワイヤレスモジュールなどが干渉源となる可能性があり、シールドフィルムまたはグラウンド構造により結合を抑制できますが、これにより厚さ、剛性、最小曲げ半径が増加します。シールド層の端部形状、グラウンド接続位置、可動領域との過渡部は、構造設計段階で明確に確認する必要があります。
放熱設計はメインボードのみを対象とするべきではありません
FPCが演算基板、カメラモジュール、モータに近接する場合、筐体およびコネクタを介して熱が伝達される可能性があります。高温は材料寸法、接着剤特性、インピーダンスを変化させ、また動的曲げ寿命を低下させる可能性があります。設計段階では熱源位置、許容温度、断熱部材、通気経路を確認する必要があります。
コネクタは抜き差し性と保守性の両方を満たす必要があります
開発用試作機では頻繁な分解・組立が行われるため、コネクタ端部の厚さ、補強材の有無、ロック機構、抜き差し方向、修理作業空間を事前に確認しておく必要があります。FPCが分解・組立時に意図せず折り畳まれたり引っ張られたりした場合、その後に発生する偶発故障は静的電気検査では事前に検出困難です。
AIロボット向けFPCの検証方法は?
裸板および組立後の状態でそれぞれインピーダンス、導通、絶縁抵抗を検査します;
実際のコネクタおよびモジュールを用いて高速機能またはアイパターン検証を実施します;
モータ動作中、カメラ作動中、および演算負荷状態下で温度上昇および干渉を確認します;
運動、振動、抜き差し、温度サイクルを組み合わせた複合検証を実施します;
図面バージョン、材料ロット、コネクタ仕様、検証用治具を記録します。
弘億精密は、AIロボット向けビジョン、センシング、関節、演算関連モジュールに対し、FPCおよびFPCAのエンジニアリング評価を提供しています。顧客にとって、優れたAIロボット向けFPCメーカーとは、インターフェース、電気的特性、構造、熱設計を一度のレビューで統合的に検討できる企業であり、後工程で配線のみを修正してもシステム課題が解決しないという状況を回避すべきです。