
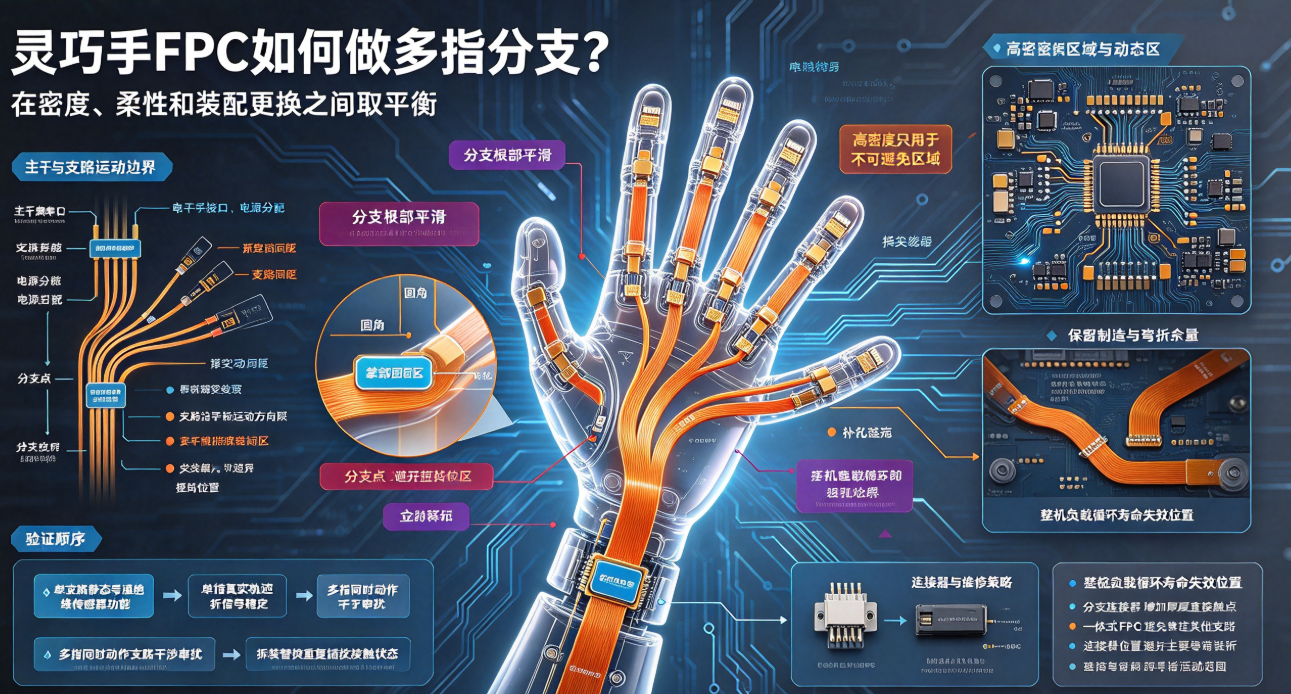
アーティキュレートドライバー用FPCは、通常、手掌部または手首部のインターフェースから複数の指支路へと分岐します。分岐位置、配線長、固定方法およびコネクタ数は、曲げ耐久性と保守効率に同時に影響を与えます。本稿では、マルチフィンガー分岐構造を例に、設計上のトレードオフを解説します。
アーティキュレートドライバー用FPCは単一配線ではなく、通常、手掌部または手首部のインターフェースから複数の指支路へと分岐し、触覚・位置・力センサへ接続されます。マルチフィンガー分岐により配線本数を削減できますが、一方で分岐根元部への応力集中、支路間の相互摩耗、組立順序の複雑化、および保守・交換作業の困難化といった課題も生じます。
幹部と指支路はまず運動領域に基づき境界を設定する
手掌部固定域、指根部緩衝域、および指先動的域では応力状態が異なります。幹部には集中インターフェースおよび電源分配機能が適しており、指支路は指の運動方向に沿って展開すべきです。分岐点は複数支路が同時にねじれる位置に配置してはなりません。
分岐根元部は滑らかに設計する
鋭角、急激な幅変化、ビア集中部、および補強材端部は剛性の急変を引き起こす可能性があります。指支路間には十分な間隔を確保し、曲げ時に相互干渉・圧迫を防止します。必要に応じて、R角、漸変線幅、および局所カバーフィルム構造を採用して応力を緩和します。
高密度領域=全領域での線幅・ピッチ圧縮とは限らない
指先センサパッドは高密度ですが、幹部および動的域では製造余裕および曲げ余裕を確保することが重要です。最小線幅・線間隔を支路根元部まで一律に適用すると、エッチングばらつきおよび疲労破損リスクが増大します。より確実な手法は、避けられない領域のみに高密度構造を限定することです。
コネクタ選定と保守戦略は設計初期段階で決定する
単指の独立交換が必要な場合、分岐コネクタを採用可能ですが、これにより厚み・重量・接触点数が増加します。一体型FPCを採用する場合は、保守作業時に他の支路を引っ張らない構造を保証しなければなりません。コネクタ配置は主な曲げ領域および指の可動範囲から回避する必要があります。
マルチフィンガーFPCの検証順序は以下の通りです。
単一支路における静的導通性・絶縁性およびセンサ機能検証;
単指の実際の軌跡による曲げ試験と信号安定性評価;
複数指同時動作時の支路干渉およびクロストーク評価;
分解・交換・再挿抜後の接触状態確認;
整機負荷下におけるサイクル寿命および故障発生位置の評価。
弘億精密は、アーティキュレートドライバーの3次元構造およびセンサ配置に応じ、幹部・指支路・コネクタ・動的曲げ部の設計支援を提供可能です。アーティキュレートドライバー用FPCの品質は、単にチャネルをすべて配線できるかどうかではなく、各支路が長期動作および保守作業においても安定性を維持できるかどうかにかかっています。