
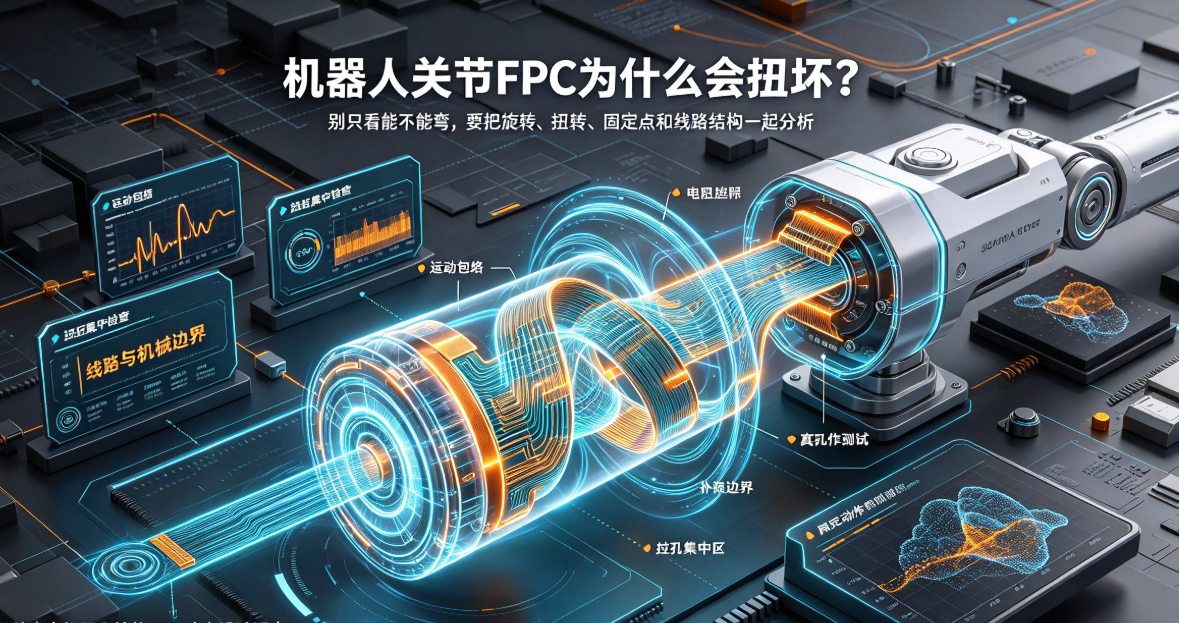
ロボット関節用FPCの劣化は、単に曲げ回数不足によるものではなく、回転中心、ねじれ経路、固定点、およびコネクタの偏荷重が複合的に作用して生じる場合があります。本稿では、設計レビュー記録の形式で動的寿命リスクを分解・分析します。
これはロボット関節用FPCの設計レビューで頻繁に見られる記録です:試作サンプルを平置きした状態では導通が正常であり、低速動作時にも異常は認められませんが、一定期間の往復回転動作後に特定の回路で間欠的な断線が発生しました。
一見すると曲げ寿命不足のように見えますが、分解検査を行ったところ、亀裂は最も目立つ曲げ部ではなく、固定点の端部、コネクタ端部、あるいはねじれ経路が変化する位置に発生していることが判明しました。関節用FPCは、回転・ねじれ・組立拘束条件を統合的に解析する必要があります。
レビュー記録①:まず運動エンベロープを描画します。
当社では、プロジェクトチームに対し、回転軸線、角度範囲、速度、加減速特性、サイクル数、固定点位置、ハーネス出口位置、および極限姿勢を明示するよう要求しています。これらの条件を3次元構造モデルに反映させることで、FPCの一部が単純な曲げではなく、回転中に同時にねじれおよび軸方向引張りを受ける領域であることが明確になります。
このステップの結果として、FPCは通常「固定領域」「緩衝過渡領域」「動的作動領域」の3つのゾーンに区分されます。運動エンベロープが定義されていない場合、「最小曲げ半径」という指標は単なる静的図面上の数値に過ぎず、実用性に乏しい可能性があります。
レビュー記録②:トルクが単一箇所に集中していないかを確認します。
固定点が少なすぎると、FPCが筐体内で拍動・摩耗を起こします。逆に多すぎると、動的領域が自由度を失い、応力緩和が阻害されます。また、コネクタ、補強材終端部、ビア集中部、銅箔幅の急激な変化なども、局所的なトルク集中を引き起こす要因となります。
そのため、当社では板材の柔軟性のみならず、コネクタ出線方向、補強材境界、配線方向、自由長、隣接部品とのクリアランスを重点的に評価します。柔軟性が高いからといって、自動的にねじれ応力を解消できるわけではありません。
レビュー記録③:配線パターンと機械的境界を重ね合わせます。
動的領域には、ランド、コネクタ、ビア密集部、および補強材の急停止位置を極力配置しません。配線のコーナー形状および銅分布の変化も滑らかに設計し、同一断面における剛性と応力の双方が急変しないよう配慮します。
狭小空間内での分岐が必要な場合は、極限姿勢下において分岐部同士が干渉・摩擦を起こさないか、または筐体に挟まれないかを事前に確認する必要があります。マニピュレータ用および関節用FPCは、いずれもロボット向けFPCですが、その運動境界は異なるため、設計ノウハウを無批判に流用することはできません。
レビュー記録④:テスト治具は実動作を再現しなければなりません。
動的テスト仕様には、回転角度、ねじれ角、行程、速度、周波数、サイクル数、温度、通電状態、固定方法、および劣化判定基準を明記する必要があります。特に重要回路については、導通性・抵抗値・機能信号をオンラインで監視し、静的テストでは検出できない瞬断現象を捉えることを推奨します。
テスト前後には、コネクタ保持力、はんだ接合部、カバーフィルム、補強材、摩耗部位、および亀裂の有無を確認します。テスト条件・サンプルバージョン・組立状態がすべて一致して初めて、得られた寿命データには工学的意義が生まれます。
このレビューの最終的な成果物とは?
最終出力は「何回まで曲げ可能か」という単一の宣伝用数字ではなく、明確に定義された運動境界、配線および補強設計、コネクタ固定方式、テスト治具仕様、オンライン監視手法、および承認基準のセットです。今後の図面変更、材料変更、工程変更については、この一連の境界条件に基づき再評価を行う必要があります。
弘億精密は、ヒューマノイドロボット関節、マニピュレータ、ビジョンモジュール、モータモジュール向けに、FPCおよびFPCAの3次元構造評価、動的曲げ・ねじれ設計、エンジニアリング試作、信頼性検証、および量産支援を提供しています。具体的な寿命目標値は、顧客側の整機動作条件および両社合意の設計仕様に基づき決定いたします。
結論:ロボット関節用FPCのねじれ破損は、多くの場合、材料の単一特性が不十分であるためではなく、運動経路・固定点・コネクタ・配線構造の相互協調が不十分であることに起因します。まずねじれ動作条件を明確に可視化することで、どこで応力を緩和すべきかが明確になります。