
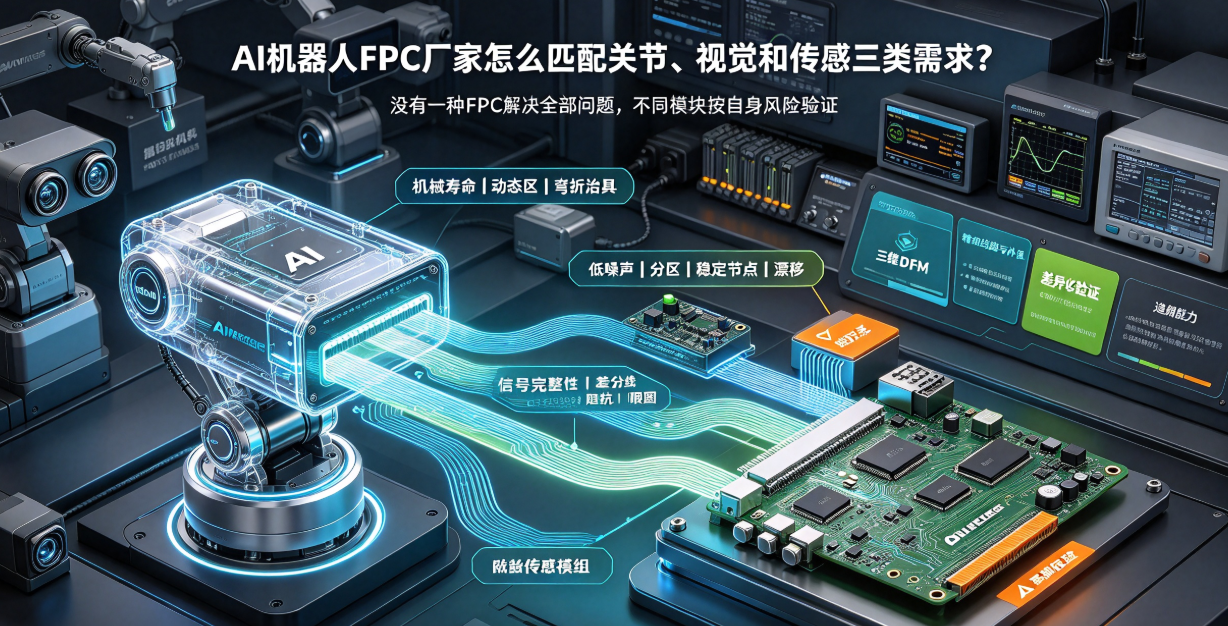
AIロボットの各モジュールが求めるFPCの要件は異なります。関節部では動的耐久性が重視され、ビジョン部では高速信号伝送性能、末端センシング部では低ノイズ性および高密度接続が求められます。本稿では、この3つの代表的なモジュールを例に挙げ、AIロボット向けFPCメーカーを選定する際に確認すべき設計・製造プロセス・検証能力について解説します。
ロボット内部には「1種類のFPCで全用途をカバーする」ことはありません。
関節部・ビジョン部・末端センシング部のいずれも柔軟な接続を必要としますが、それぞれの主な故障モードは異なります。関節部配線は反復曲げにさらされ、ビジョン部配線は高速データを伝送し、末端センサはノイズおよび微小な抵抗変化に対して極めて感度が高いです。AIロボット向けFPCメーカーが統一材料および汎用テストのみに依存している場合、3種類のモジュールすべてにおいて品質保証を同時に達成することは困難です。
関節モジュール:まず機械的寿命を確認します。
エンジニアリングレビューでは、三次元構造・運動軸・最大角度・循環周波数・固定方法を明確に取得する必要があります。動的領域には、ビア・ランド・補強材境界を配置せず、配線は主な運動方向に沿って配置します。銅箔・カバーフィルム・接着剤系は、曲げ半径および使用温度に適合するものでなければならず、試験は実際または同等の組立治具を用いて実施する必要があります。
ビジョンモジュール:信号完全性を最優先します。
カメラおよび深度センサのデータレートは高く、差動ペアの線幅・線間隔・等長性・基準平面は連続性を確保しなければなりません。コネクタ・ビア・開口部・曲げ部の転換箇所など、いずれもインピーダンス変動を引き起こす可能性があります。メーカーは、インピーダンス設計・測定に加え、必要に応じたアイパターンまたはビットエラー率(BER)検証の考え方を提示できる必要があります。単なる導通チェックだけでは不十分です。
末端センシング:低ノイズ性と組立安定性の両立が不可欠です。
巧緻なハンドおよび触覚アレイには、複数の感度の高い信号が含まれています。アナログ配線はモータドライブおよび電源スイッチ配線と分離配置し、センサノード近傍は安定状態を維持し、動的解放領域が主な曲げ負荷を担います。コネクタ固定・補強・接着は、組立時の応力をセンサへ伝達しないよう設計する必要があります。
メーカー選定時に確認すべき4つの共通能力です。
- 三次元構造を読み取り、配線設計および組立DFMに参画できる能力。
- 微細配線・多層構造またはフレキシブル・リジッド結合構造・補強材対応・コネクタ統合経験。
- 各モジュールに応じた曲げ試験・振動試験・温度試験・電気特性検証を策定・実施できる能力。
- 試作から量産に至るまで、材料・重要パラメータ・AOI検査・電気テスト・トレーサビリティ記録を継続して保持する体制。
工学的判断をサンプル部品で検証し、運任せにしないことが重要です。
初回試作では、各モジュールごとに独立した目標を設定することを推奨します:関節部は寿命検証、ビジョン部は信号品質検証、センシング部はノイズおよびドリフト検証です。弘億精密は、AIロボットの関節・ビジョン・センシング接続に対し、差別化されたFPC設計評価および量産支援を提供しており、各モジュールの固有リスクに応じた検証を実現します。