
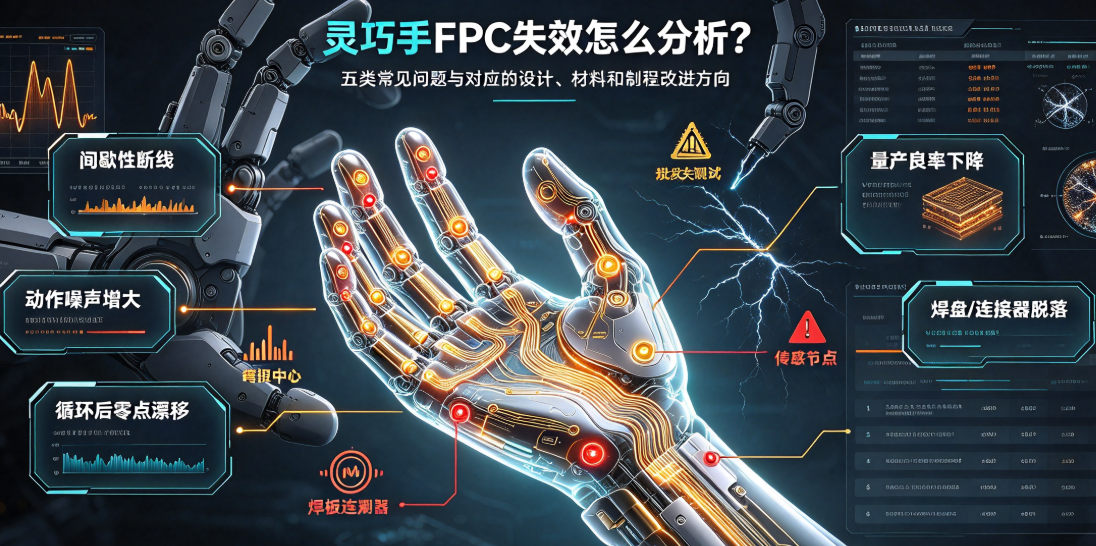
ロボットハンドFPCで断線、ノイズ、センサーのドリフト、実装不良が発生する場合、原因は単一工程とは限りません。本記事では曲げ構造、パッド補強、配線分離、材料選定、試験方法から代表的な不具合を解析し、実行可能な改善手順をまとめます。
不具合は「動作」と「組立」の境界で起こりやすい
ロボットハンドは把持、押圧、滑り、姿勢調整を繰り返します。FPCは狭い空間で曲げられながら、触覚、位置、温度、電源信号を伝送します。故障箇所だけを見ると原因を誤りやすく、断線の起点が補強材端部、ドリフトの原因がコネクタ固定、パッド剥離の原因が長期的な組立荷重である場合があります。
以下では現象別に、設計、材料、工程のどこから確認すべきかを整理します。
問題1:曲げ後に断続的な断線が発生する
断線が曲げ中心、ビア周辺、補強材端部に集中しているか確認します。同じ位置に集中する場合、剛性変化や動作軌跡上の挟み込みが疑われます。ビア、大型パッド、急角度配線を動的領域から外し、曲線、緩やかな幅変化、十分な余長で応力を分散します。
問題2:モーター動作時に触覚信号のノイズが増える
アナログセンサー信号はモーター駆動、スイッチング電源、通信線の影響を受けます。停止時と動作時のノイズを比較し、長距離並走、隣接ピン、グランドリターンを確認します。センサー線と駆動線を分離し、必要に応じてグランドガードやシールドを設けます。
問題3:サイクル後にセンサーのゼロ点が変化する
ドリフトはセンサーだけの問題ではありません。銅箔抵抗、接着層応力、補強位置、コネクタ接触の変化も基準値に影響します。実装前、実装後、規定サイクル後に抵抗、ゼロ点、温度を記録し、故障位置と関連付けて判断します。
問題4:パッドやコネクタ部が剥離する
パッド部は周辺より硬く、補強材の端が高応力部にあるとパッド端へ荷重が集中します。補強境界、曲線移行、カバーレイ開口、コネクタ固定方法を見直します。銅を厚くするだけでは局部剛性が高まり、動的寿命を短くする可能性があります。
問題5:試作は安定するが量産歩留まりが下がる
試作では材料選別や手作業位置合わせが可能ですが、量産では材料ロット、貼合圧力、打抜き寸法、検査タクトが変動します。量産前に材料仕様、主要工程条件、補強位置公差、電気検査項目を固定します。弘億精密はAOI、電気検査、ロット追跡と構造評価を組み合わせ、解析結果を再現可能な量産改善へ落とし込みます。