
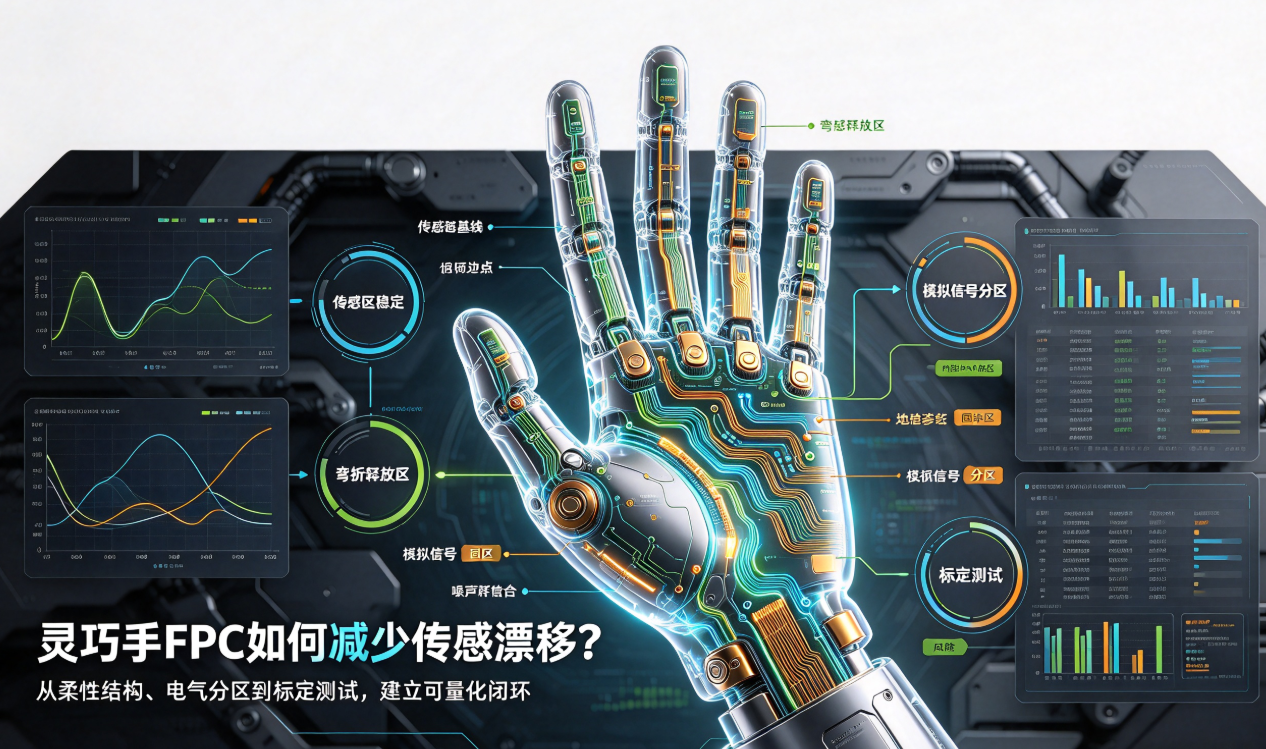
灵巧手用FPCは長時間稼働時に、センサゼロ点ドリフト、触覚信号ノイズ、および曲げ後の抵抗変化が直接的に把持判断に影響を及ぼします。この問題の原因はセンサ自体にとどまらず、FPCの応力緩和設計、配線領域分割、補強位置、コネクタ固定方法およびキャリブレーション方式にも関係しています。本稿では、構造設計からテスト・キャリブレーションに至るまでの一貫したトラブルシューティングパスを提示します。
灵巧手の『触感』が経時的に変化する理由
灵巧手は指先、指節、手掌部に複数の触覚・圧力・位置・温度センサを極小空間内に配置する必要があります。FPCはこれらの信号を制御基板へ伝送するとともに、手指の反復曲げ動作に追随しなければなりません。長期動作後、配線抵抗の微小変化、補強構造によるセンサへの過剰応力付与、または電源駆動ノイズのアナログ信号混入などにより、ゼロ点ドリフトや触覚判断の不安定化が発生します。
このような問題の原因特定には、単にセンサ交換を行うだけではなく、FPCの構造・材料・テスト手法がセンサに安定した動作環境を提供しているかをまず確認する必要があります。
ドリフト原因を3つのカテゴリーに分類
ドリフト原因 常見の現象 優先的な調査項目 機械的応力 曲げサイクル後のゼロ点の緩やかな変化 センサ領域の補強、固定点、曲げ半径、接着位置 電気的変化 特定チャンネルの抵抗値またはノイズの異常 配線長、銅箔構造、コネクタ接触信頼性、ランドの接合状態 環境要因 温度変化時の出力オフセット 材料の熱膨張係数、温度補償設計、高低温試験条件センサ領域は安定させ、曲げ領域には『十分な曲げ余裕』を確保
センサ近傍のFPCは反復的な引張りを受けるべきではありません。設計段階でセンサノード、ランド、定位面を比較的安定した領域に配置し、動的曲げは明確な軌跡と十分な空間を有する応力緩和領域に限定します。曲げ領域への配線導入部では、R角、漸変幅、分散分岐を採用することで応力集中を低減できます。一方、曲げ中心部にビアや大型ランドを配置すると、剛性の急変を招きやすくなります。
アナログ信号には独立した『静粛な伝送路』が必要
触覚センシングは微小な電圧変化に高感度であるため、モータ駆動回路、電源スイッチング回路、高速通信線とアナログ線が長距離並行配線されると、ノイズが収集チャネルに混入する可能性があります。FPCレイアウトでは、アナログ線・電源線・通信線を物理的に分離し、グランド参照およびリターンパスを適切に設計するとともに、コネクタ端子ピン配置においても感度の高い信号と高ノイズ出力信号を分離する必要があります。
テストは単なる『導通確認』では不十分
灵巧手用FPCの量産テストには、少なくとも以下の3段階を推奨します:組立前の各チャンネル抵抗値および絶縁状態の記録;無負荷および規定圧力下での組立後センサ基準値測定;規定回数の曲げまたは把持サイクル実施後の再測定。初期値、温度、動作回数、ドリフト量を関連付けて保存することで、偶発的な接触不良と構造的劣化を区別できます。
構造設計からキャリブレーションまでのエンジニアリングフィードバックループ
- 3次元構造および運動軌跡に基づき、センサ領域、固定領域、曲げ応力緩和領域を明確に定義します。
- センサ種別に応じて配線領域分割、シールド設計、コネクタ端子配置を決定します。
- 試作段階で曲げ試験、温度サイクル試験、組立後基準値測定を実施し、定量可能な判定基準を記録します。
- 量産段階では補強位置、貼合圧力、電気特性試験項目およびデータトレーサビリティルールを標準化します。
弘億精密は、灵巧手向けセンサFPCについて、配線レイアウト設計、補強構造最適化、試作検証、量産工程評価を提供しており、お客様のセンサドリフト課題を『後工程のパラメータ調整問題』から、製造可能・テスト可能なハードウェア課題へと前倒しで解決いたします。